
Bueno y ya puestos, el mismo montaje que en Brazo robotico1 y Brazo robotico2, pero con control del hombro y codo mediante joystick. La base se controla mediante potenciómetro y el electroimán del extremo mediante las pulsaciones de un interruptor.
Por cierto y por si sirve, en la información suministrada por Makeblock aparece que las funciones del joystick joystick.readX() y joystick.readY() dan valores entre -255 y 255; eso no es cierto, al igual que el potenciómetro dan lecturas entre 0 y 1023.
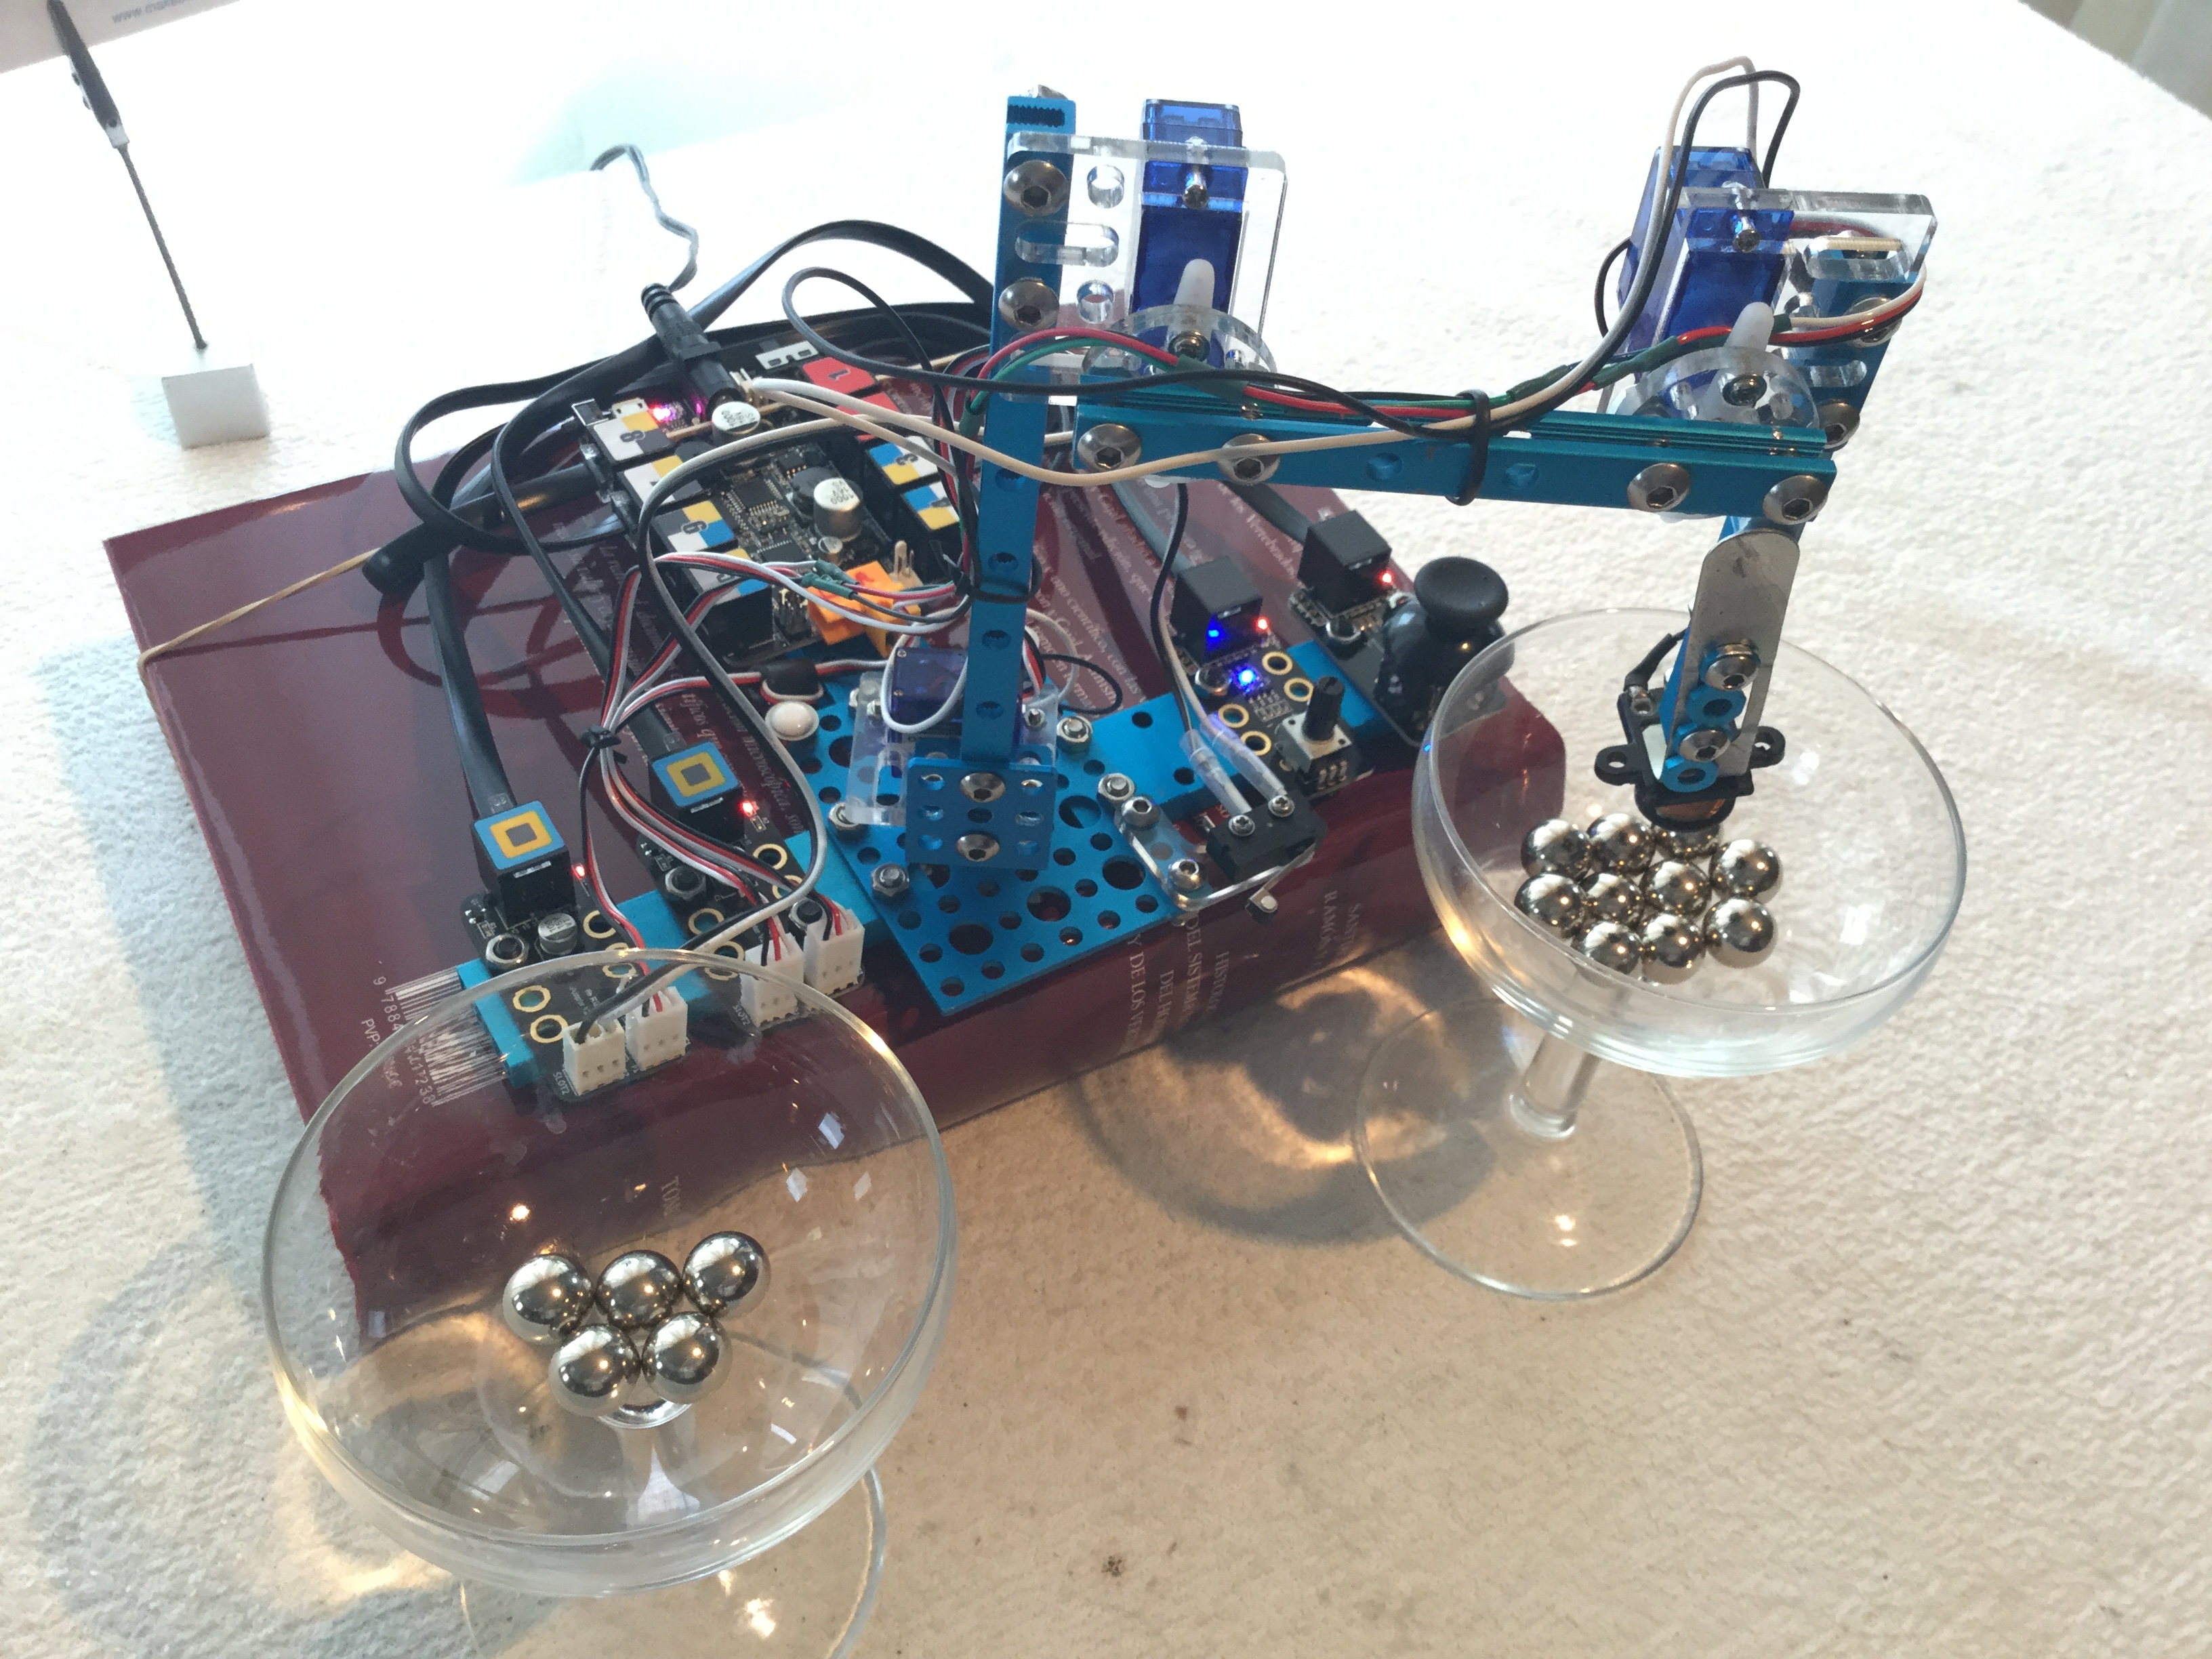
Bueno y ya puestos, el mismo montaje que en **Brazo robotico1** y **Brazo robotico2**, pero con control del hombro y codo mediante joystick. La base se controla mediante potenciómetro y el electroimán del extremo mediante las pulsaciones de un interruptor.
[Video en acción](https://youtu.be/kS3LIjYM5oo "Youtube")
Por cierto y por si sirve, en la información suministrada por Makeblock aparece que las funciones del joystick _**joystick.readX()**_ y **_joystick.readY()_** dan valores entre -255 y 255; eso no es cierto, al igual que el potenciómetro dan lecturas entre 0 y 1023.

editado 29 Aug '16 a las 8:30 pm

