
Montaje de Ultimate 2.0. Un robot de 6 patas dotado de un sensor ultrasónico, avanza hasta detectar algun obstáculo, entonces gira a un lado y otro alternativamente, luego retrocede un poco y vuelve a avanzar.
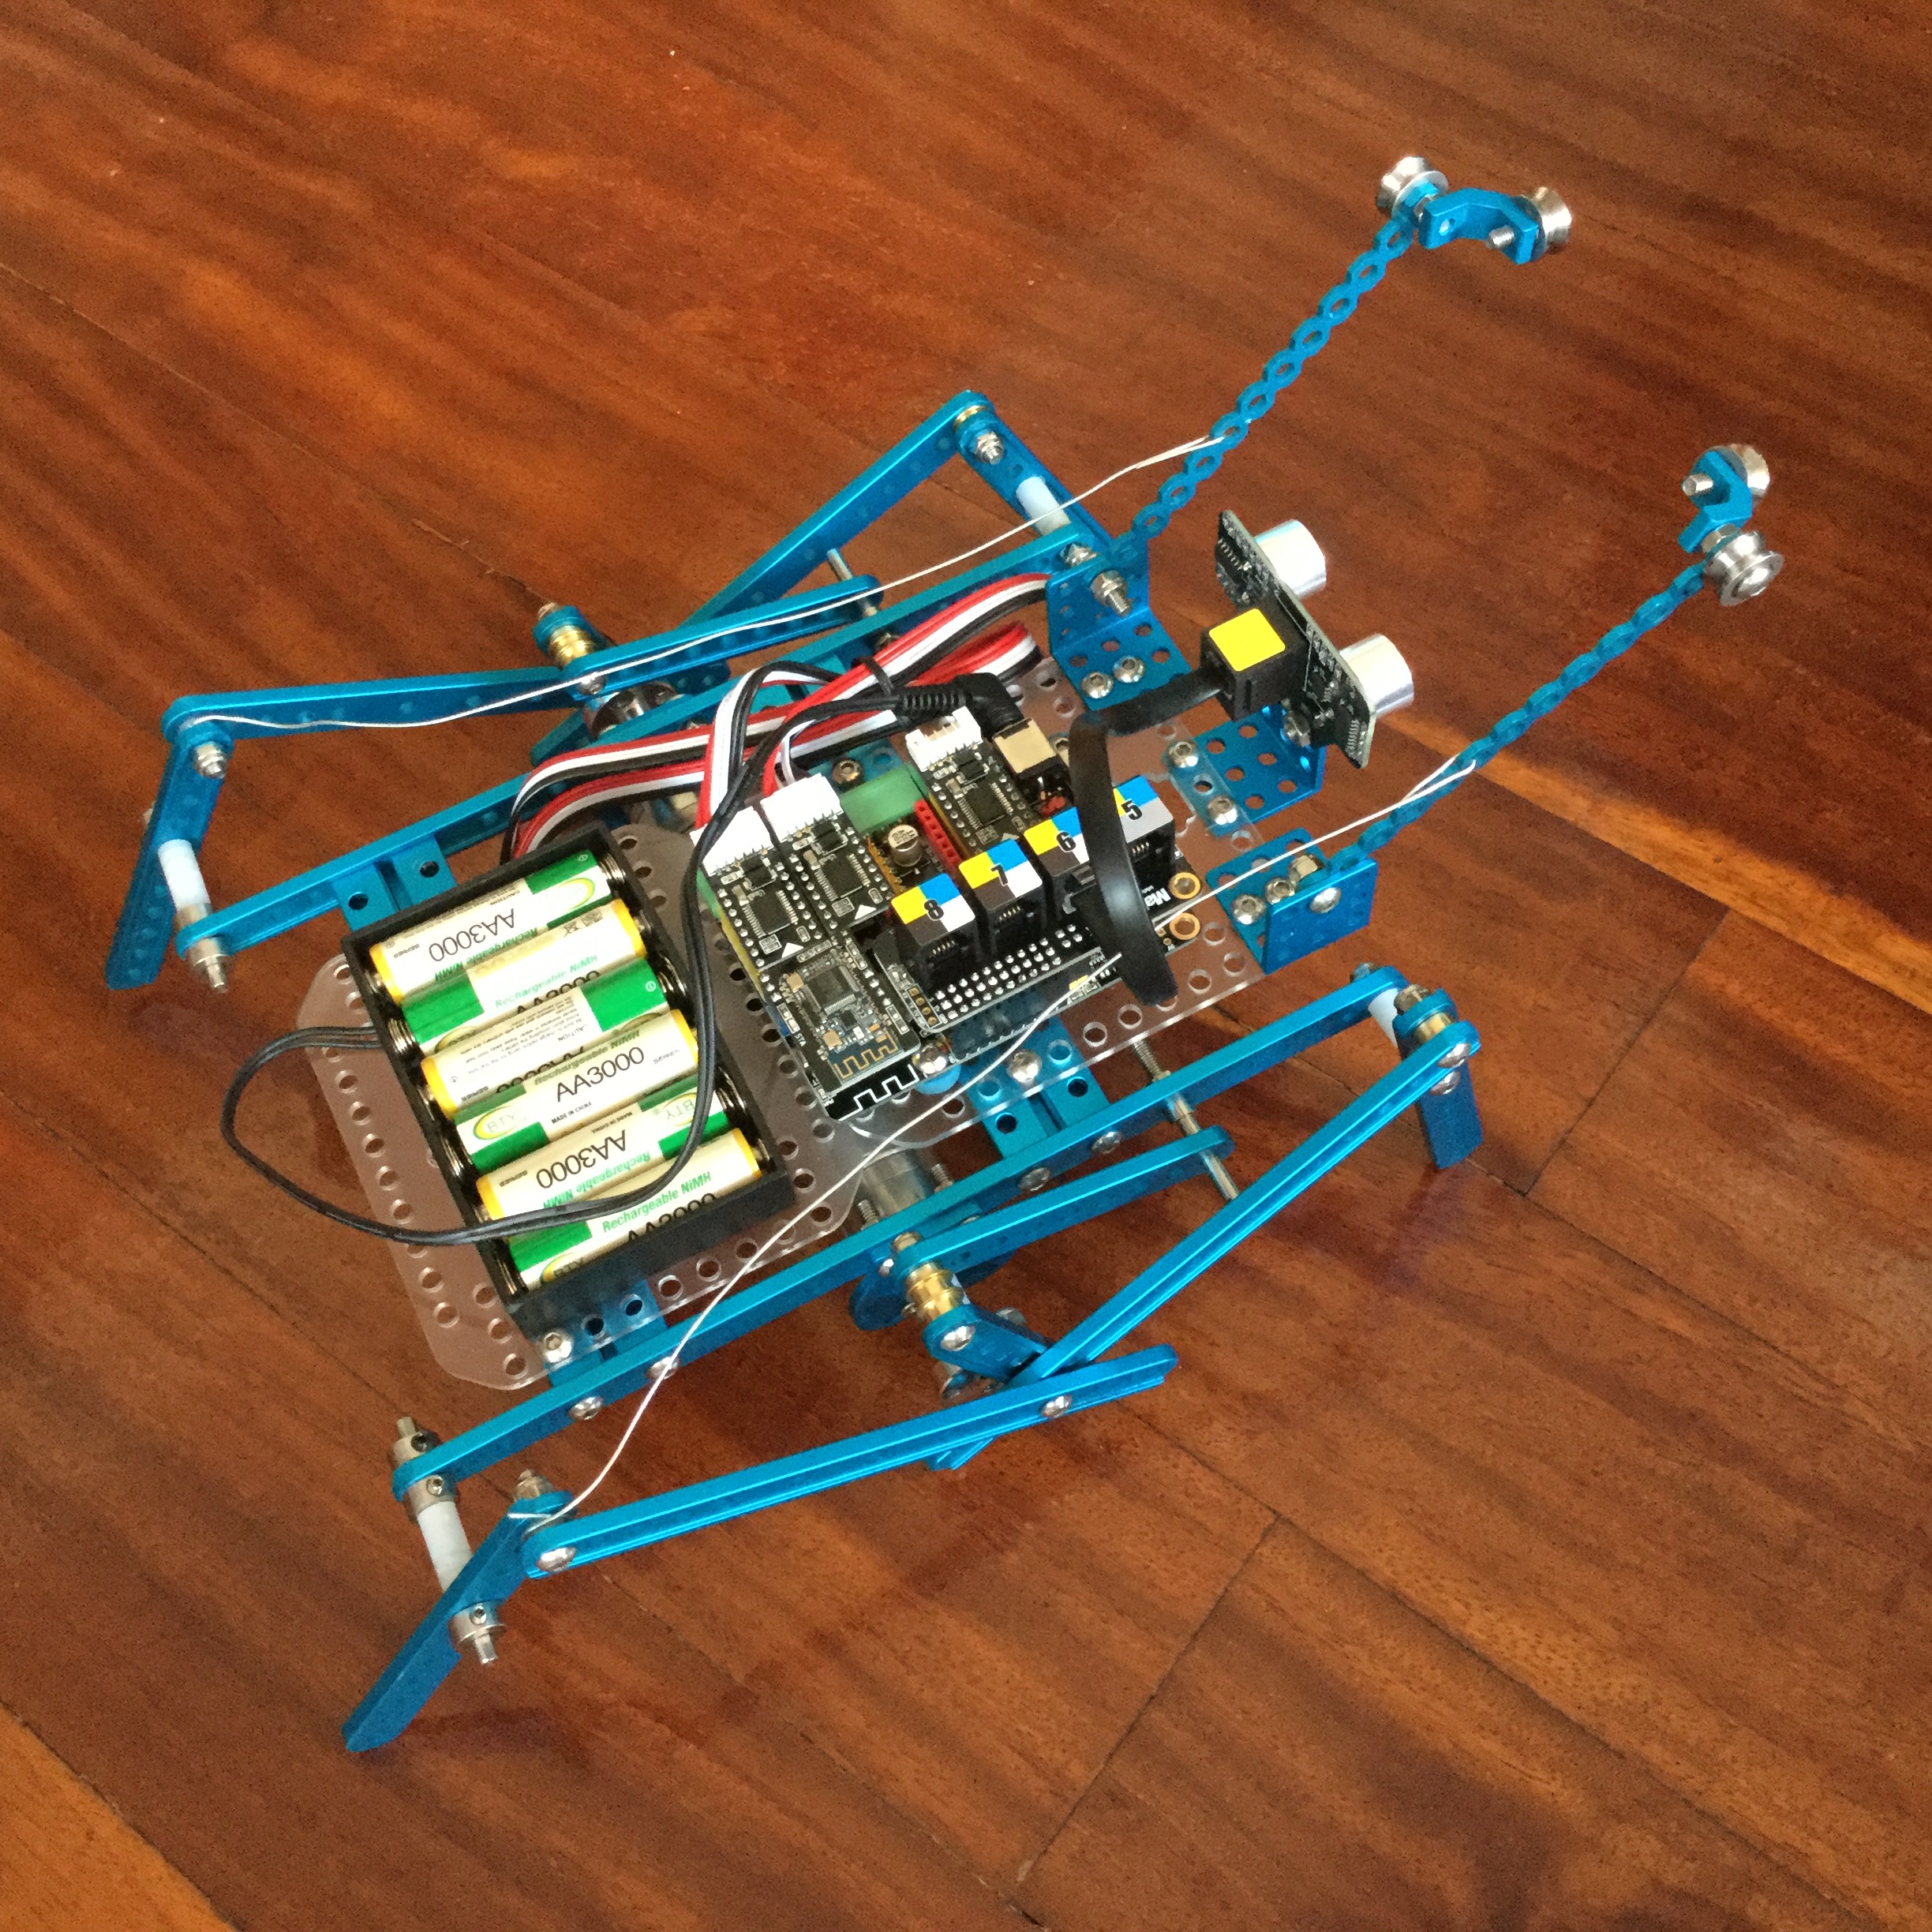
Video en acción
Se pueden encontrar instrucciones de montaje y modelo 3D en
Instrucciones montaje
Código:
#include "MeMegaPi.h"
#include <Arduino.h>
#include <SoftwareSerial.h>
#include <Wire.h>

MeMegaPiDCMotor Motor1(PORT1B);
MeMegaPiDCMotor Motor2(PORT2B);
MeUltrasonicSensor Ojos(PORT_6);

int vel = 200;
int dist_frente =5;
int distance = 0;
bool flag= 1;

void setup(){
  Serial.begin(9600);
}

void loop(){
// -------------- hacia adelante
Motor1.run(vel);
Motor2.run(-vel);
distance = Ojos.distanceCm();
while (distance > dist_frente){
  Motor1.run(vel);
  Motor2.run(-vel);
  delay(100);
  distance = Ojos.distanceCm();
 }
Motor1.run(0);
Motor2.run(0);
delay(1000);
// -----------------marcha atras
Motor1.run(-vel);
Motor2.run(vel);
delay(3000);

if (flag) gira_i();
else gira_d();
}
//===================
void gira_i(){  // ----Gira a un lado
Motor1.run(vel);
Motor2.run(vel);
delay(6000);
flag = 0;
}
void gira_d(){   // --Gira al otro lado
Motor1.run(-vel);
Motor2.run(-vel);
delay(6000);
flag = 1;
}
Otro parecido con placa Orion:
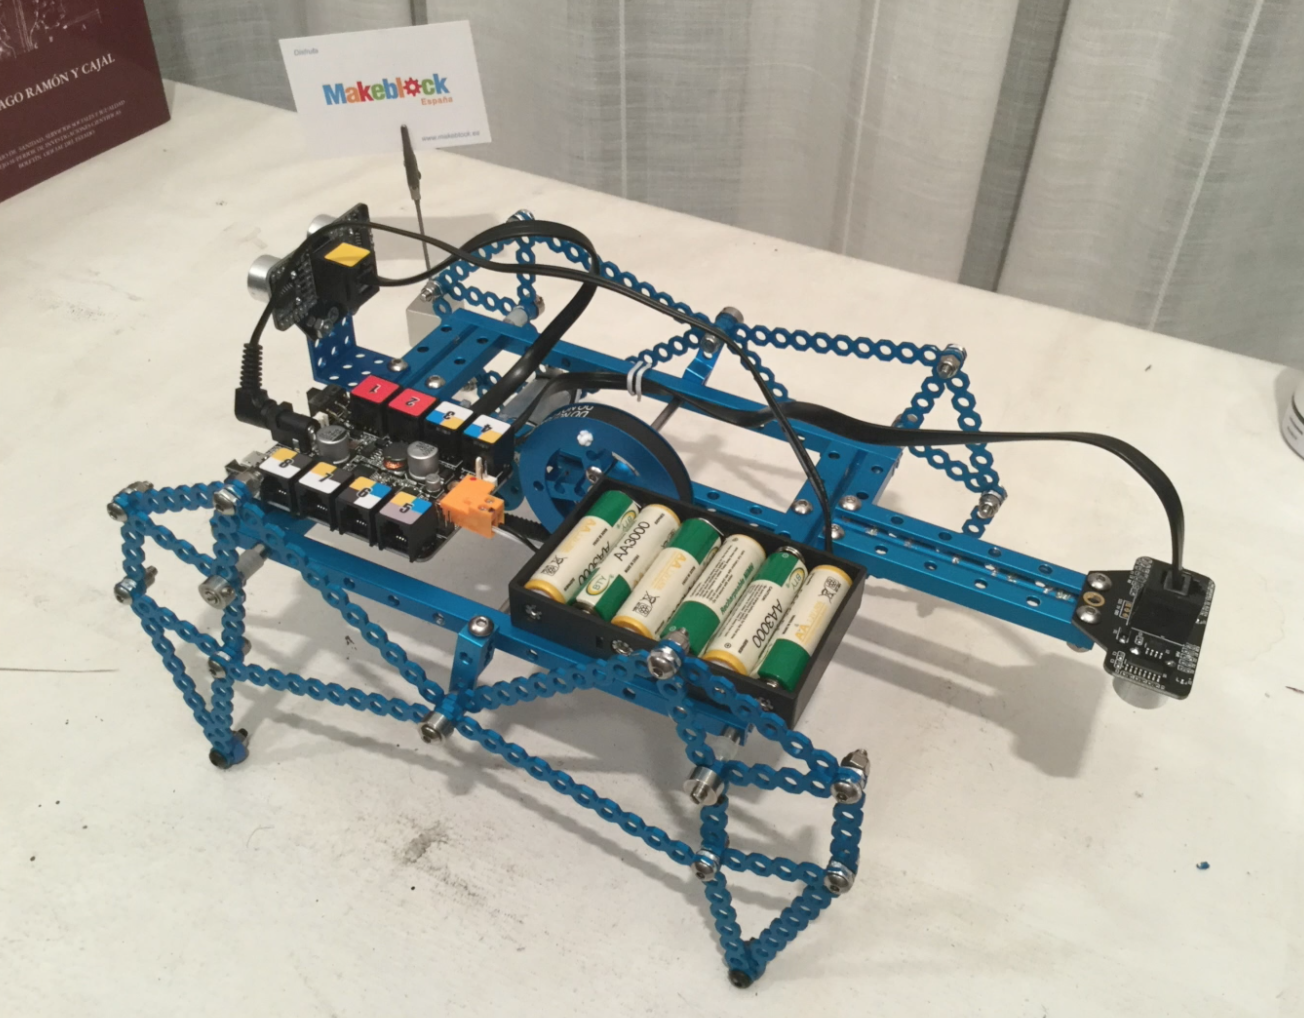
Se puede ver su elegante deambular en:
Video en acción
Montaje de Ultimate 2.0. Un robot de 6 patas dotado de un sensor ultrasónico, avanza hasta detectar algun obstáculo, entonces gira a un lado y otro alternativamente, luego retrocede un poco y vuelve a avanzar.

[Video en acción](https://vimeo.com/178635813 "Vimeo")
--
Se pueden encontrar instrucciones de montaje y modelo 3D en
[Instrucciones montaje](http://openlab.makeblock.com/topic/573570bfee7fbe6c408f0d84 "modelo 3D")
Código:
````
#include "MeMegaPi.h"
#include <Arduino.h>
#include <SoftwareSerial.h>
#include <Wire.h>
MeMegaPiDCMotor Motor1(PORT1B);
MeMegaPiDCMotor Motor2(PORT2B);
MeUltrasonicSensor Ojos(PORT_6);
int vel = 200;
int dist_frente =5;
int distance = 0;
bool flag= 1;
void setup(){
Serial.begin(9600);
}
void loop(){
// -------------- hacia adelante
Motor1.run(vel);
Motor2.run(-vel);
distance = Ojos.distanceCm();
while (distance > dist_frente){
Motor1.run(vel);
Motor2.run(-vel);
delay(100);
distance = Ojos.distanceCm();
}
Motor1.run(0);
Motor2.run(0);
delay(1000);
// -----------------marcha atras
Motor1.run(-vel);
Motor2.run(vel);
delay(3000);
if (flag) gira_i();
else gira_d();
}
//===================
void gira_i(){ // ----Gira a un lado
Motor1.run(vel);
Motor2.run(vel);
delay(6000);
flag = 0;
}
void gira_d(){ // --Gira al otro lado
Motor1.run(-vel);
Motor2.run(-vel);
delay(6000);
flag = 1;
}
````
Otro parecido con placa Orion:

Se puede ver su elegante deambular en:
[Video en acción](https://vimeo.com/185935118 "Vimeo")
--
editado 29 Oct '16 a las 3:12 pm
