
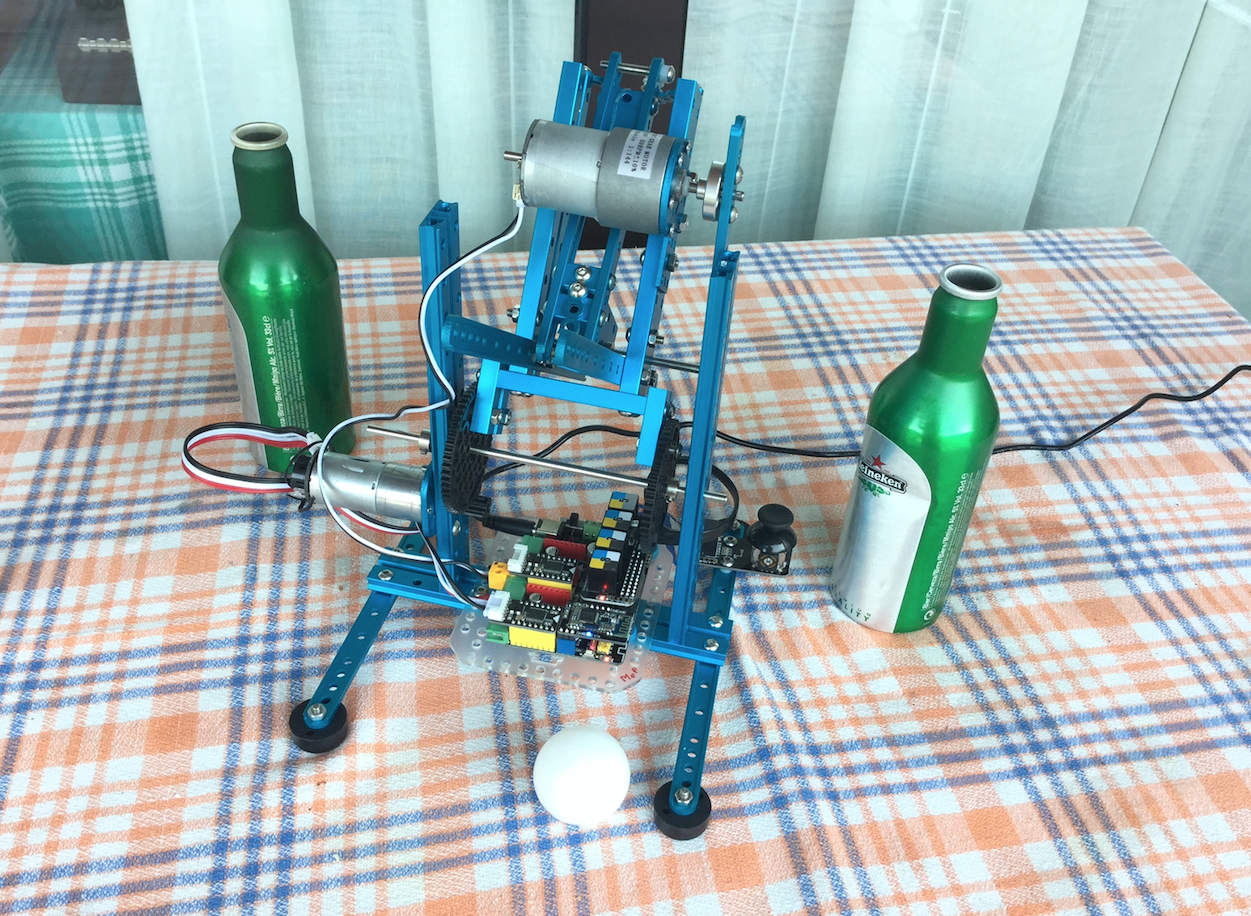
Montaje de Ultimate 2.0 con alguna modificación. Se le ha añadido un joystick para control digital (a dedo  ).
Instrucciones de montaje y modelo 3D en
http://openlab.makeblock.com/topic/57357508ee7fbe6c408f0e84
Es un montaje secillo, pero sirve para practicar la puntería
/*
Catapult ram
JHG ago 2016
*/
#include "MeMegaPi.h"
#include <Arduino.h>
#include <SoftwareSerial.h>
#include <Wire.h>

//MeMegaPiDCMotor apuntador(PORT1B);
MeEncoderOnBoard apuntador(SLOT1);
MeMegaPiDCMotor disparador(PORT3A);;
MeJoystick joystick(PORT_6);

int vel = 200;
int x = 0;      // variable para el valor X del Joystick
int y = 0;      // variable para el valor Y del Joystick;
//=======================================================
void setup(){
Serial.begin(9600);
}
//=======================================================
void loop(){
      x = joystick.readX();
      if( x < -200) apuntador.setMotorPwm(50);
      else if( x > 200) apuntador.setMotorPwm(-50);
      else apuntador.setMotorPwm(0);
      delay(100);

      y = joystick.readY();
      if( y < -200) disparador.run(vel);
      else disparador.run(0);
      delay(100);
}
Nota: lamento que los videos de anteriores post no se puedan visualizar ya que Youtube por causas que desconozco me ha suspendido la cuenta
Montaje de Ultimate 2.0 con alguna modificación. Se le ha añadido un joystick para control digital (a dedo ;)).

Instrucciones de montaje y modelo 3D en
http://openlab.makeblock.com/topic/57357508ee7fbe6c408f0e84
Es un montaje secillo, pero sirve para practicar la puntería ;)
[Video en acción](https://vimeo.com/178633463 "Catapult ram")
````
/*
Catapult ram
JHG ago 2016
*/
#include "MeMegaPi.h"
#include <Arduino.h>
#include <SoftwareSerial.h>
#include <Wire.h>
//MeMegaPiDCMotor apuntador(PORT1B);
MeEncoderOnBoard apuntador(SLOT1);
MeMegaPiDCMotor disparador(PORT3A);;
MeJoystick joystick(PORT_6);
int vel = 200;
int x = 0; // variable para el valor X del Joystick
int y = 0; // variable para el valor Y del Joystick;
//=======================================================
void setup(){
Serial.begin(9600);
}
//=======================================================
void loop(){
x = joystick.readX();
if( x < -200) apuntador.setMotorPwm(50);
else if( x > 200) apuntador.setMotorPwm(-50);
else apuntador.setMotorPwm(0);
delay(100);
y = joystick.readY();
if( y < -200) disparador.run(vel);
else disparador.run(0);
delay(100);
}
````
Nota: lamento que los videos de anteriores post no se puedan visualizar ya que Youtube por causas que desconozco me ha suspendido la cuenta
editado 12 Aug '16 a las 6:42 pm