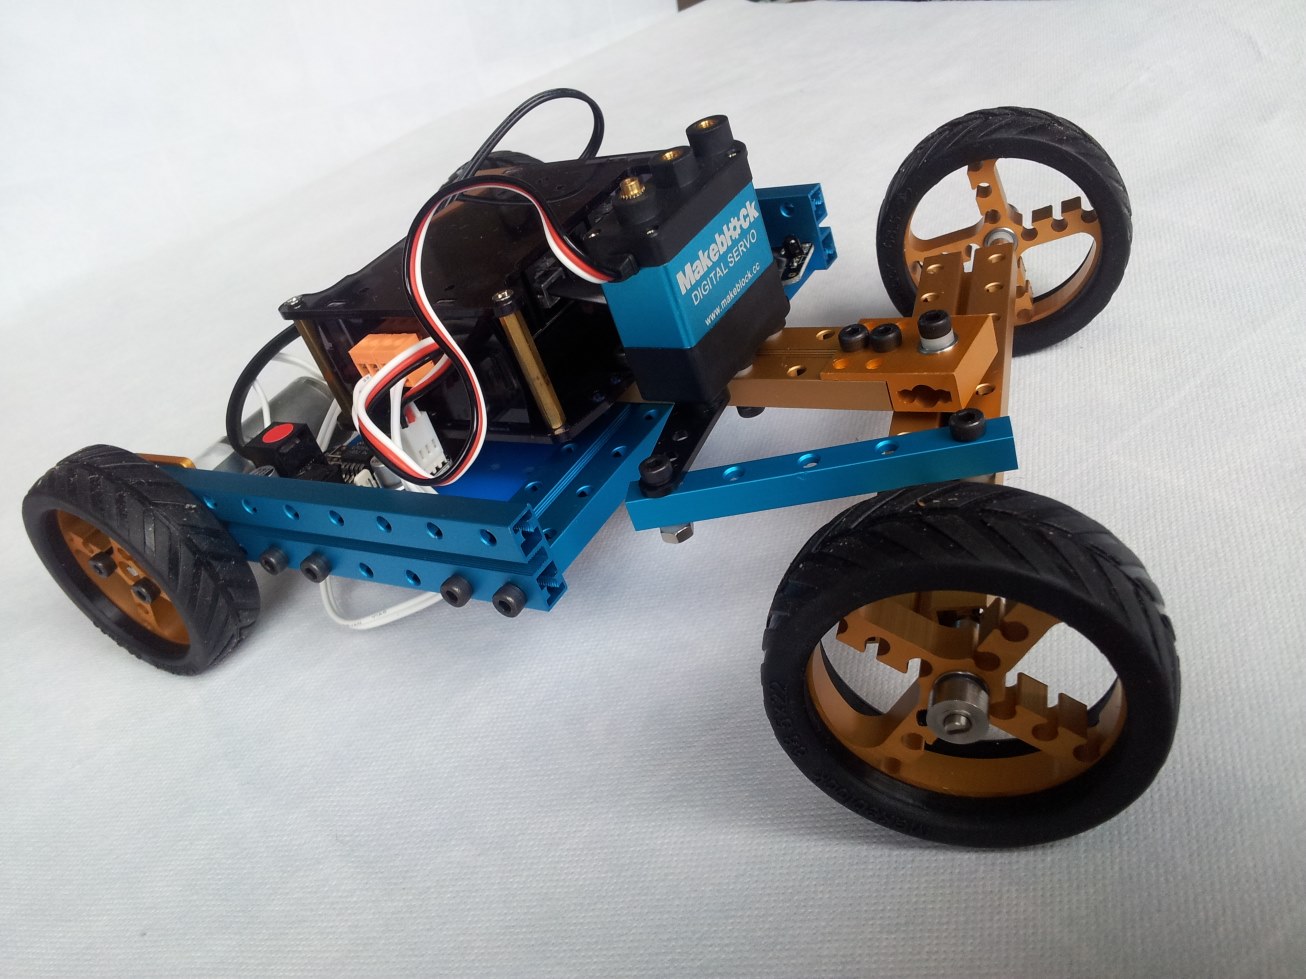
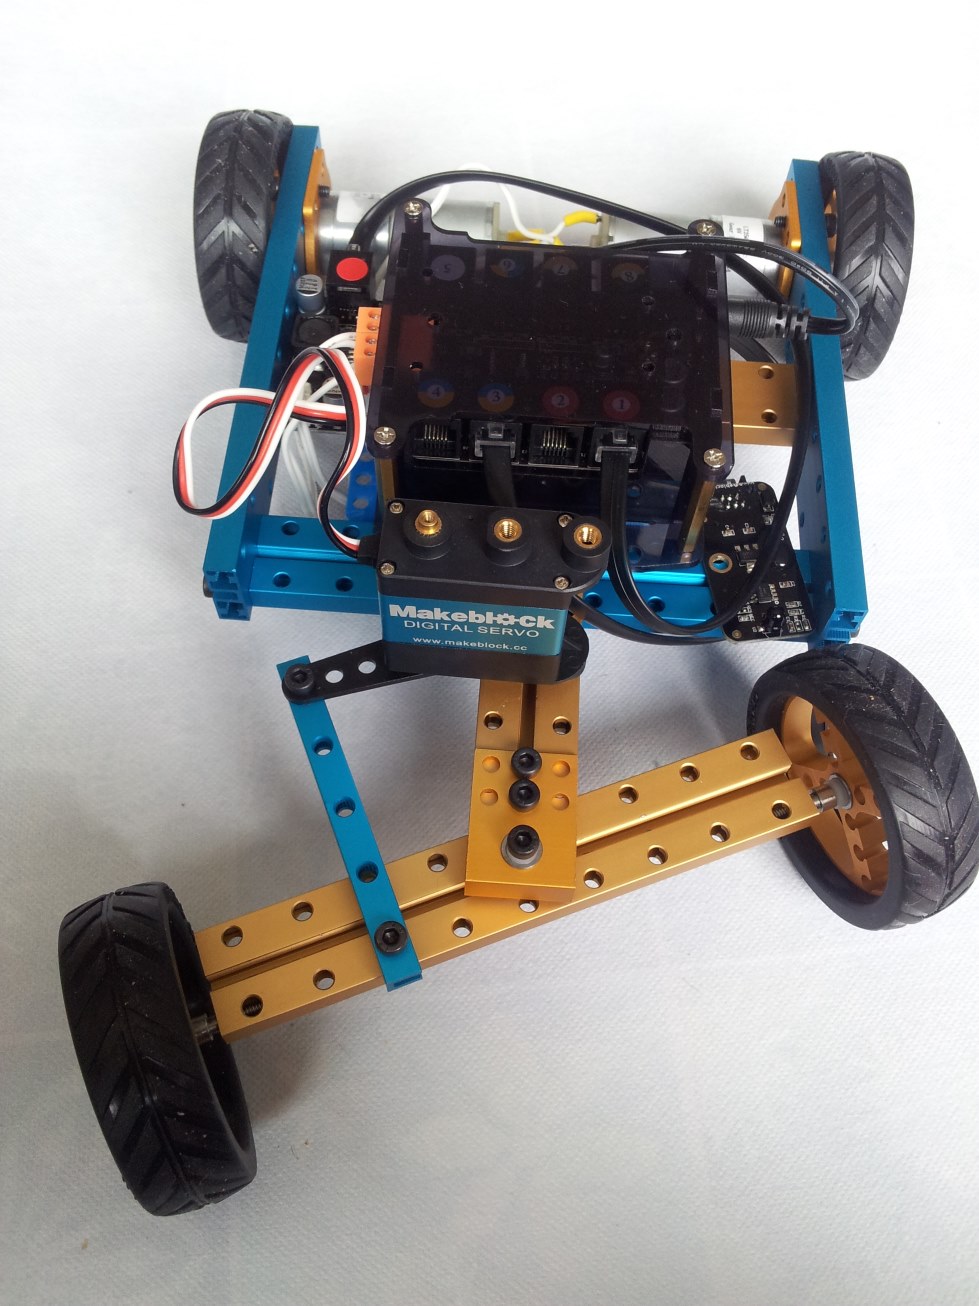
-Los robots móviles típicos que se suelen encontrar por internet para montar con makeblock, son del tipo “tanque” o tracción diferencial, es decir, con dos motores a cada lado del vehiculo para girar y trasladarse. No encontré ningún modelo del tipo “coche convencional”, así que me puse a diseñar uno cogiendo cosas de aquí y de allá que encontré por la red.
-Aquí os presento la parte mecánica de un coche de 4 ruedas con tracción trasera y sistema de dirección convencional.
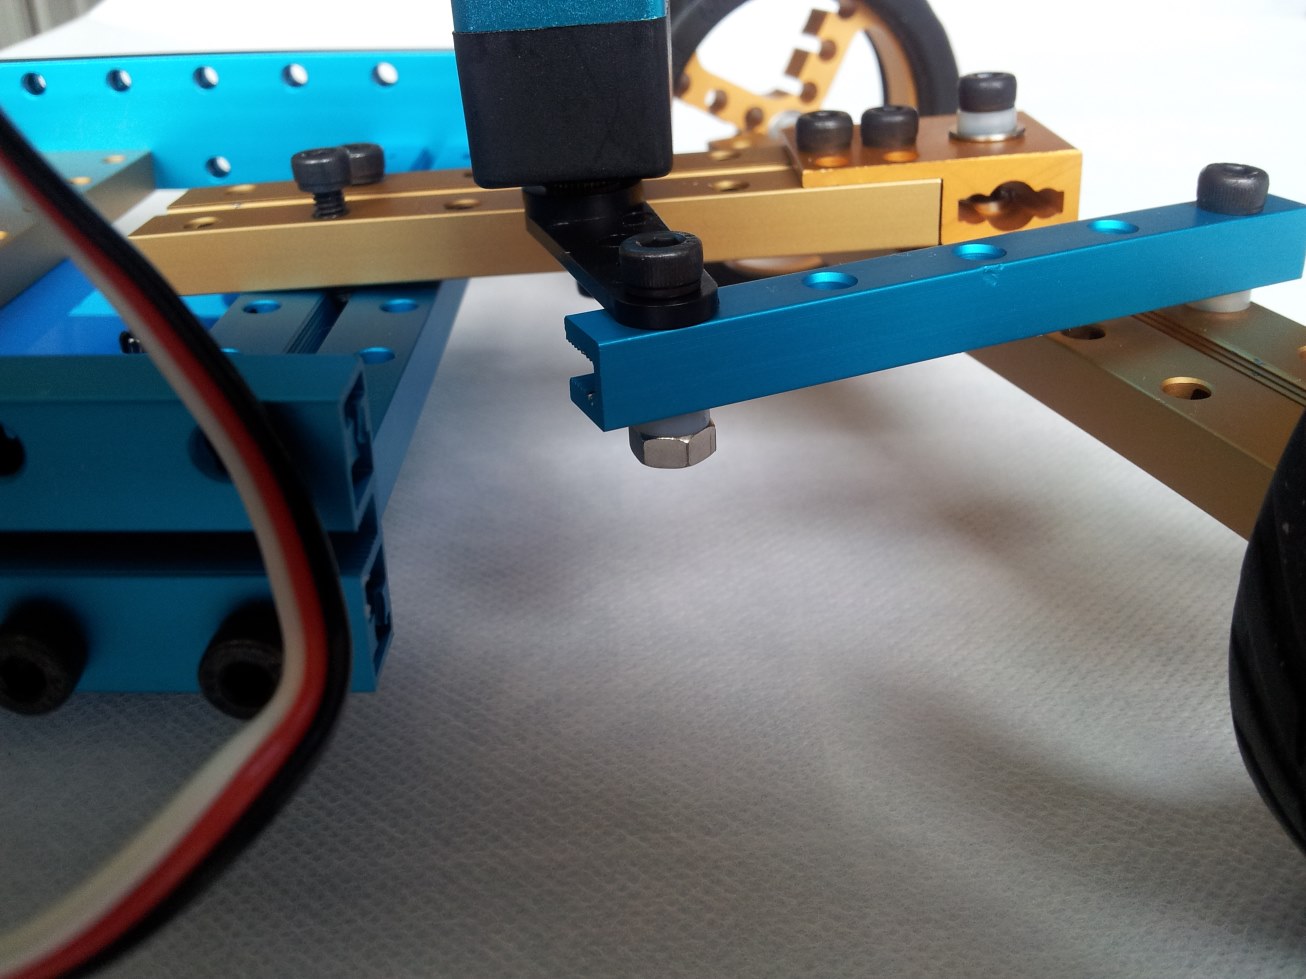
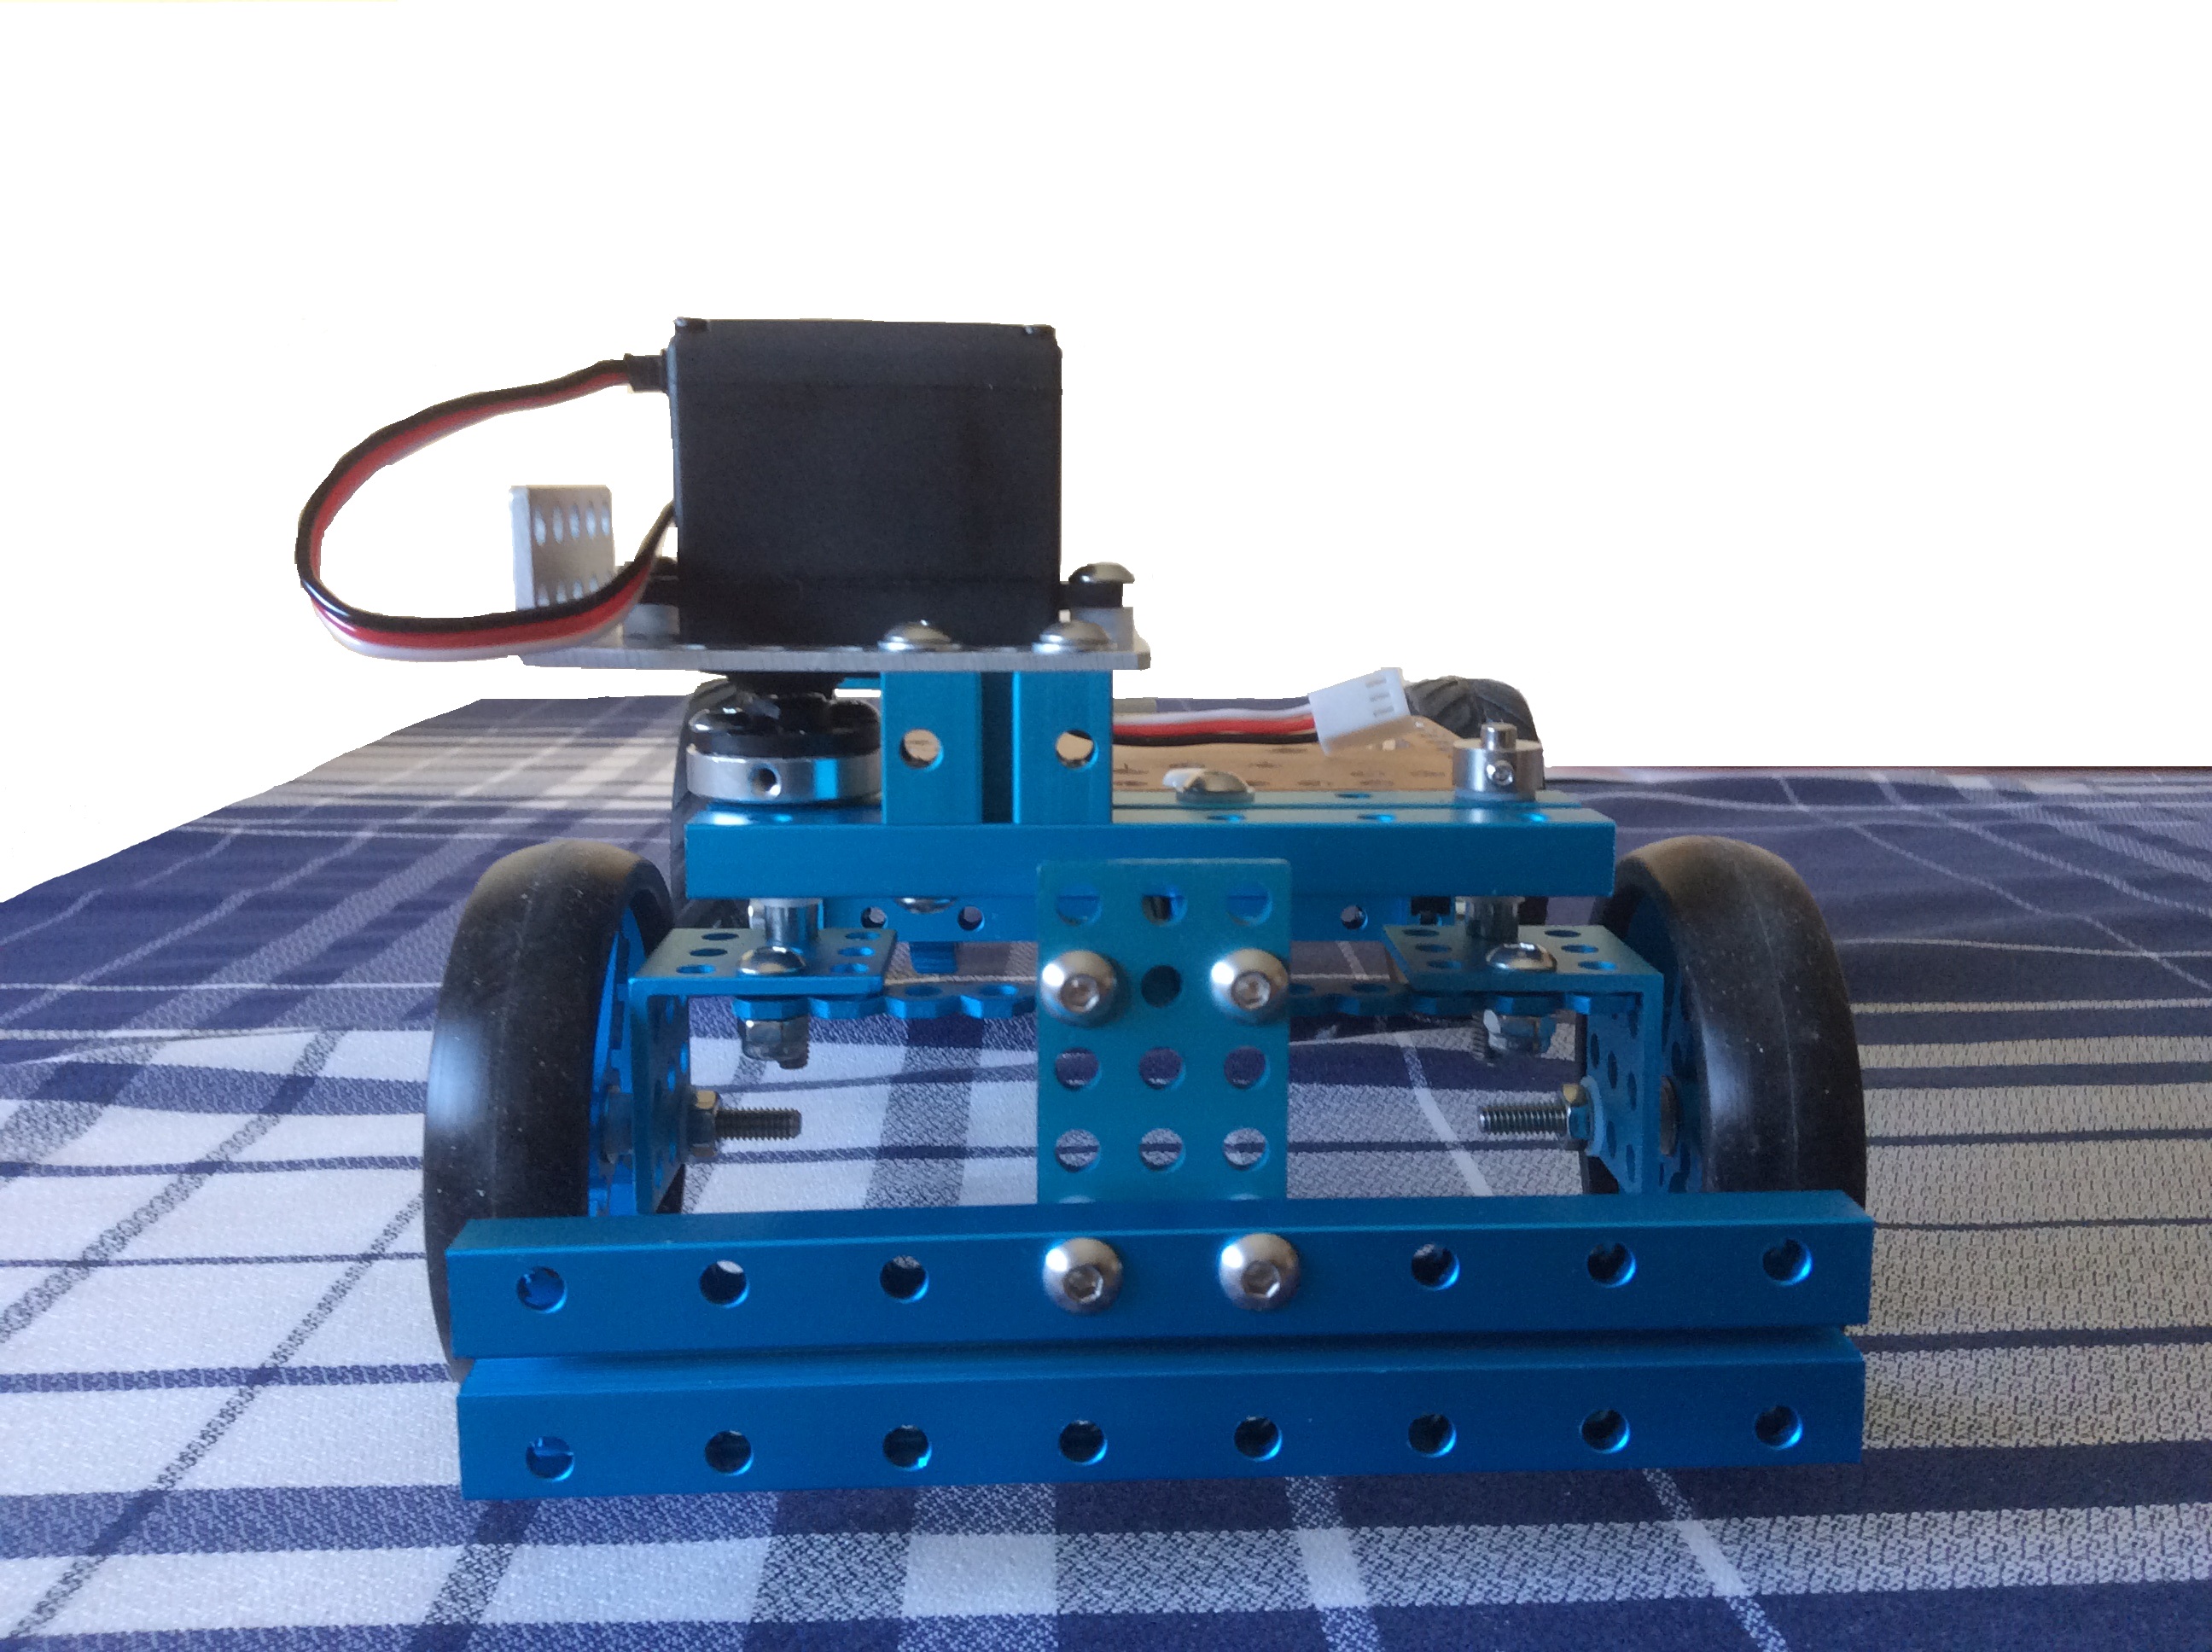
-La dirección delantera de tipo Ackerman accionada por un servo MG995, montado sobre una viga 0824 fija. El servo acciona directamente la rueda derecha, y mediante un sistema de transmisión, se mueve de forma casi paralela la rueda izquierda.
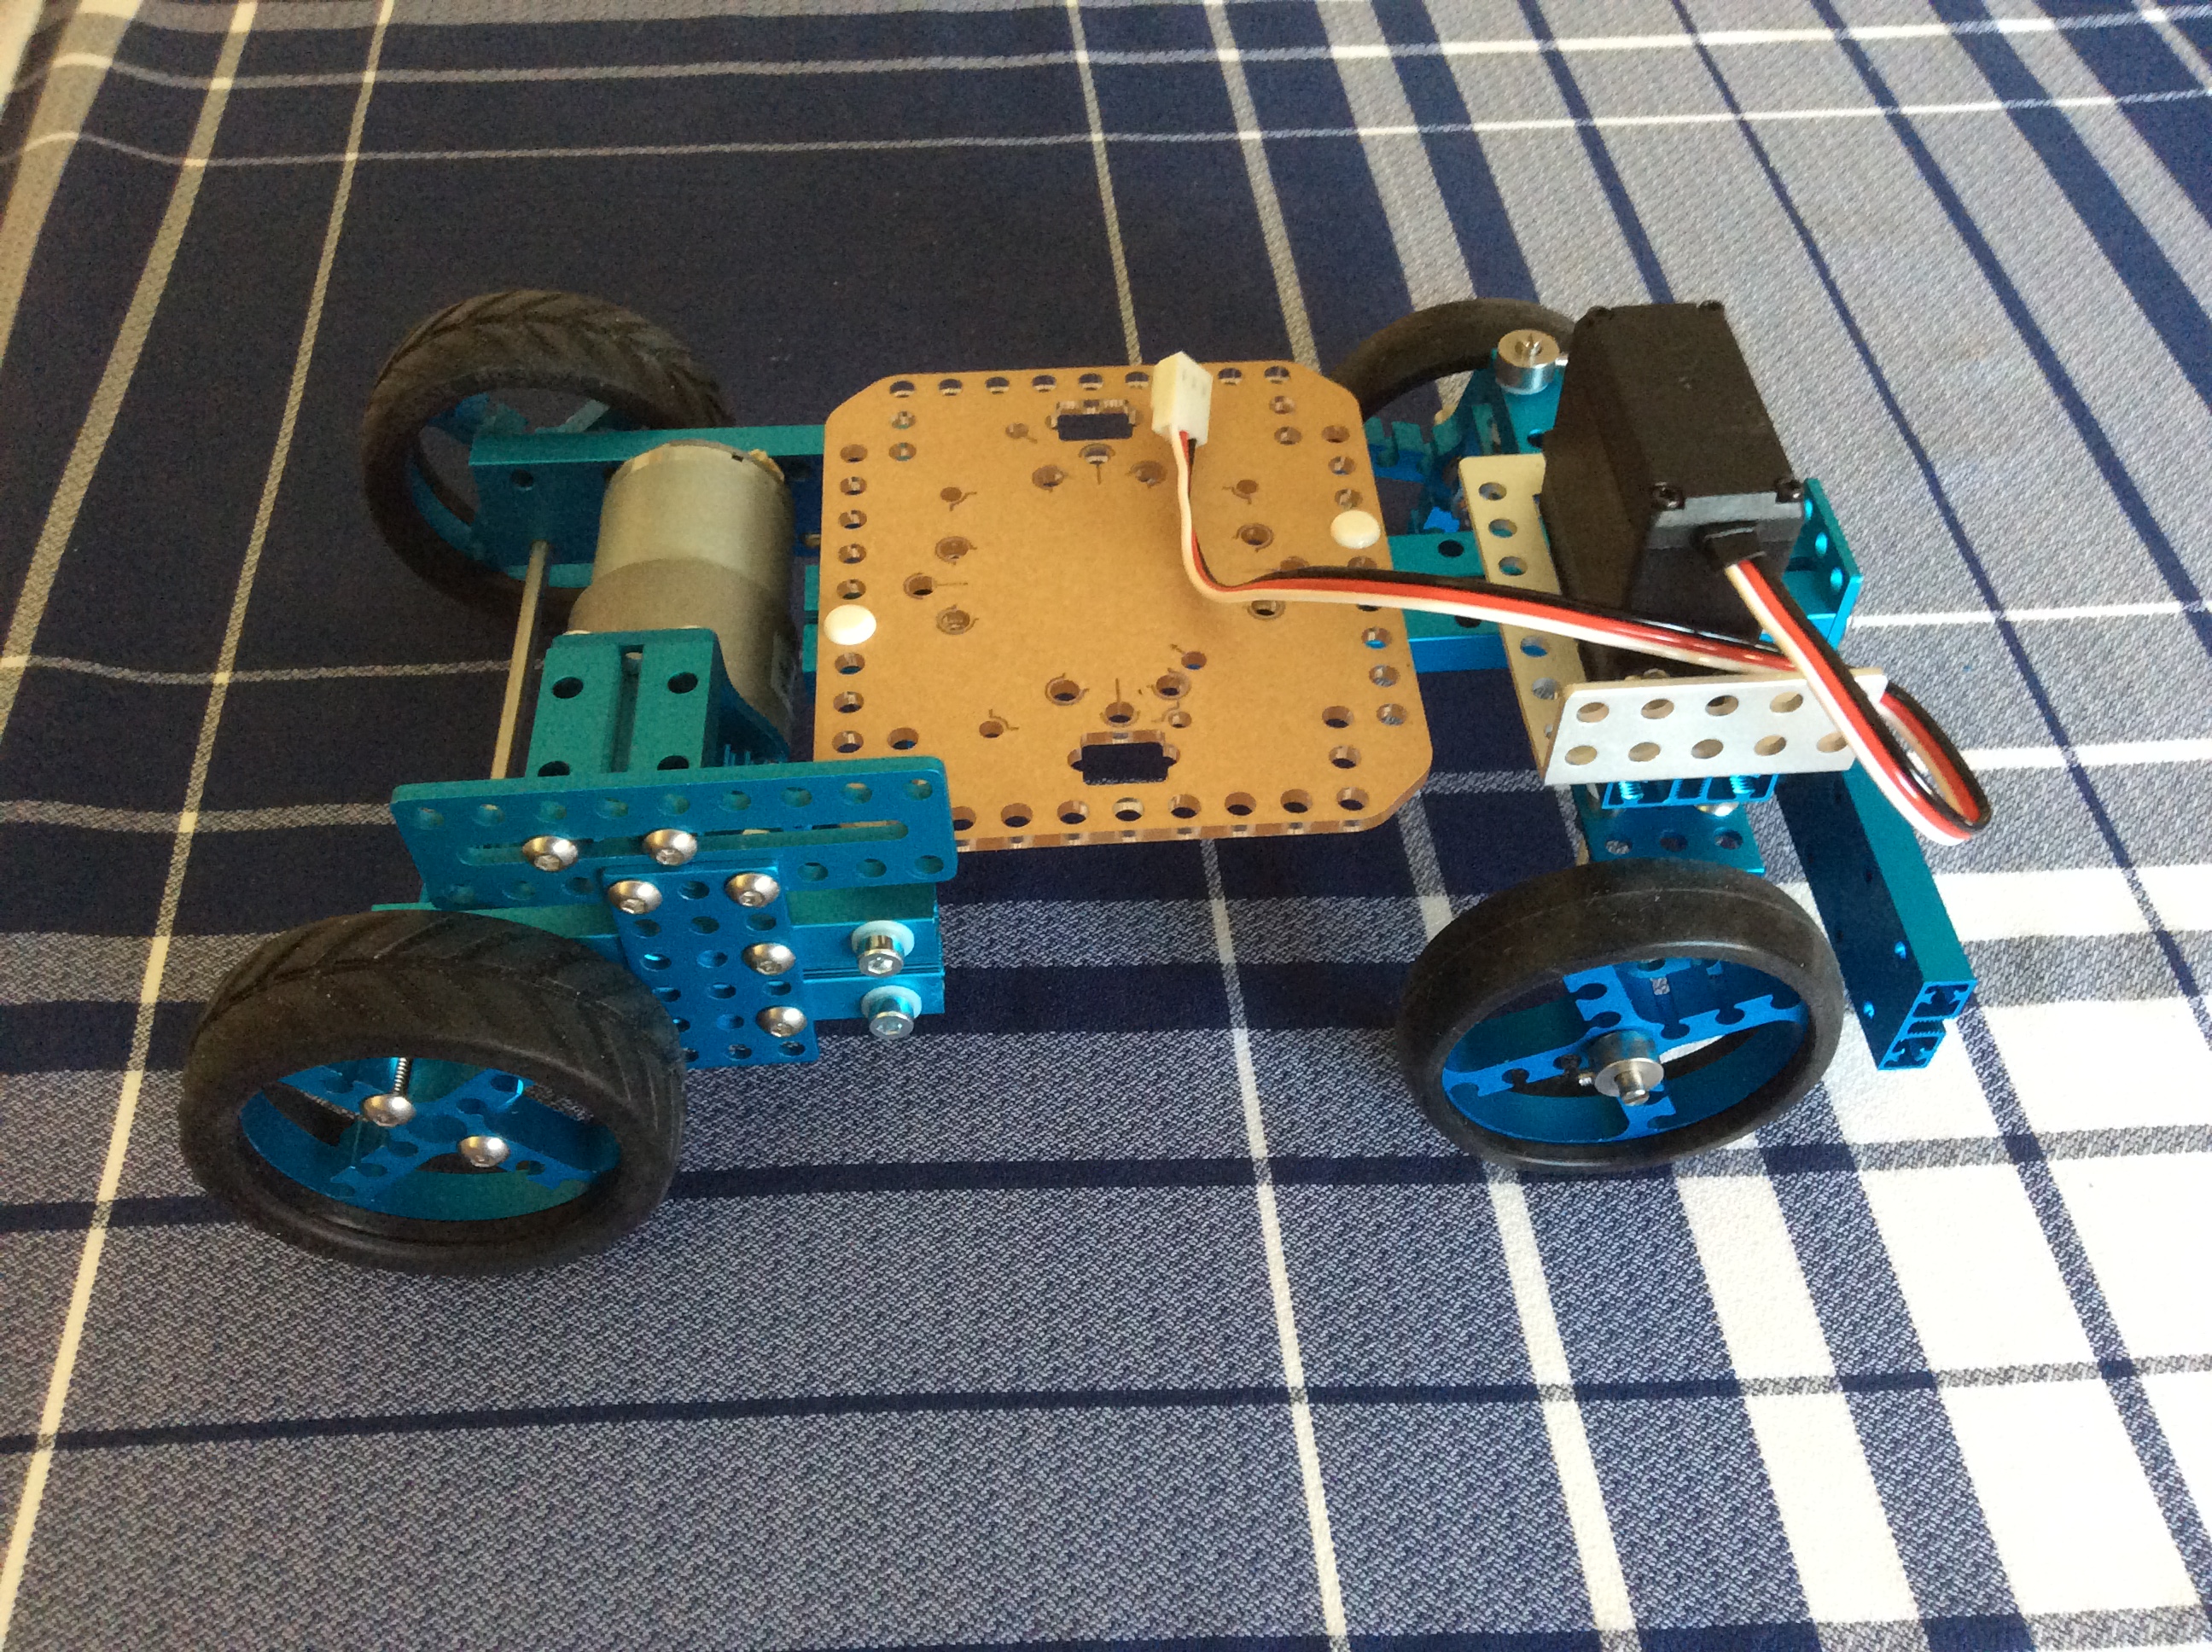
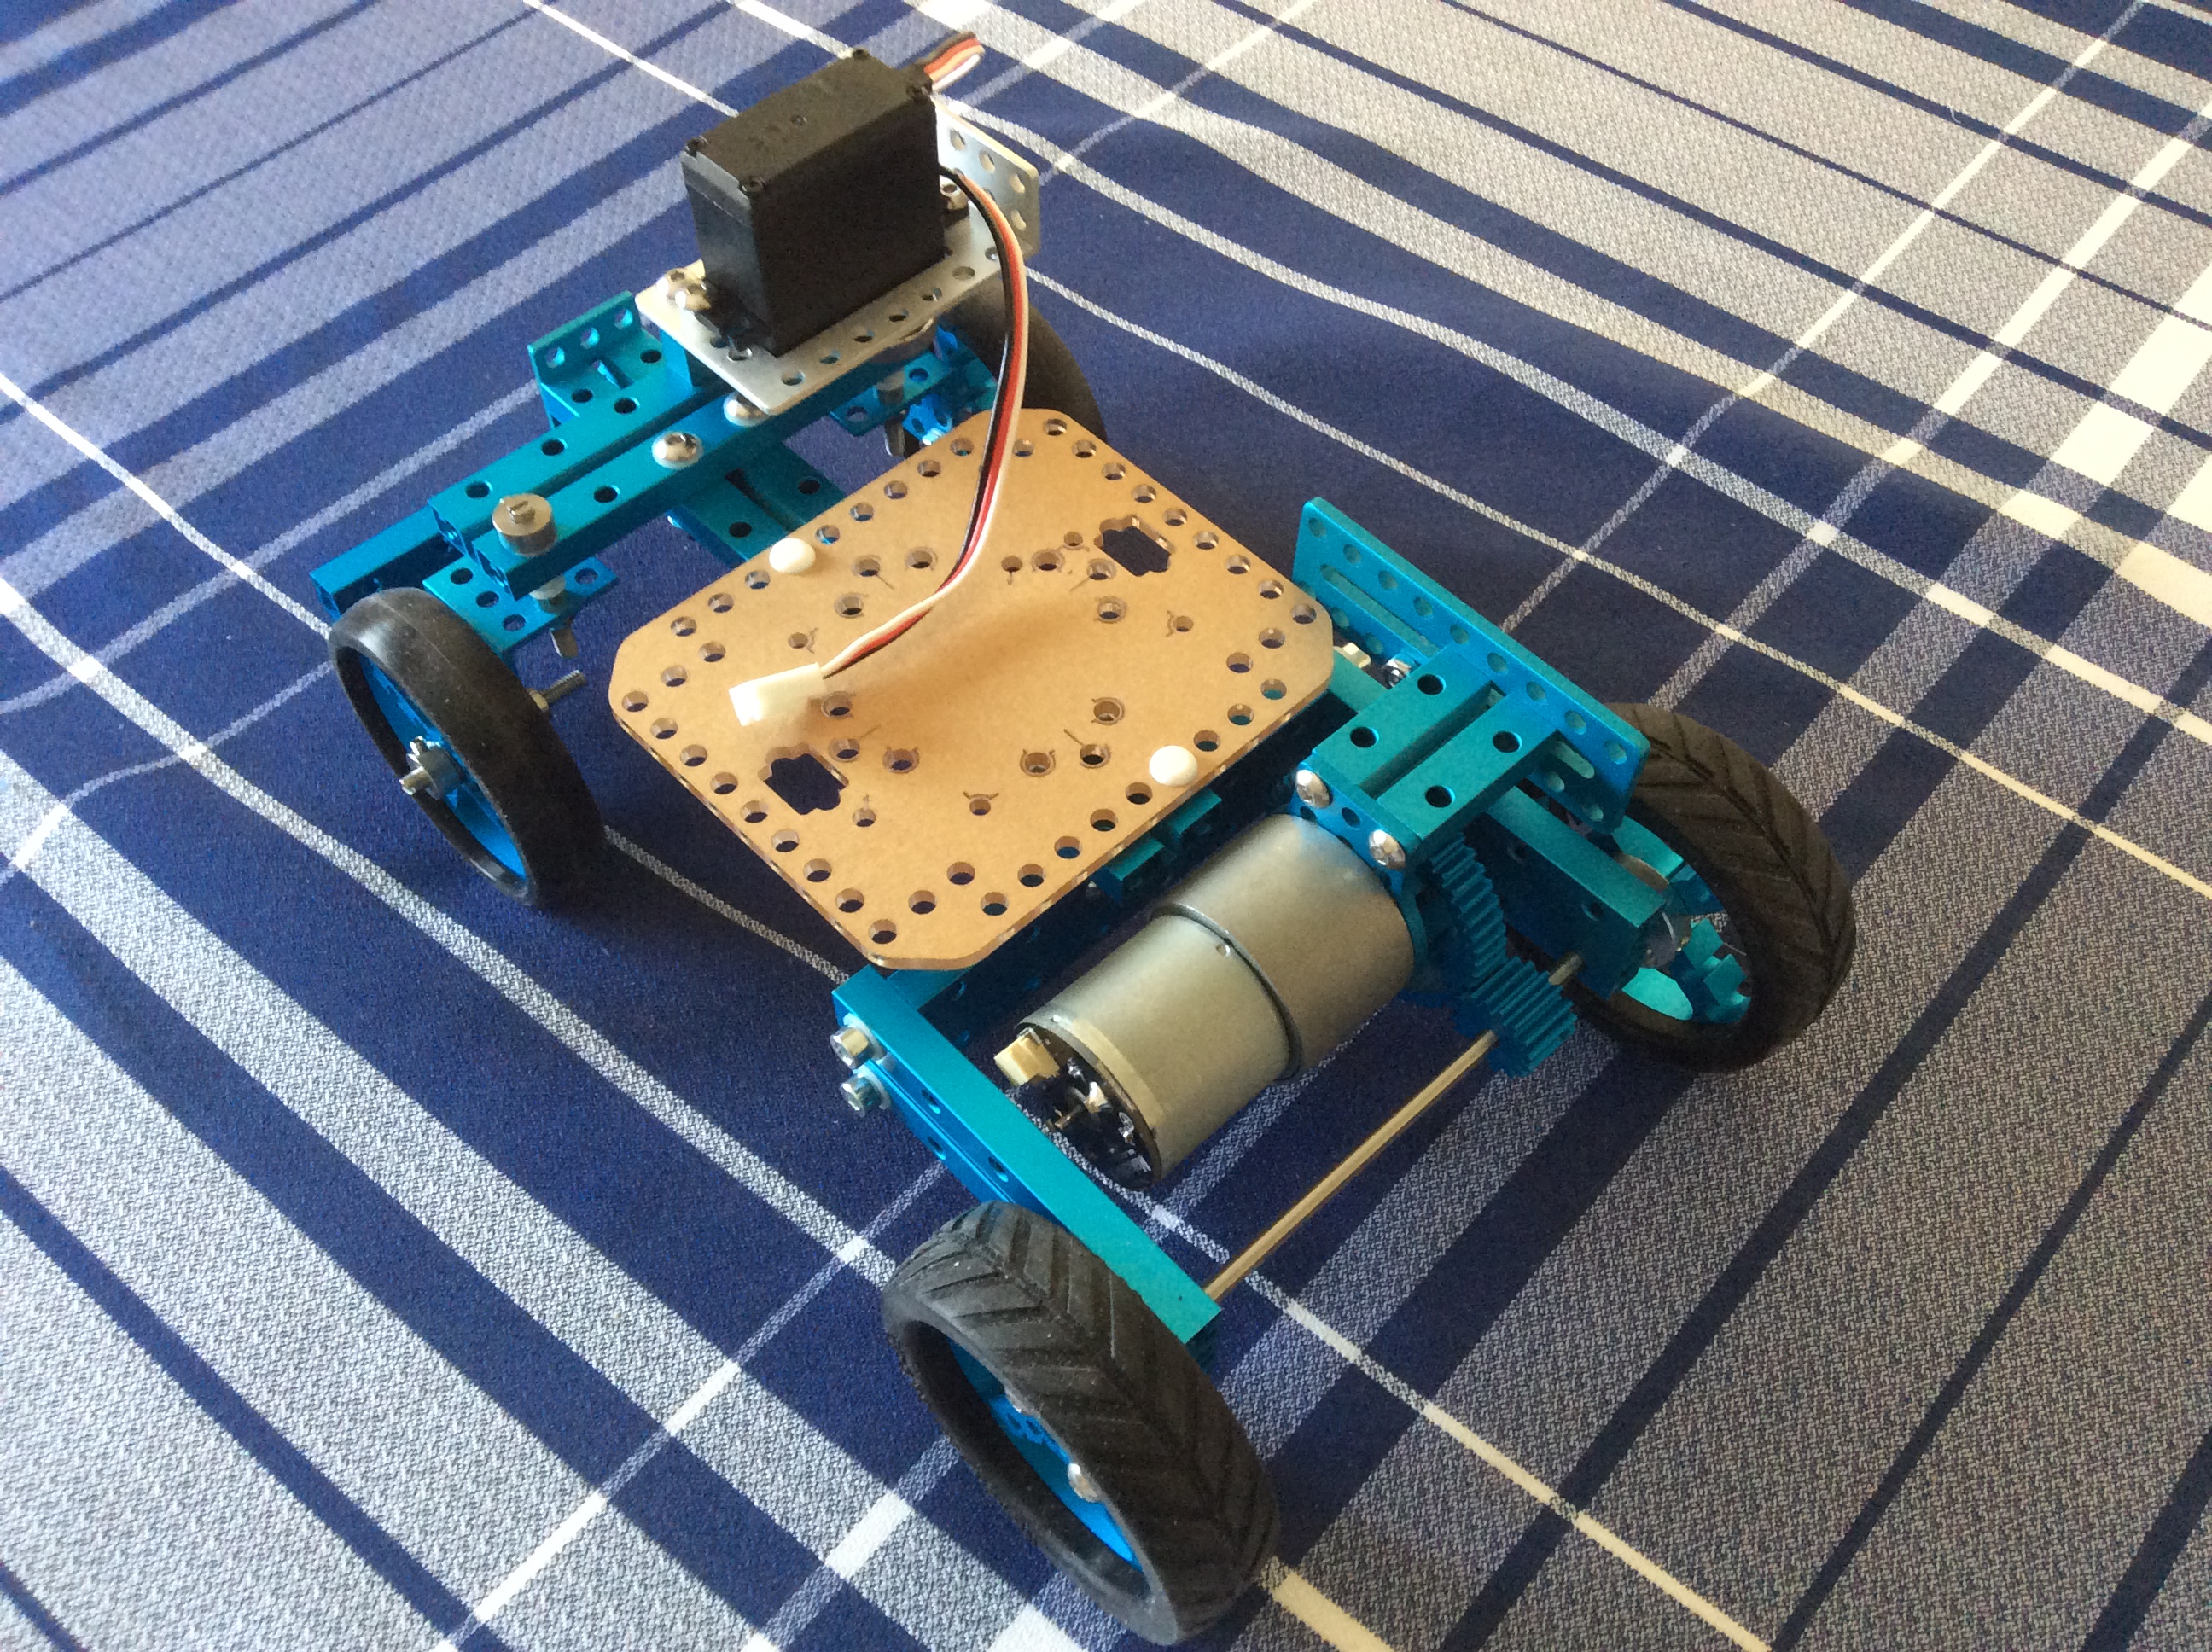
-La tracción es trasera mediante un motor DC37 usando dos engranajes, uno 16T y otro 48T, para la transmisión del movimiento al eje D de 128mm donde están acopladas las dos ruedas en cada extremo. Este sistema está confinado dentro de una “caja” realizada con 3 vigas 0824. La sujeción del motor es un poco especial, utilizando una placa I1 para poder ajustar la distancia correcta entre los dos engranajes.
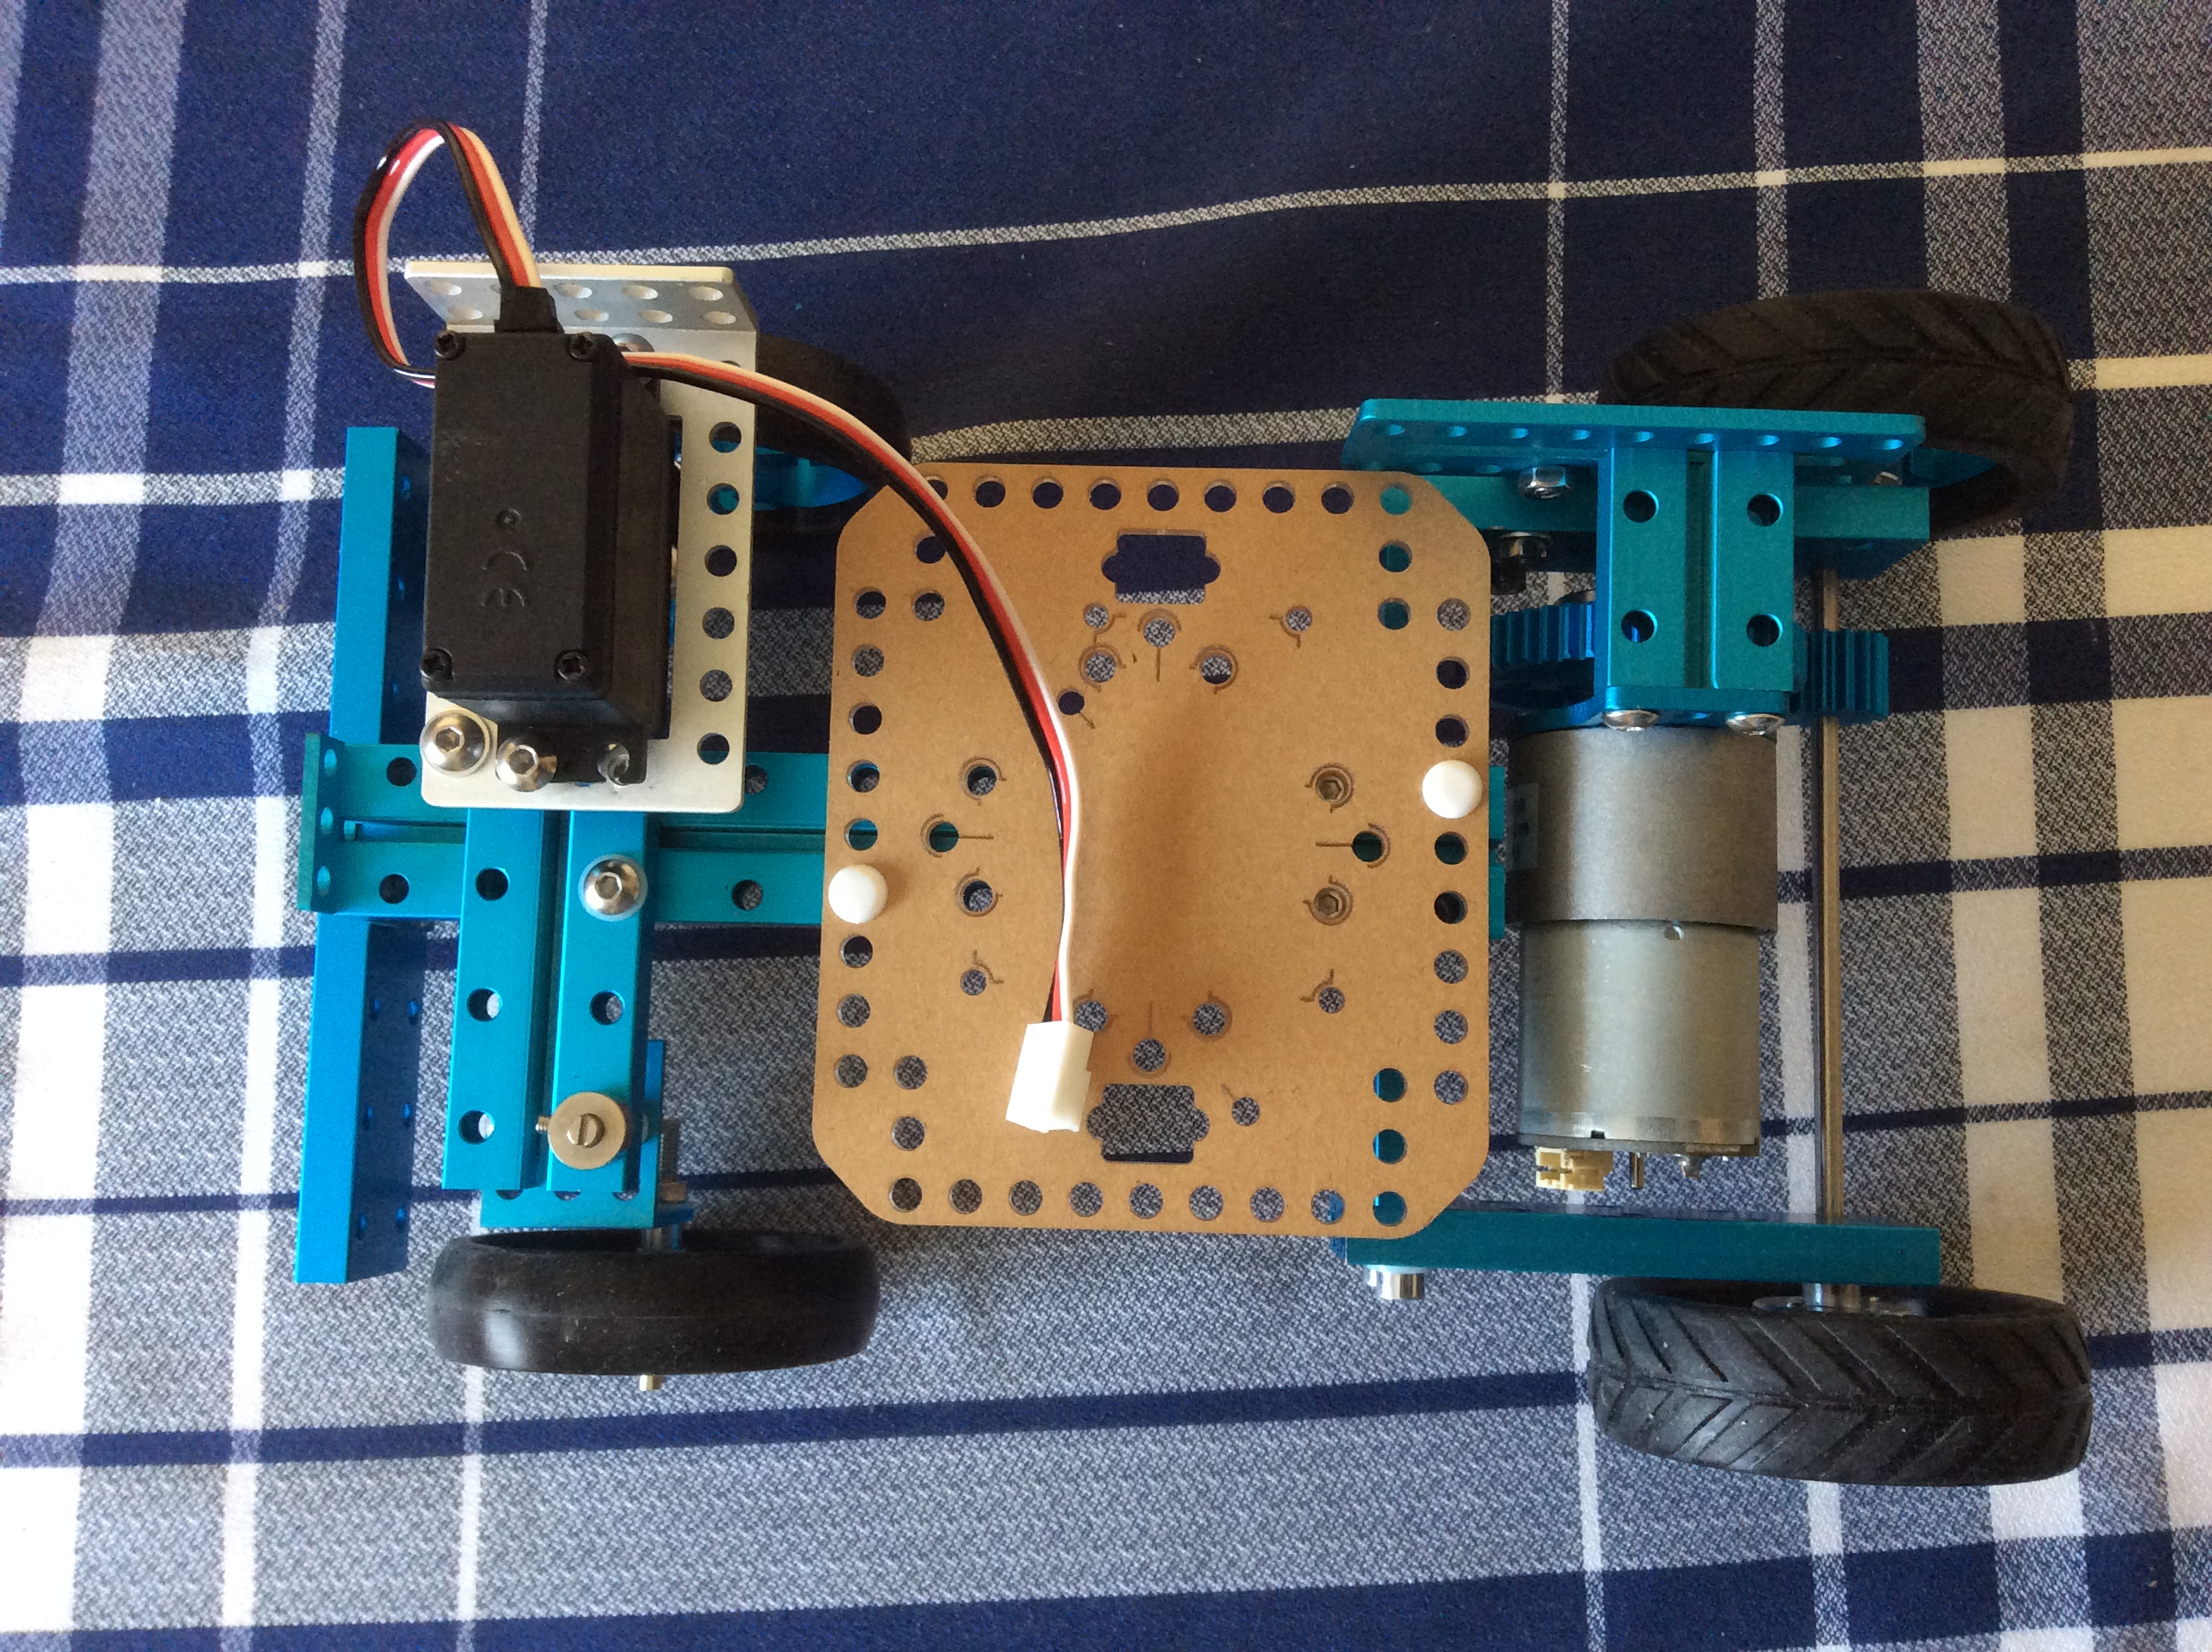
-Las dos secciones trasera y delantera se unen mediante una viga central 0824 donde ira montado el sistema de control sobre un soporte universal en la parte superior y en la parte inferior se situaría el soporte de pilas.
-Espero que os guste!
-Los robots móviles típicos que se suelen encontrar por internet para montar con **makeblock**, son del tipo “tanque” o tracción diferencial, es decir, con dos motores a cada lado del vehiculo para girar y trasladarse. No encontré ningún modelo del tipo “coche convencional”, así que me puse a diseñar uno cogiendo cosas de aquí y de allá que encontré por la red.
-Aquí os presento la parte mecánica de un coche de 4 ruedas con tracción trasera y sistema de dirección convencional.

-La dirección delantera de tipo Ackerman accionada por un **servo MG995**, montado sobre una viga **0824** fija. El servo acciona directamente la rueda derecha, y mediante un sistema de transmisión, se mueve de forma casi paralela la rueda izquierda.

-La tracción es trasera mediante un motor **DC37** usando dos engranajes, uno **16T** y otro **48T**, para la transmisión del movimiento al **eje D** de 128mm donde están acopladas las dos ruedas en cada extremo. Este sistema está confinado dentro de una “caja” realizada con 3 vigas **0824**. La sujeción del motor es un poco especial, utilizando una **placa I1** para poder ajustar la distancia correcta entre los dos engranajes.

-Las dos secciones trasera y delantera se unen mediante una viga central **0824** donde ira montado el sistema de control sobre un soporte universal en la parte superior y en la parte inferior se situaría el soporte de pilas.

-Espero que os guste!