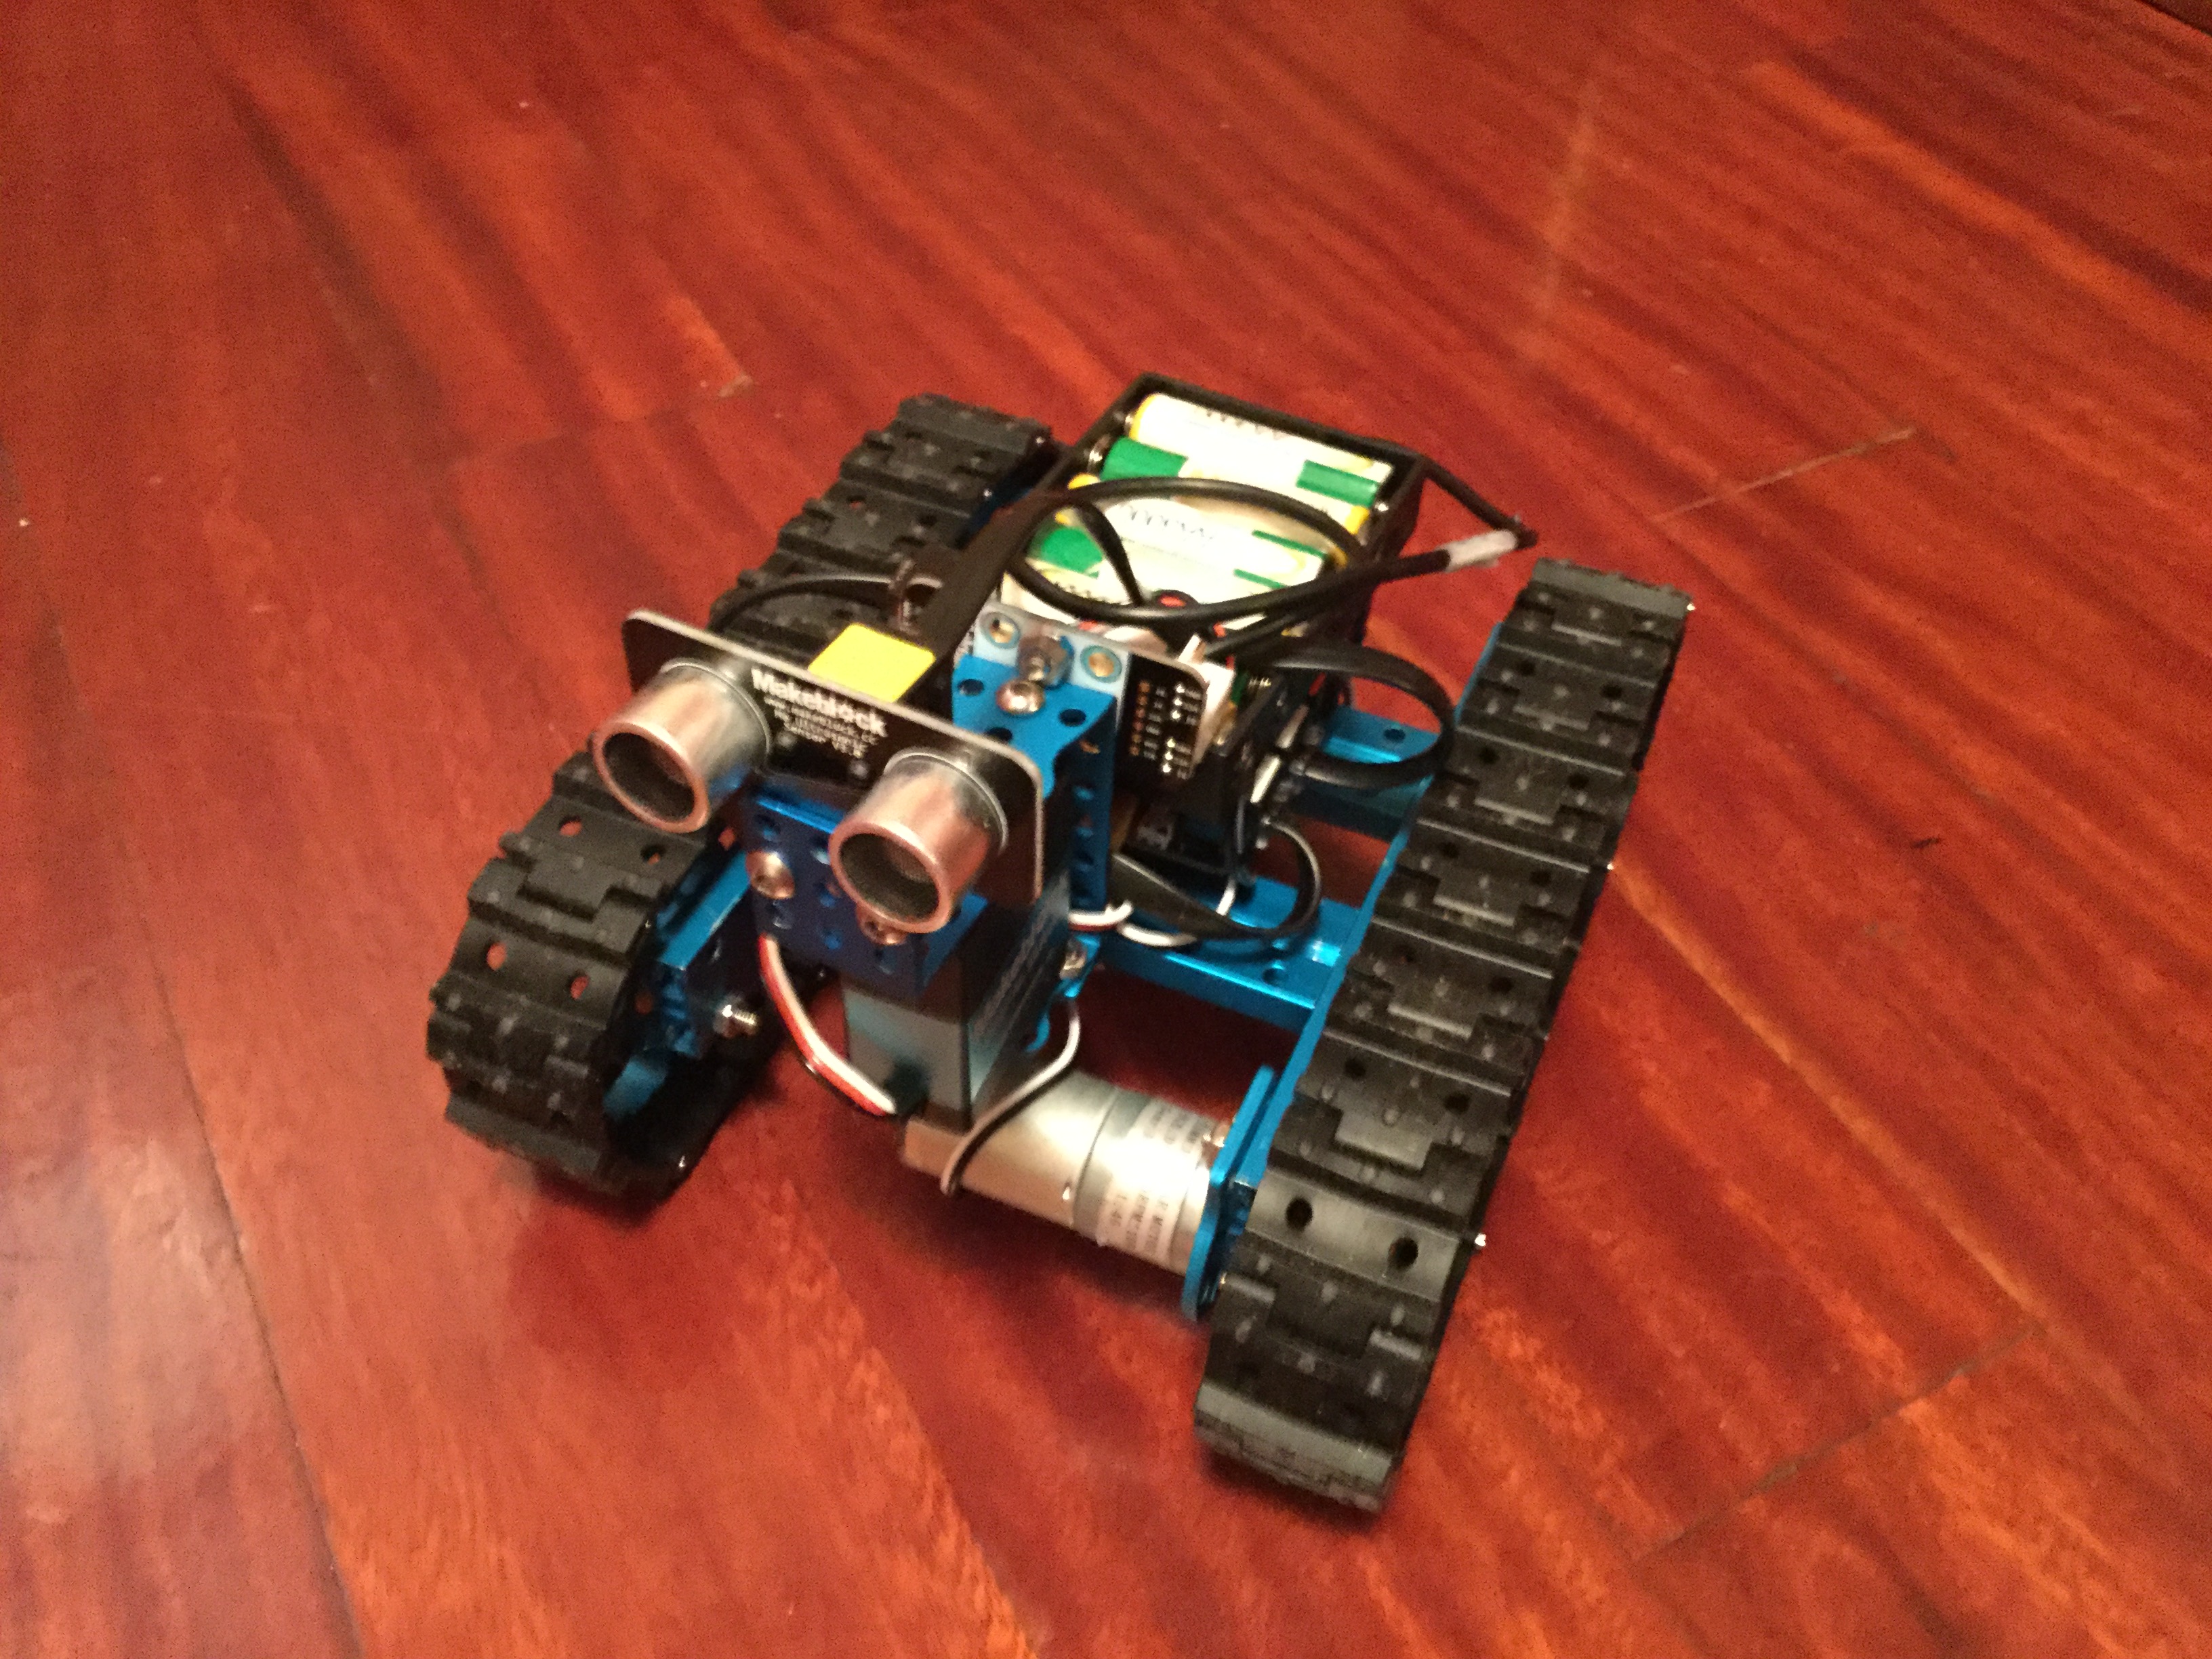
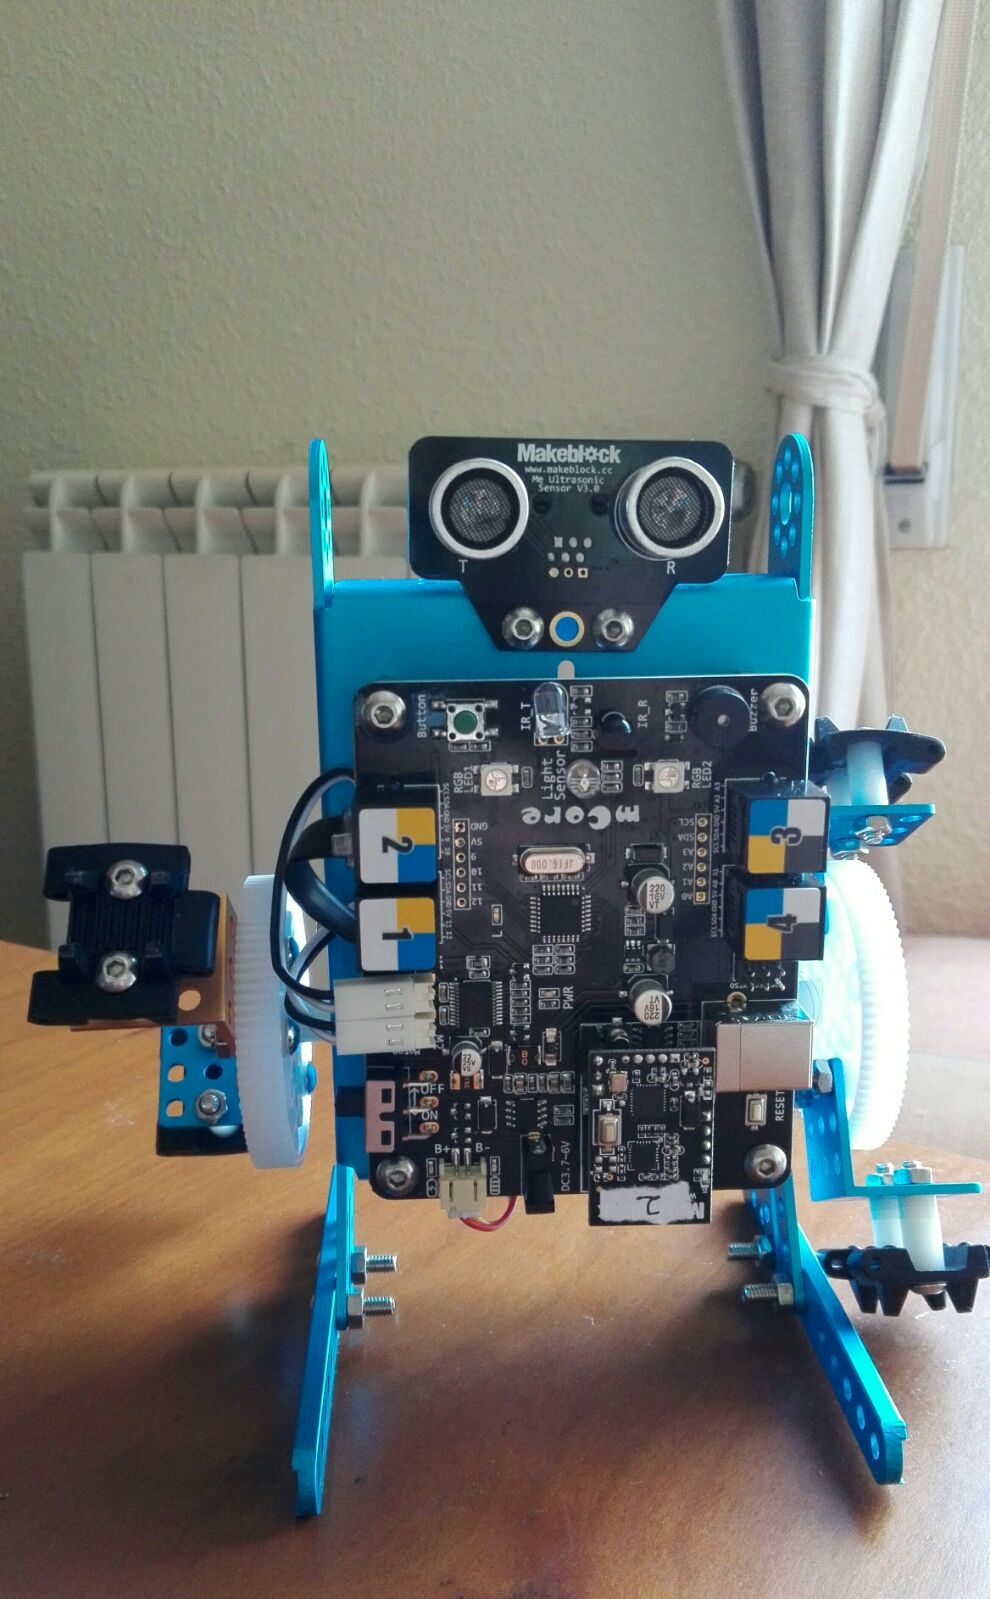
Este robot dispone de un sensor de ultrasonidos frontal que se puede mover a izquierda y derecha para medir la distancia a los obstáculos, en funcion de ello cuando frontalmente detecta uno, se para, "escanea" ambos lados y toma la decisión mejor para girar y seguir avanzando. Video en acción
#include "MeOrion.h"
#include <SoftwareSerial.h>
#include <Arduin
Recientemente lei un libro sobre números primos donde aparecía la llamada “Criba de Eratóstenes” para obtenerlos y se me ocurrió diseñar un montaje que los señalara utilizando su algoritmo más de 2000 años después. Aquí va el sencillo montaje y el código que puede ser de mayor interés. Aprovecho una e
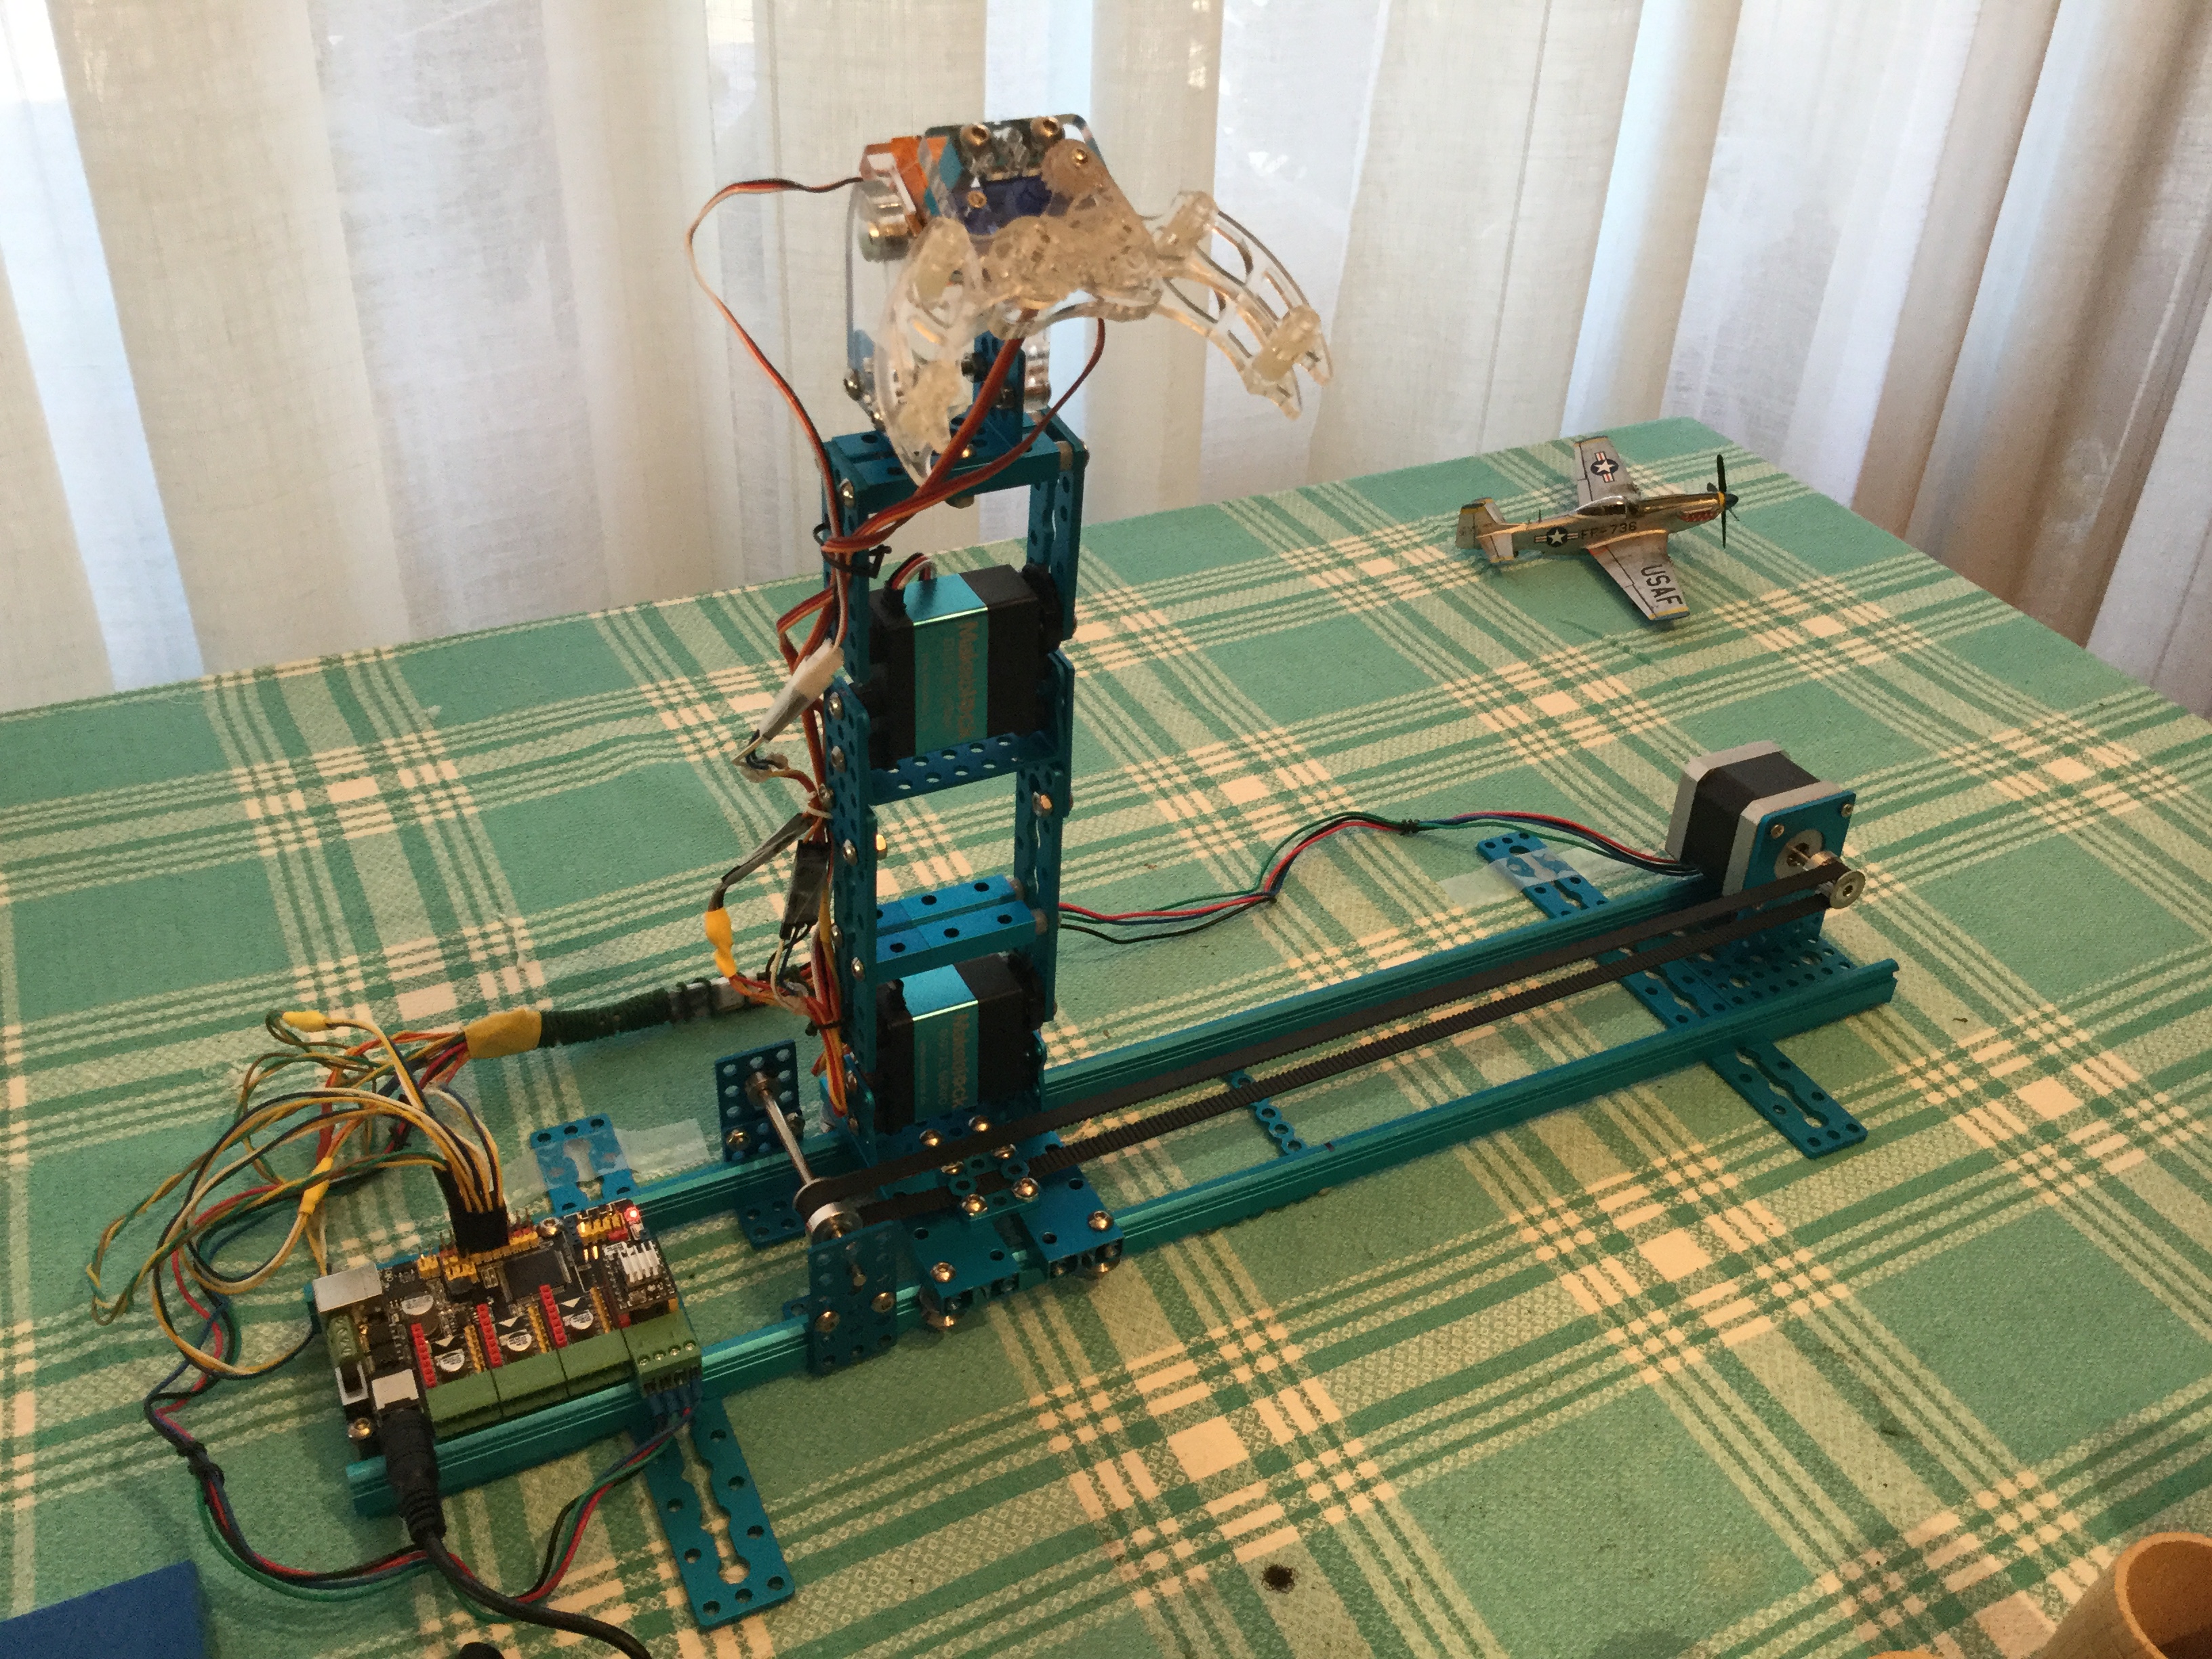
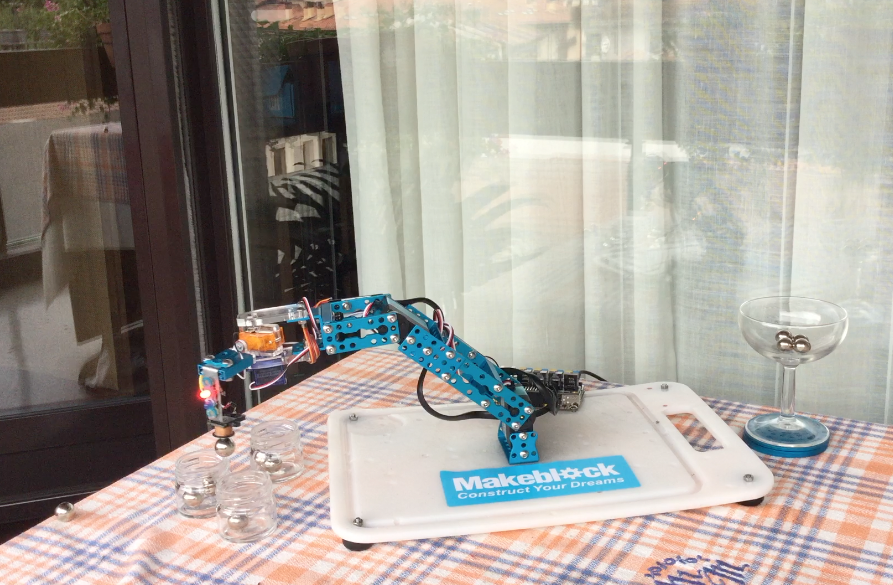
Sobre un deslizador movido por un motor PAP trabaja un brazo robótico con 5 servos. Su tarea consiste en recoger 4 dados de una columna y depositarlos en los cubiletes alineados al otro lado del deslizador. Video en acción
Montaje de un deslizador movido por un motor paso a paso que se controla con un potenciómetro deslizante (slide). La idea esta tomada de Ivan en / https://Brainy-Bits.com. El montaje es sencillo, tal vez lo más interesante sean los códigos por lo que se incluyen también. Video en acción
/*
Datos: pitch correa 2.032 mm;
rueda 18T = 18 x pitch = 36.576
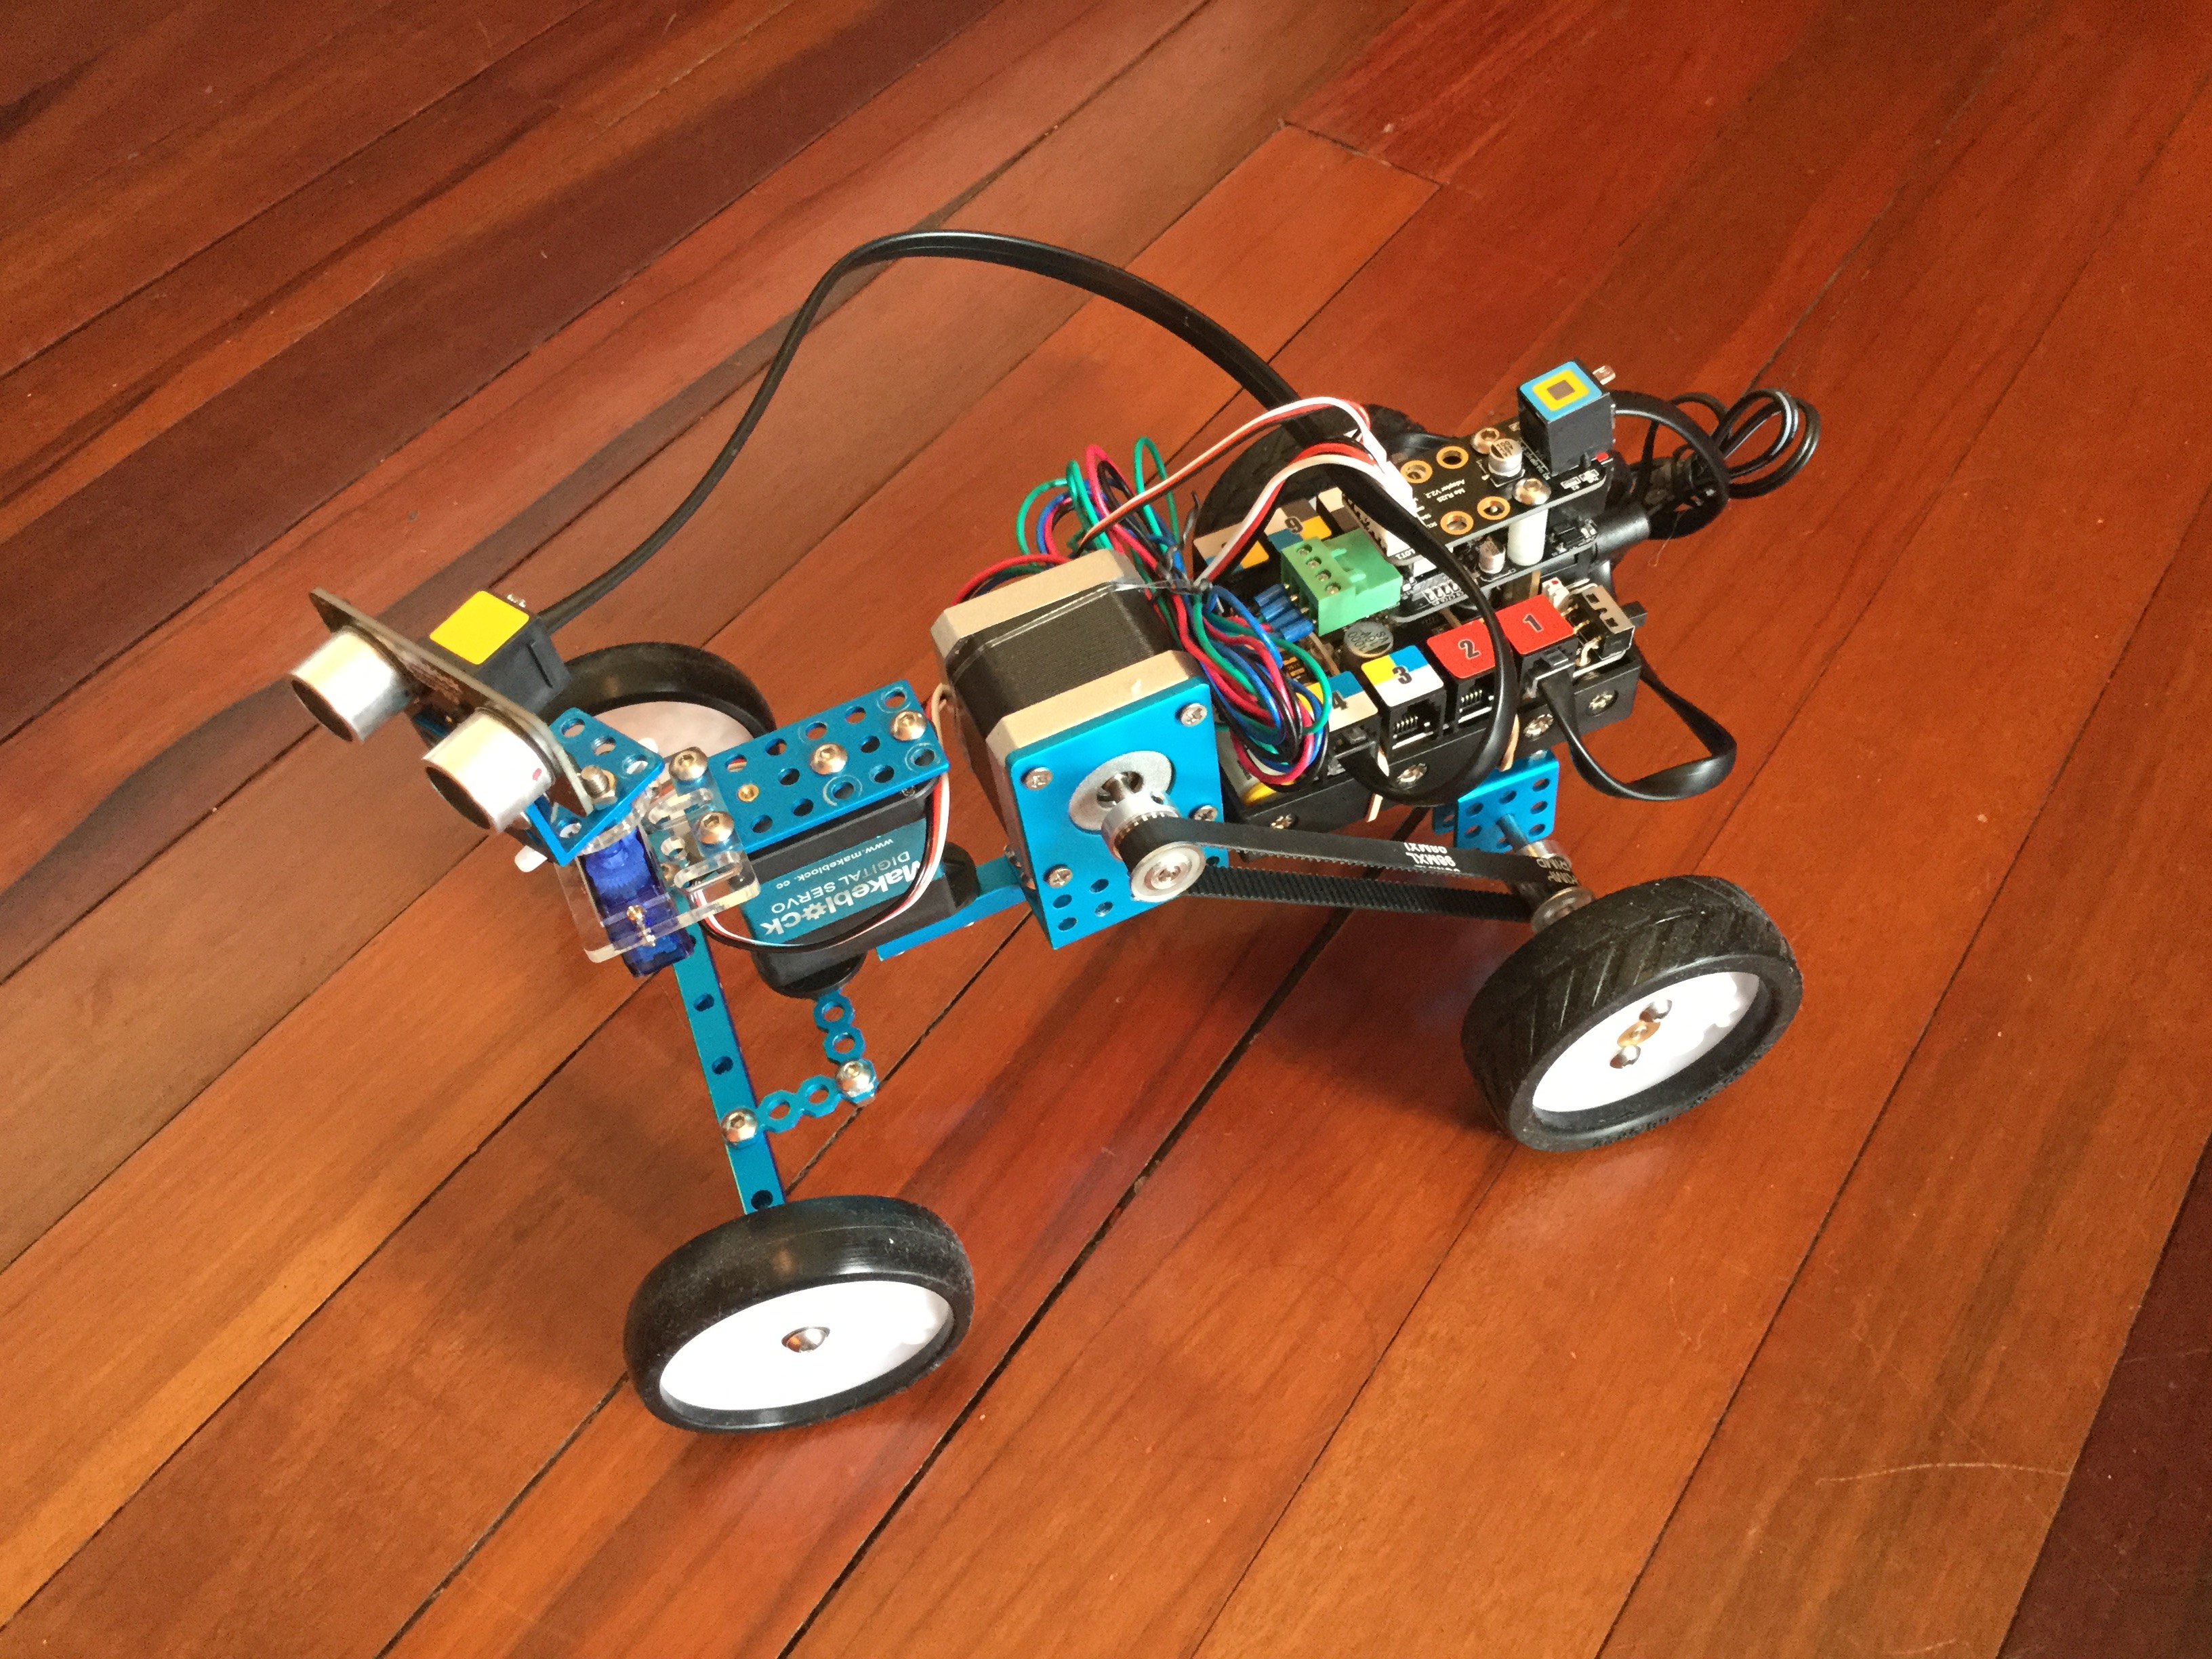
Vehículo con dirección controlada por un servo digital. El robot detecta obstáculos mediante un sensor de ultrasonidos frontal que se puede mover a izquierda y derecha mediante otro servo analogico. En función de las distancias medidas toma la mejor decisión para girar maniobrando a un lado u otro y seguir avanzando. Video en acción
Montaje simple pero de resultados divertidos aunque un poco chapuceros. Está inspirado en el que aparece en http://openlab.makeblock.com/topic/57773eb4bbb501fb2db9fdeb pero en lugar de mover un ventilador se aprovechan los dos ejes accionados por servos como coordenadas X e Y que dibujan distintas curvas de Lissajous mediante un puntero láser. Video dibujando
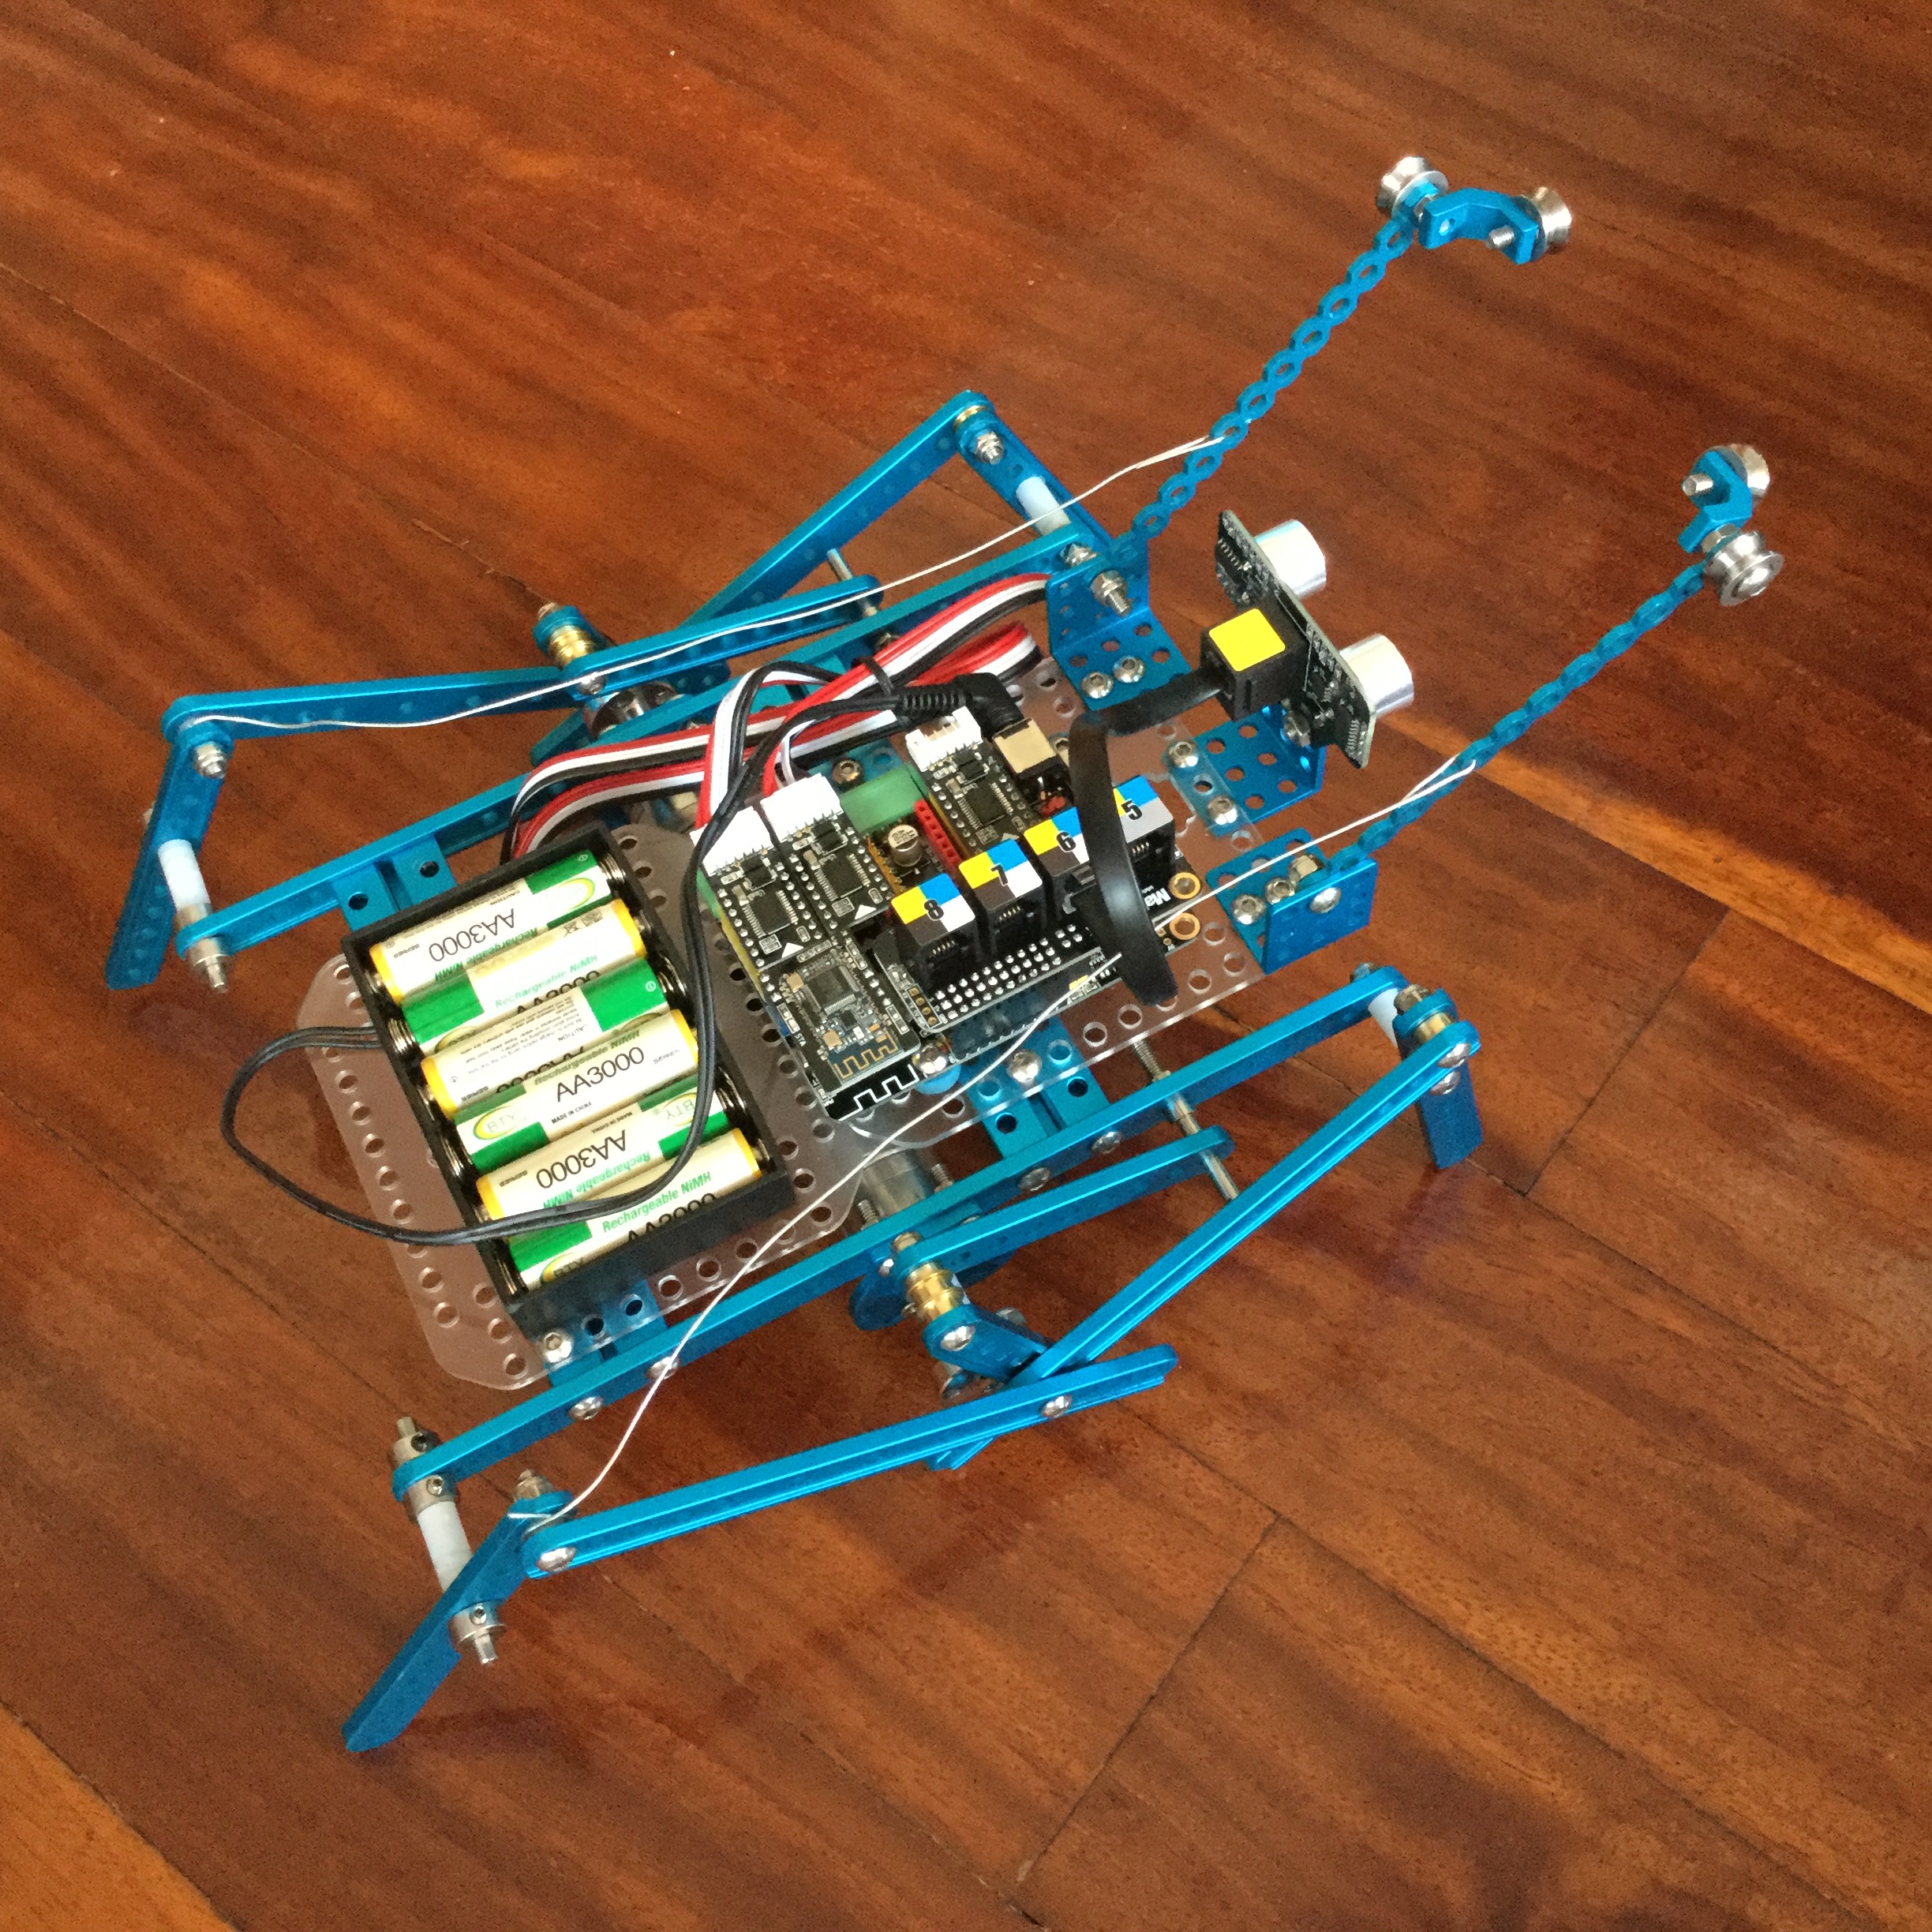
Montaje de Ultimate 2.0. Un robot de 6 patas dotado de un sensor ultrasónico, avanza hasta detectar algun obstáculo, entonces gira a un lado y otro alternativamente, luego retrocede un poco y vuelve a avanzar. Video en acción
Se pueden encontrar instrucciones de montaje y modelo 3D en Instrucciones montaje
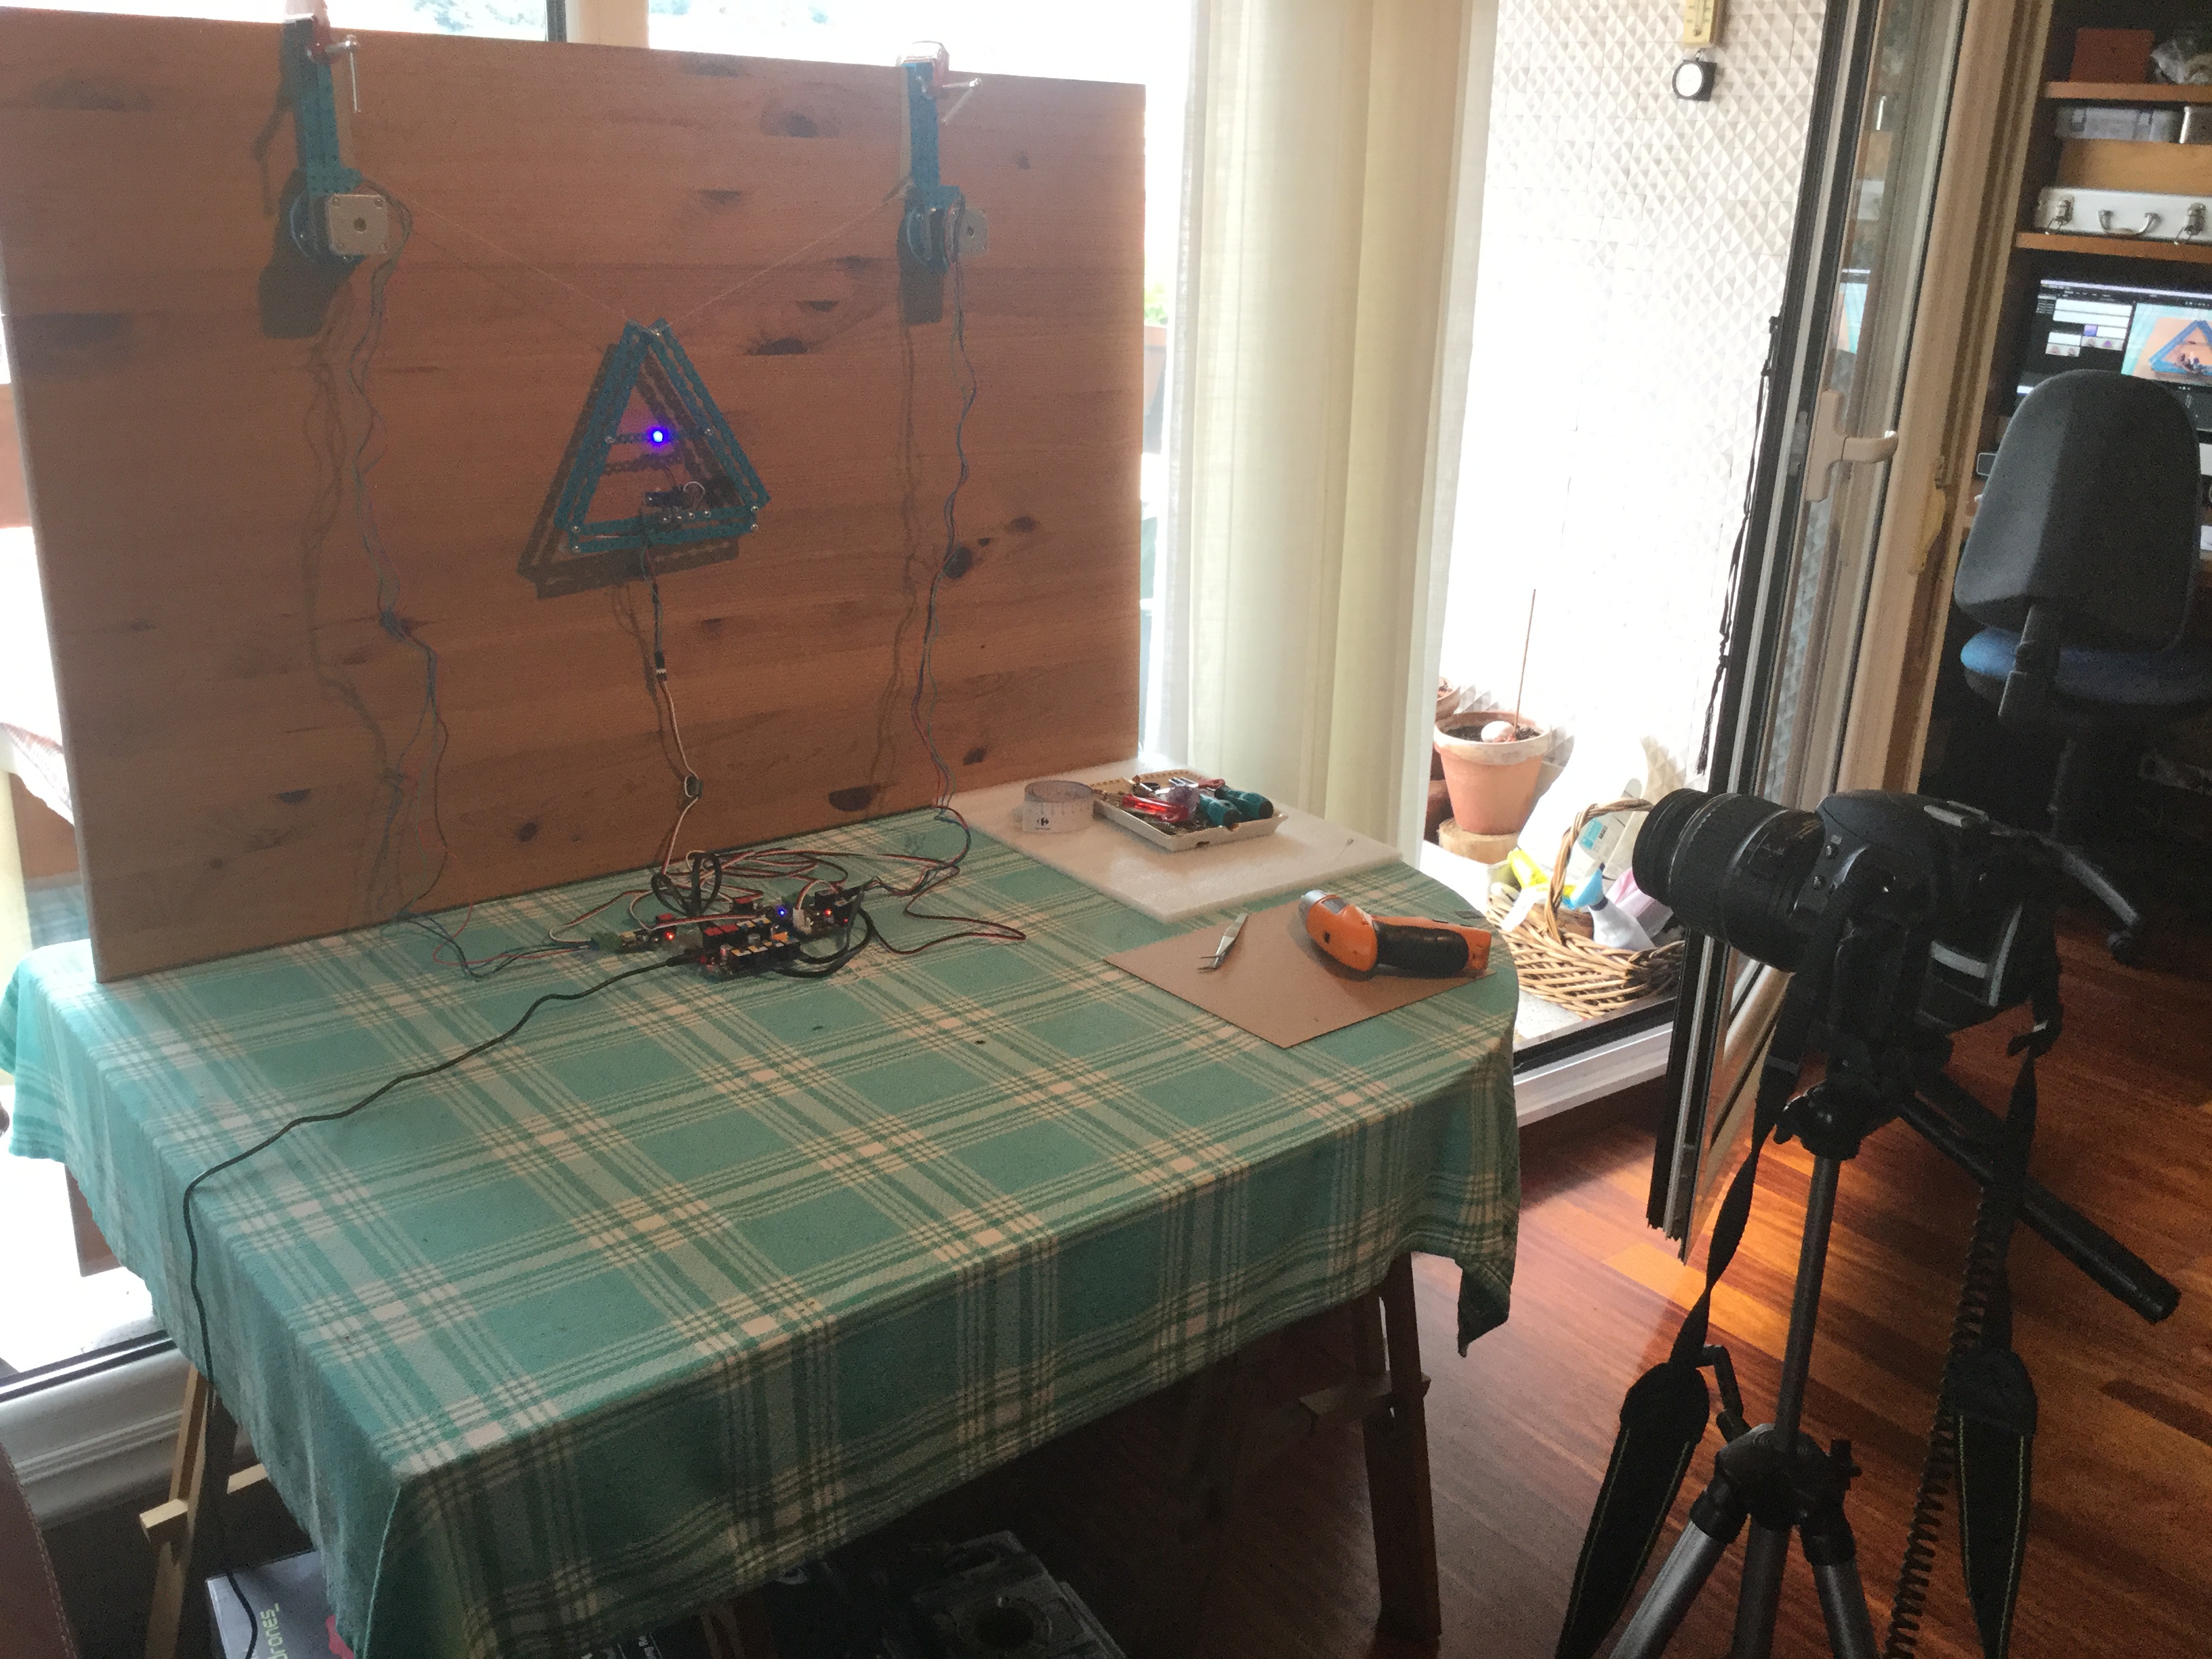
mSpider de mDrawBot Kit en el que se ha sustituido el pen de dibujo por un pequeño led. Este led se enciende mediante un switch accionado por el mismo servo que controla el software de mDraw. La imagen final se obtiene de una fotografía de larga exposición (obturador en B) en una estancia a oscuras. En este se pueden ver algunos detalles del montaje y func
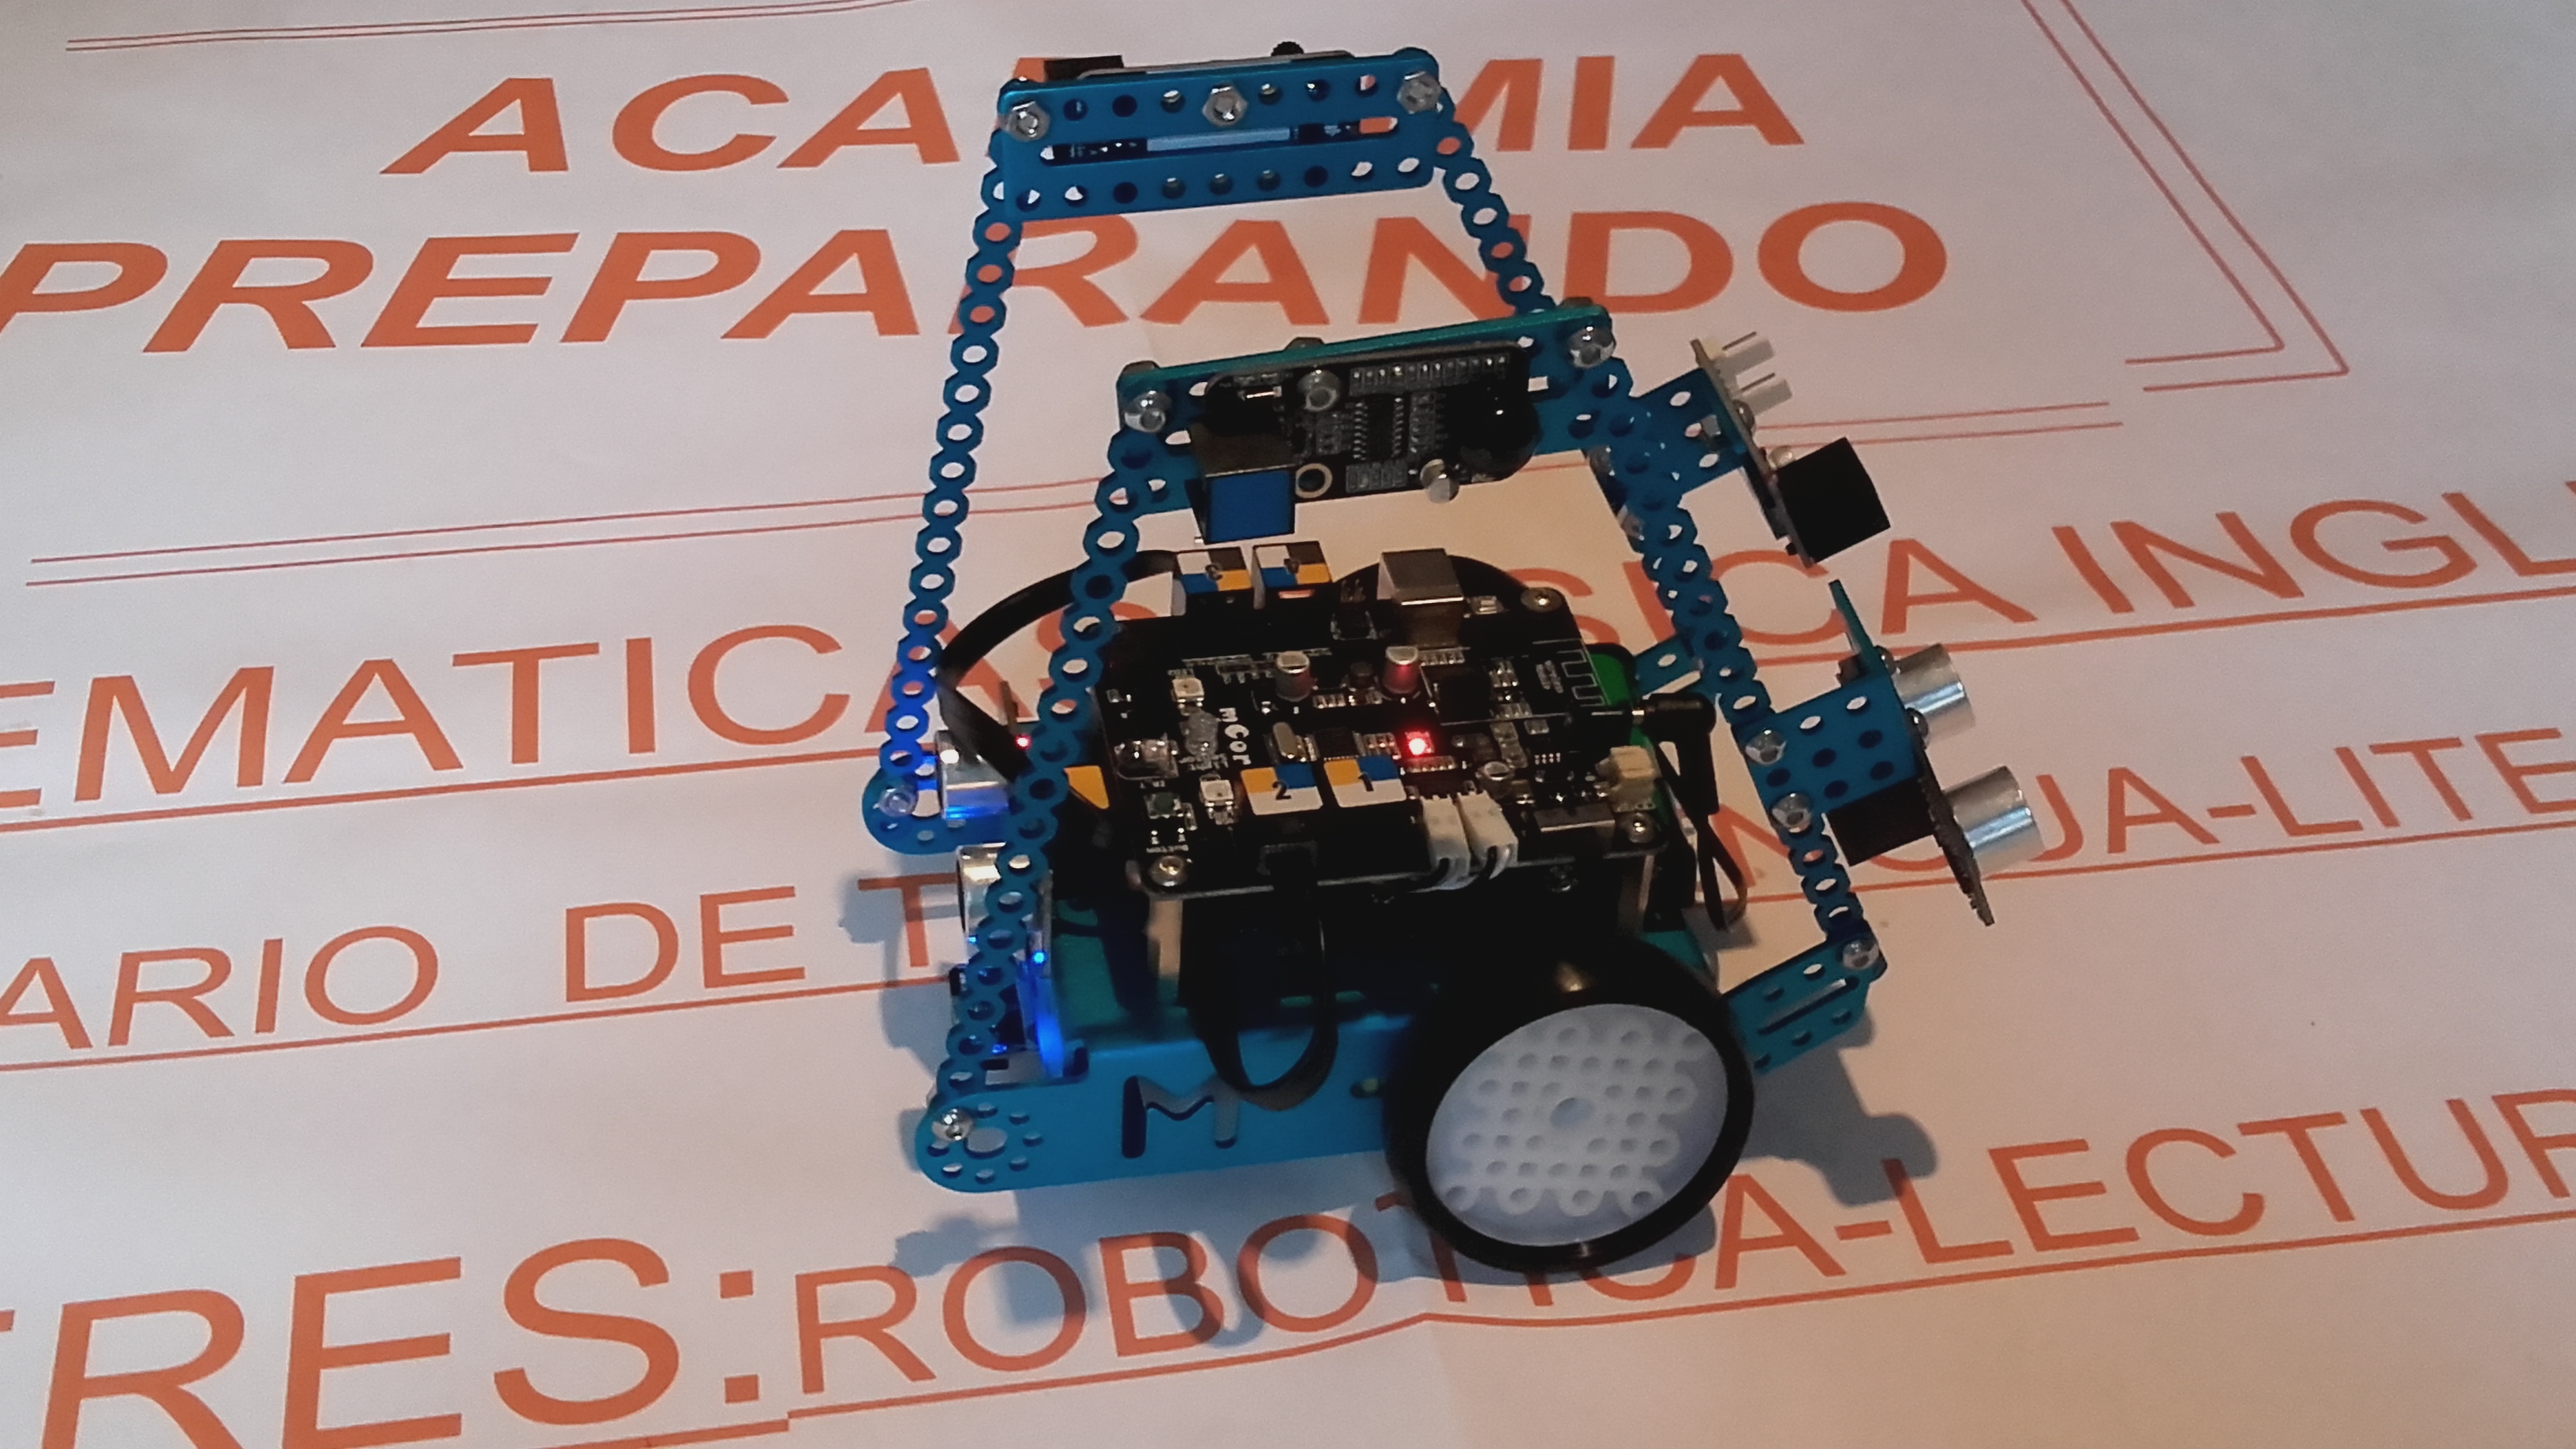
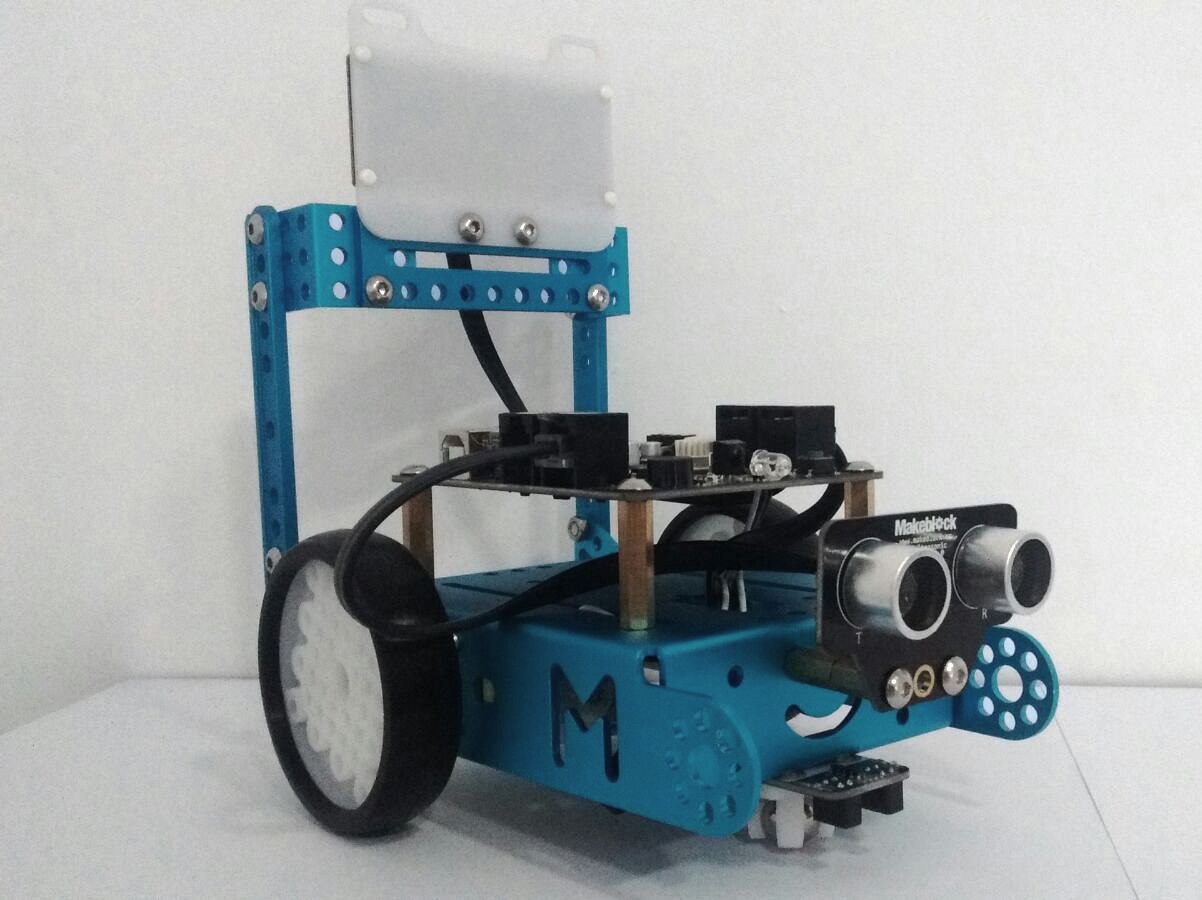
En este ejercicio hemos querido resolver un doble problema dado por la ubicación de nuestro sensor de ultrasonidos. En la configuración recomendada por el fabricante.
Decimos doble problema, pues la nueva configuración de nuestro mBot, hacía que nuestro robot chocase al querer meterse en sitios donde no cabía por su altura.
Para que nuestro makeblock pueda tener todos los sistemas a la vez , he colocado la estructura de forma que estan todos los accesorios . Le he colocado 2 controladores de distancia , para plantear el juego del sumo .
Últimamente me ha dado por hacer diferentes cosas con el mBot y luego siempre les busco un parecido a algún animal Esta vez he creado un mBot pingüino.
Para ello he utilizado:
Ángulos de 3x3 (x4) https://www.makeblock.es/productos/angulo_3x3/
Las piezas que utiliza el starter kit para hacer el tanque oruga (x4)
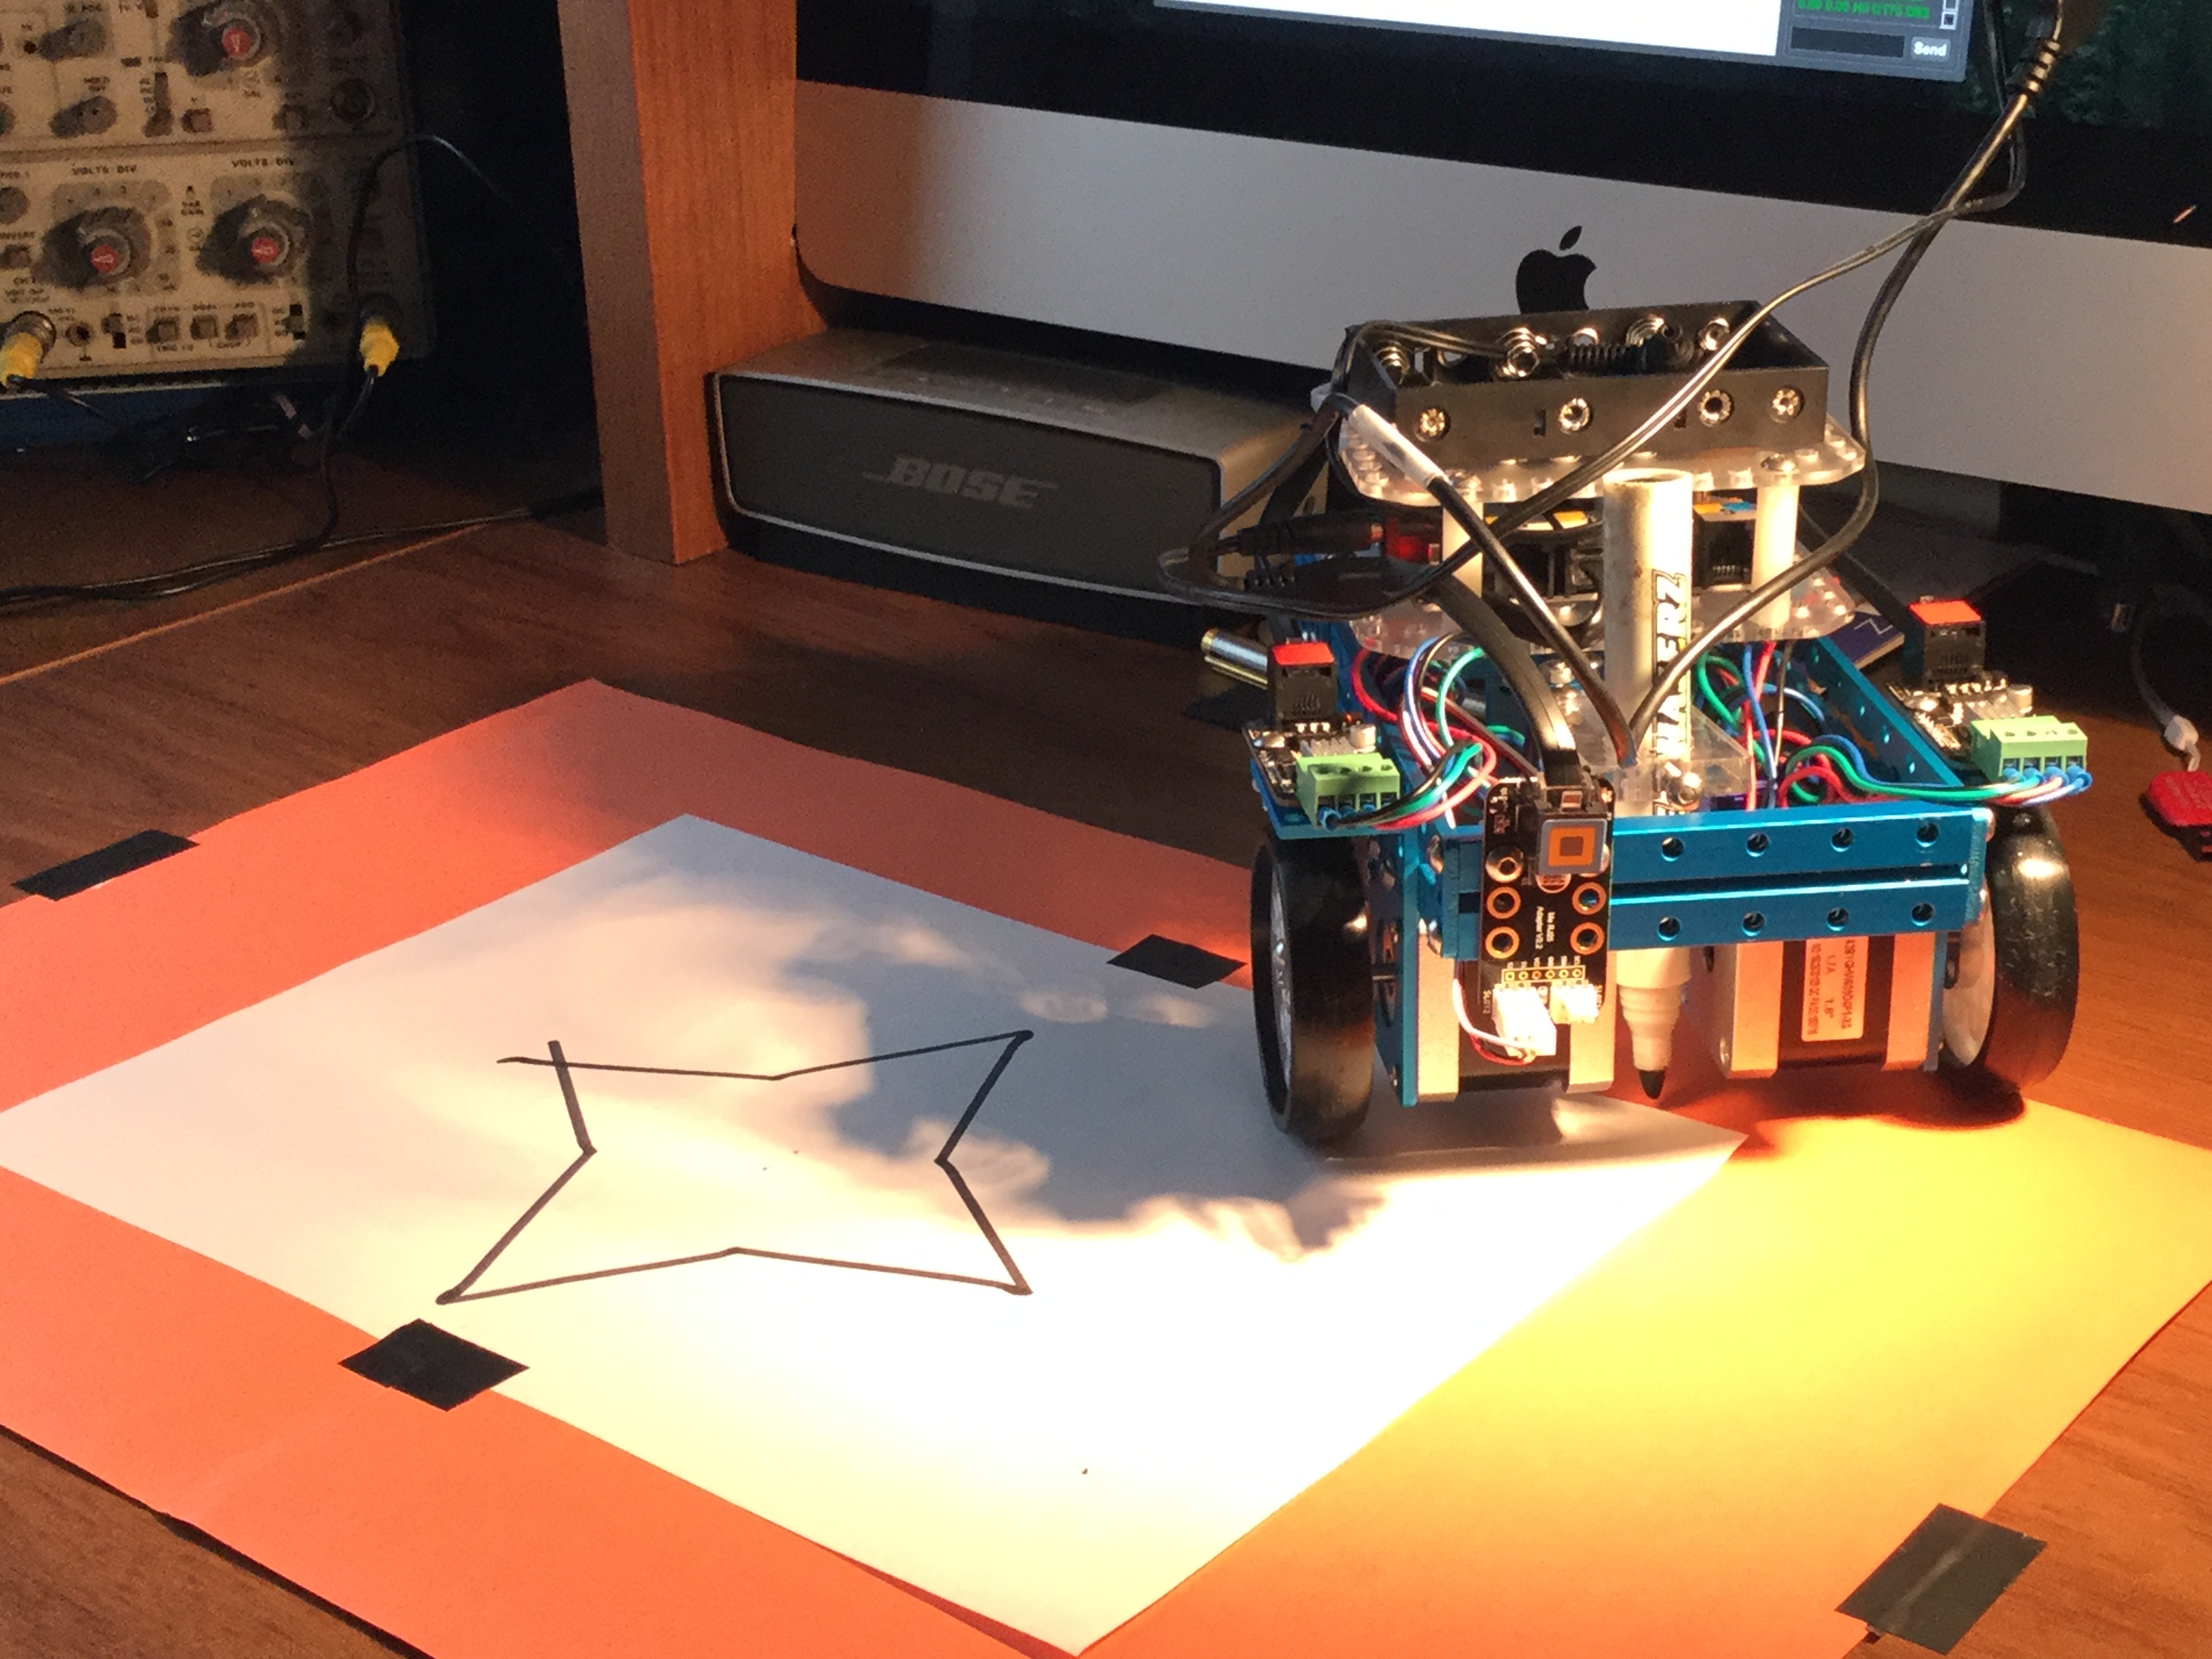
Un montaje de mDrawBot Kit, donde en principio todo va bien, pero que posteo para pedir ayuda. ¿Alguien sabe como podría funcionar el mCar de forma autónoma? Como se ve para realizar el dibujo debe de estar conectado al PC de donde recibe las instrucciones del software de mDraw. Video dibujando
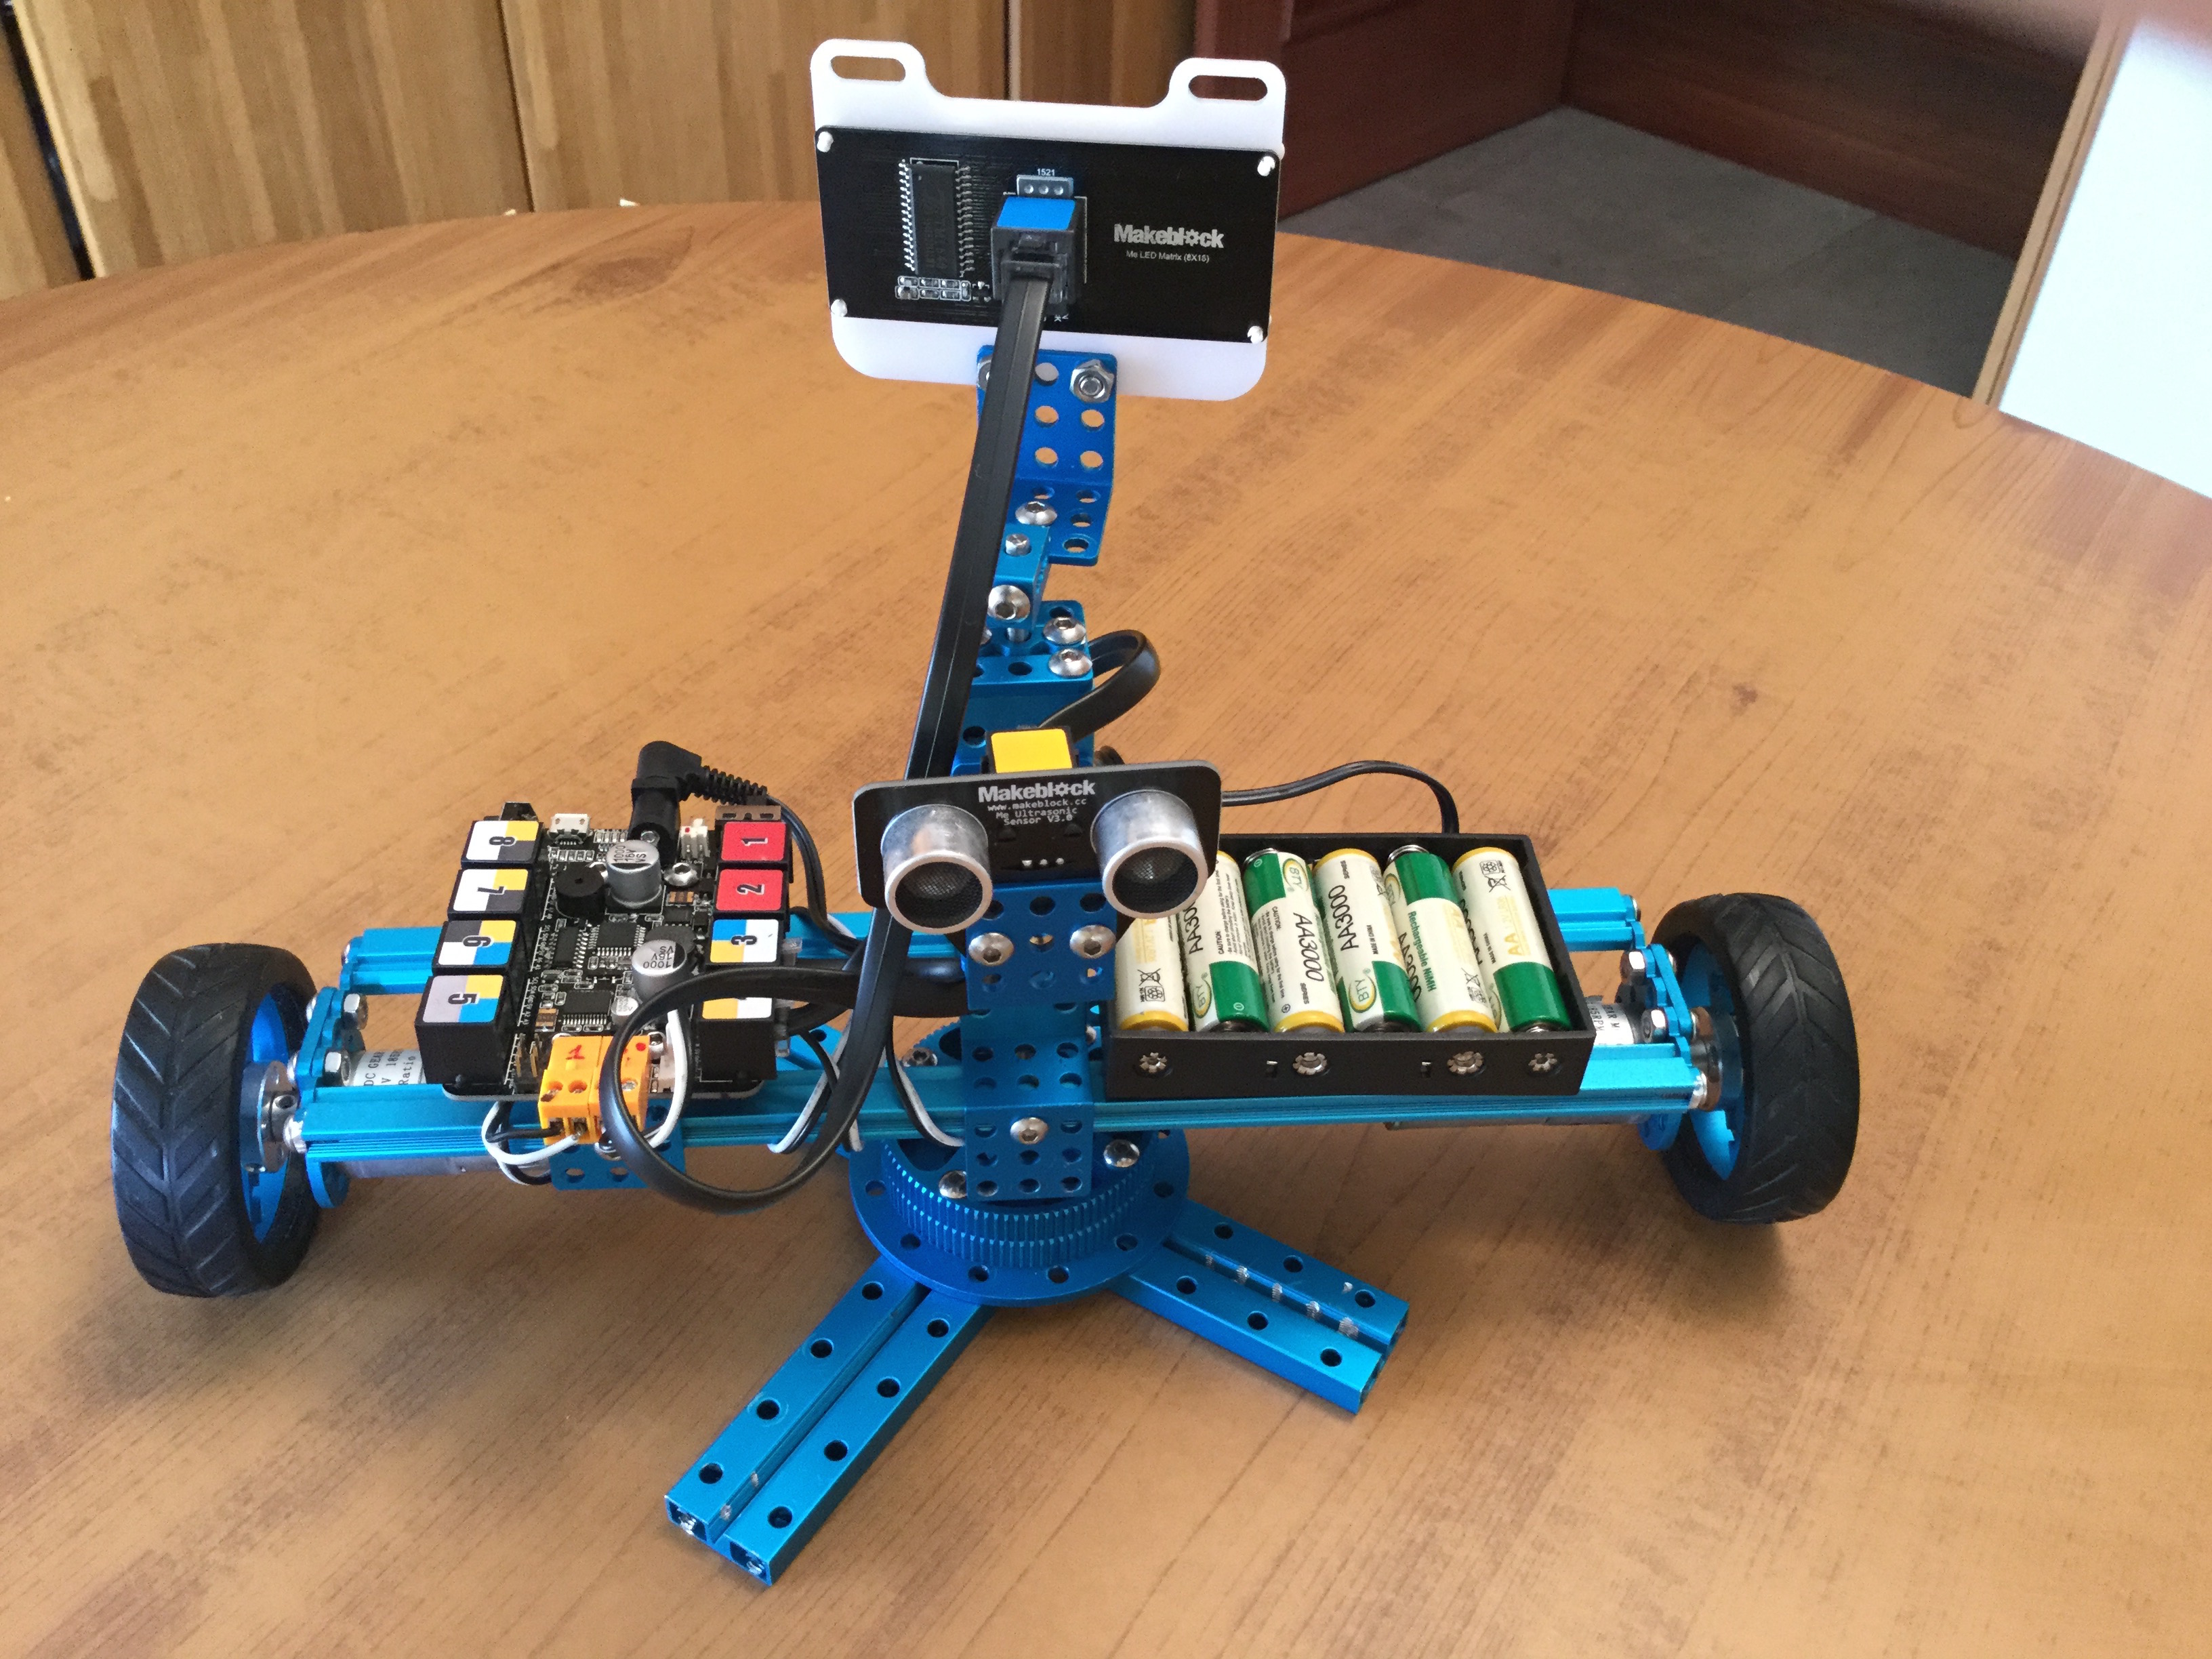
Sencillo montaje que simula un radar. Una pequeña plataforma movida por dos motores DC posee un sensor ultrasónico que detecta objetos cercanos, en ese momento aparece un circulo blanco en un display formado por una matriz de leds (8x16), en caso contrario la matriz indica el sentido de giro. Video en acción https://youtu.be/KBE9IJuzf0E
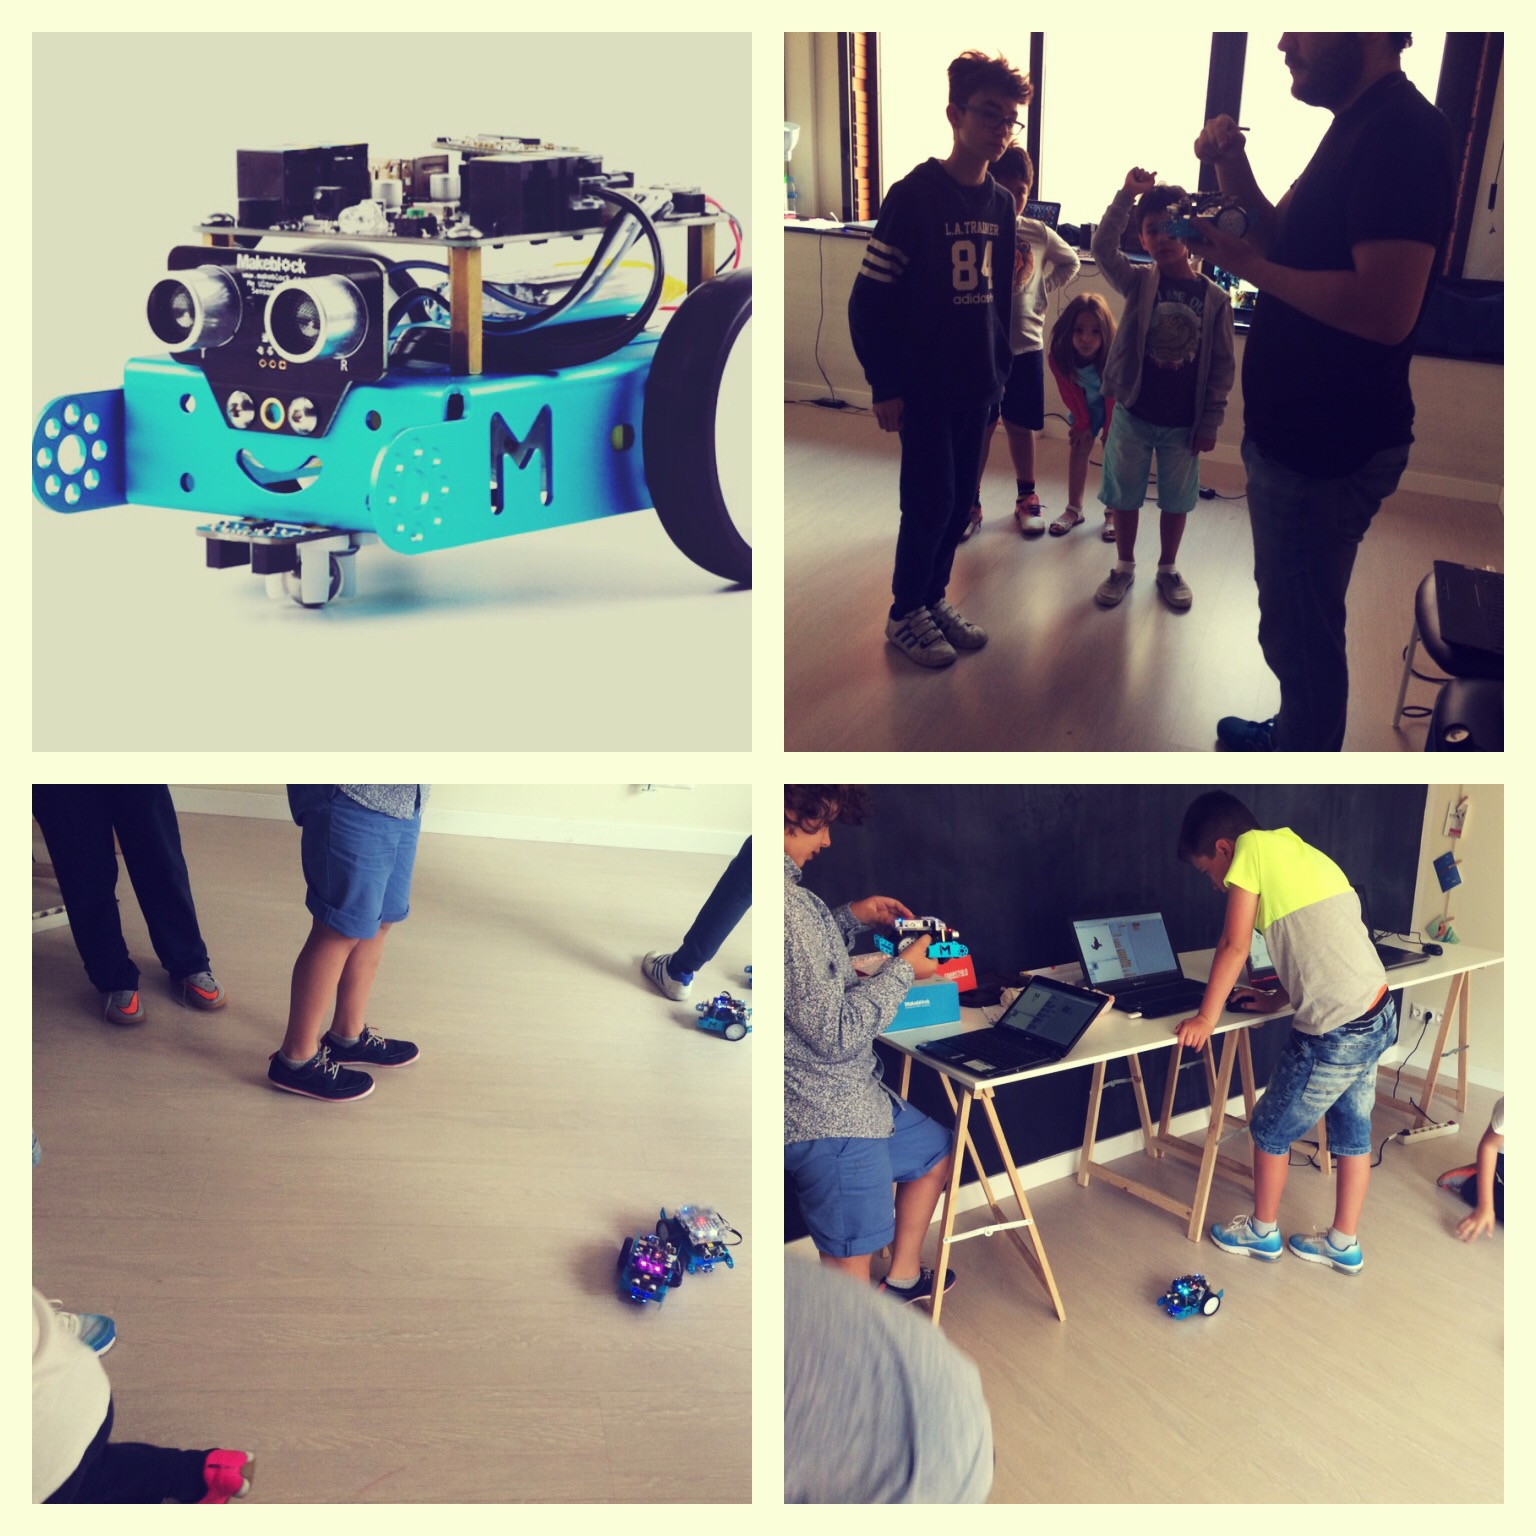
Lüar es un Espacio de Aprendizaje y Desarrollo. Trabajamos psicología y psicopedagogía con niños y adolescentes. Se nos ocurrió probar mBot con algunos chicos con dificultades de aprendizaje, trastornos del espectro autista y altas capacidades. Hemos logrado mejorar concentración, agresividad, socialización...y pasamos un rato genial. El re
Pronto tendremos a la venta un nuevo pack para el mBot con el que podrás darle diferentes funcionalidades a tu robot. Hasta entonces, unas pequeñas pruebas que hemos realizado, por si alguien las quiere poner en práctica
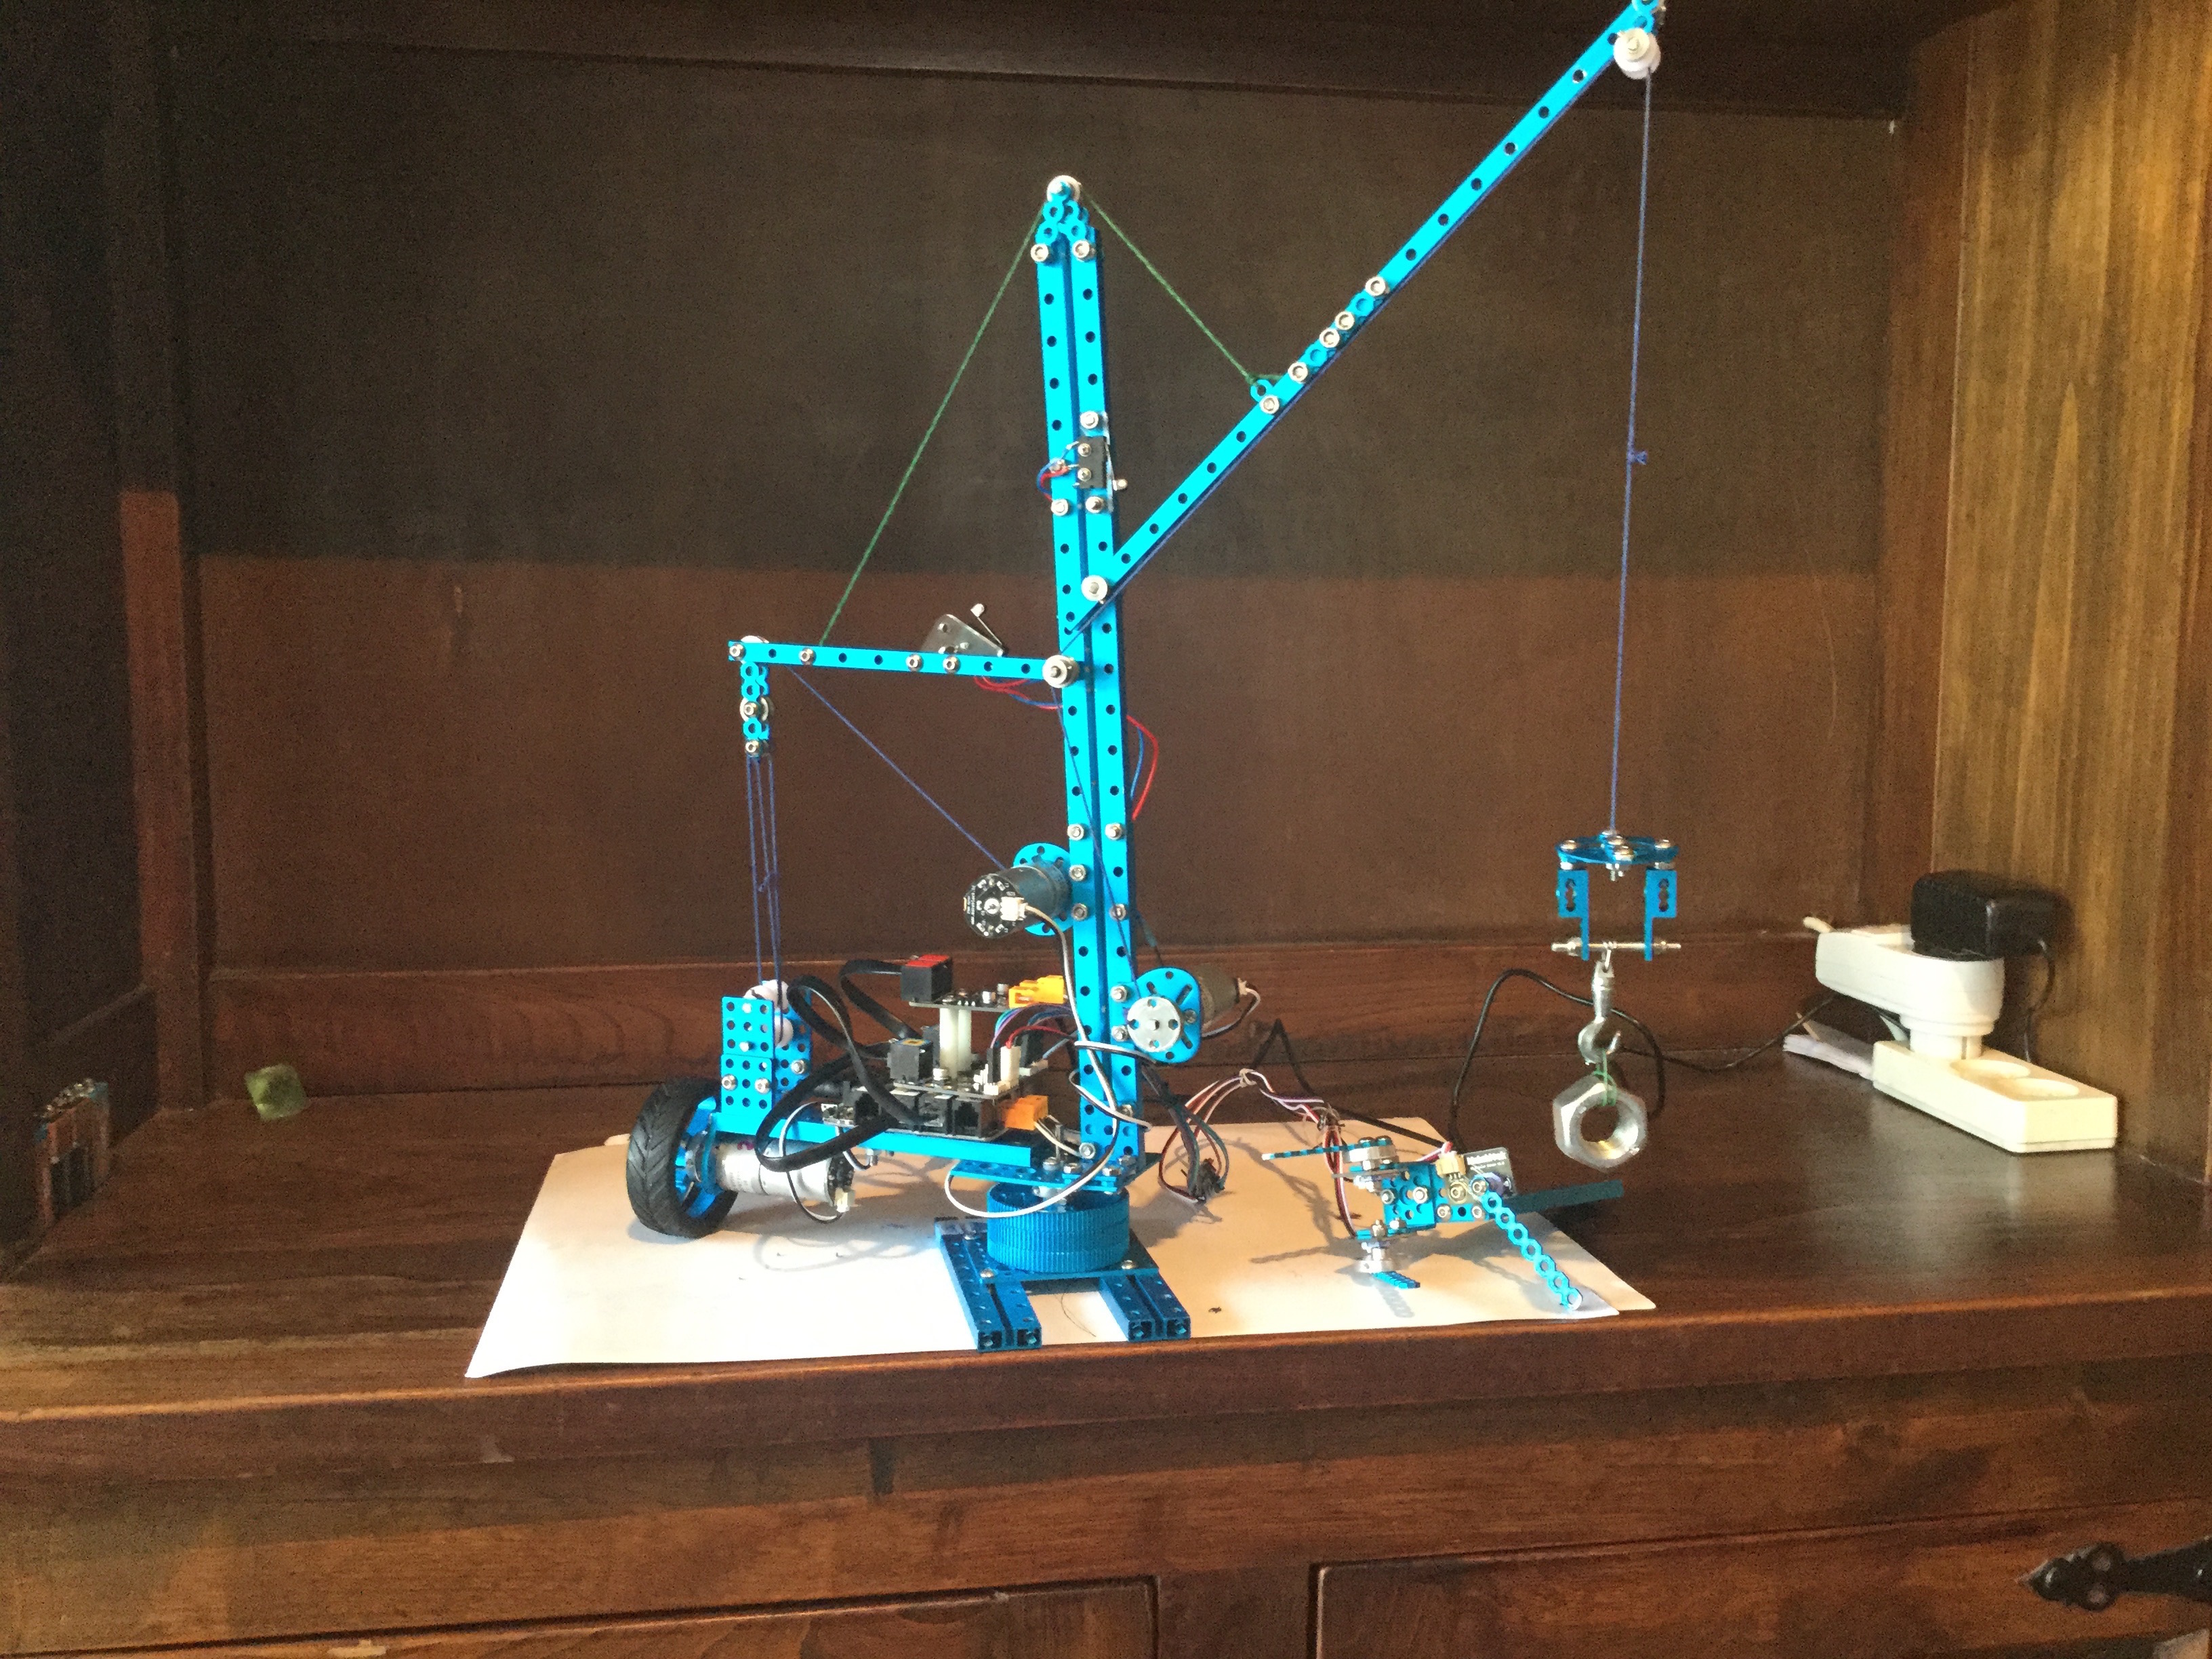
Grua pluma accionada por 3 motores DC. Dispone de 2 sensores de límite tipo switch, para el movimiento de la pluma. Realiza una secuencia de movimientos preprogramada. También se controla manualmente mediante una especie de joystick XYZ de tres ejes construido al efecto. Video en acción El joystick de tres ejes se ha realizado con 3 sensores de ángu