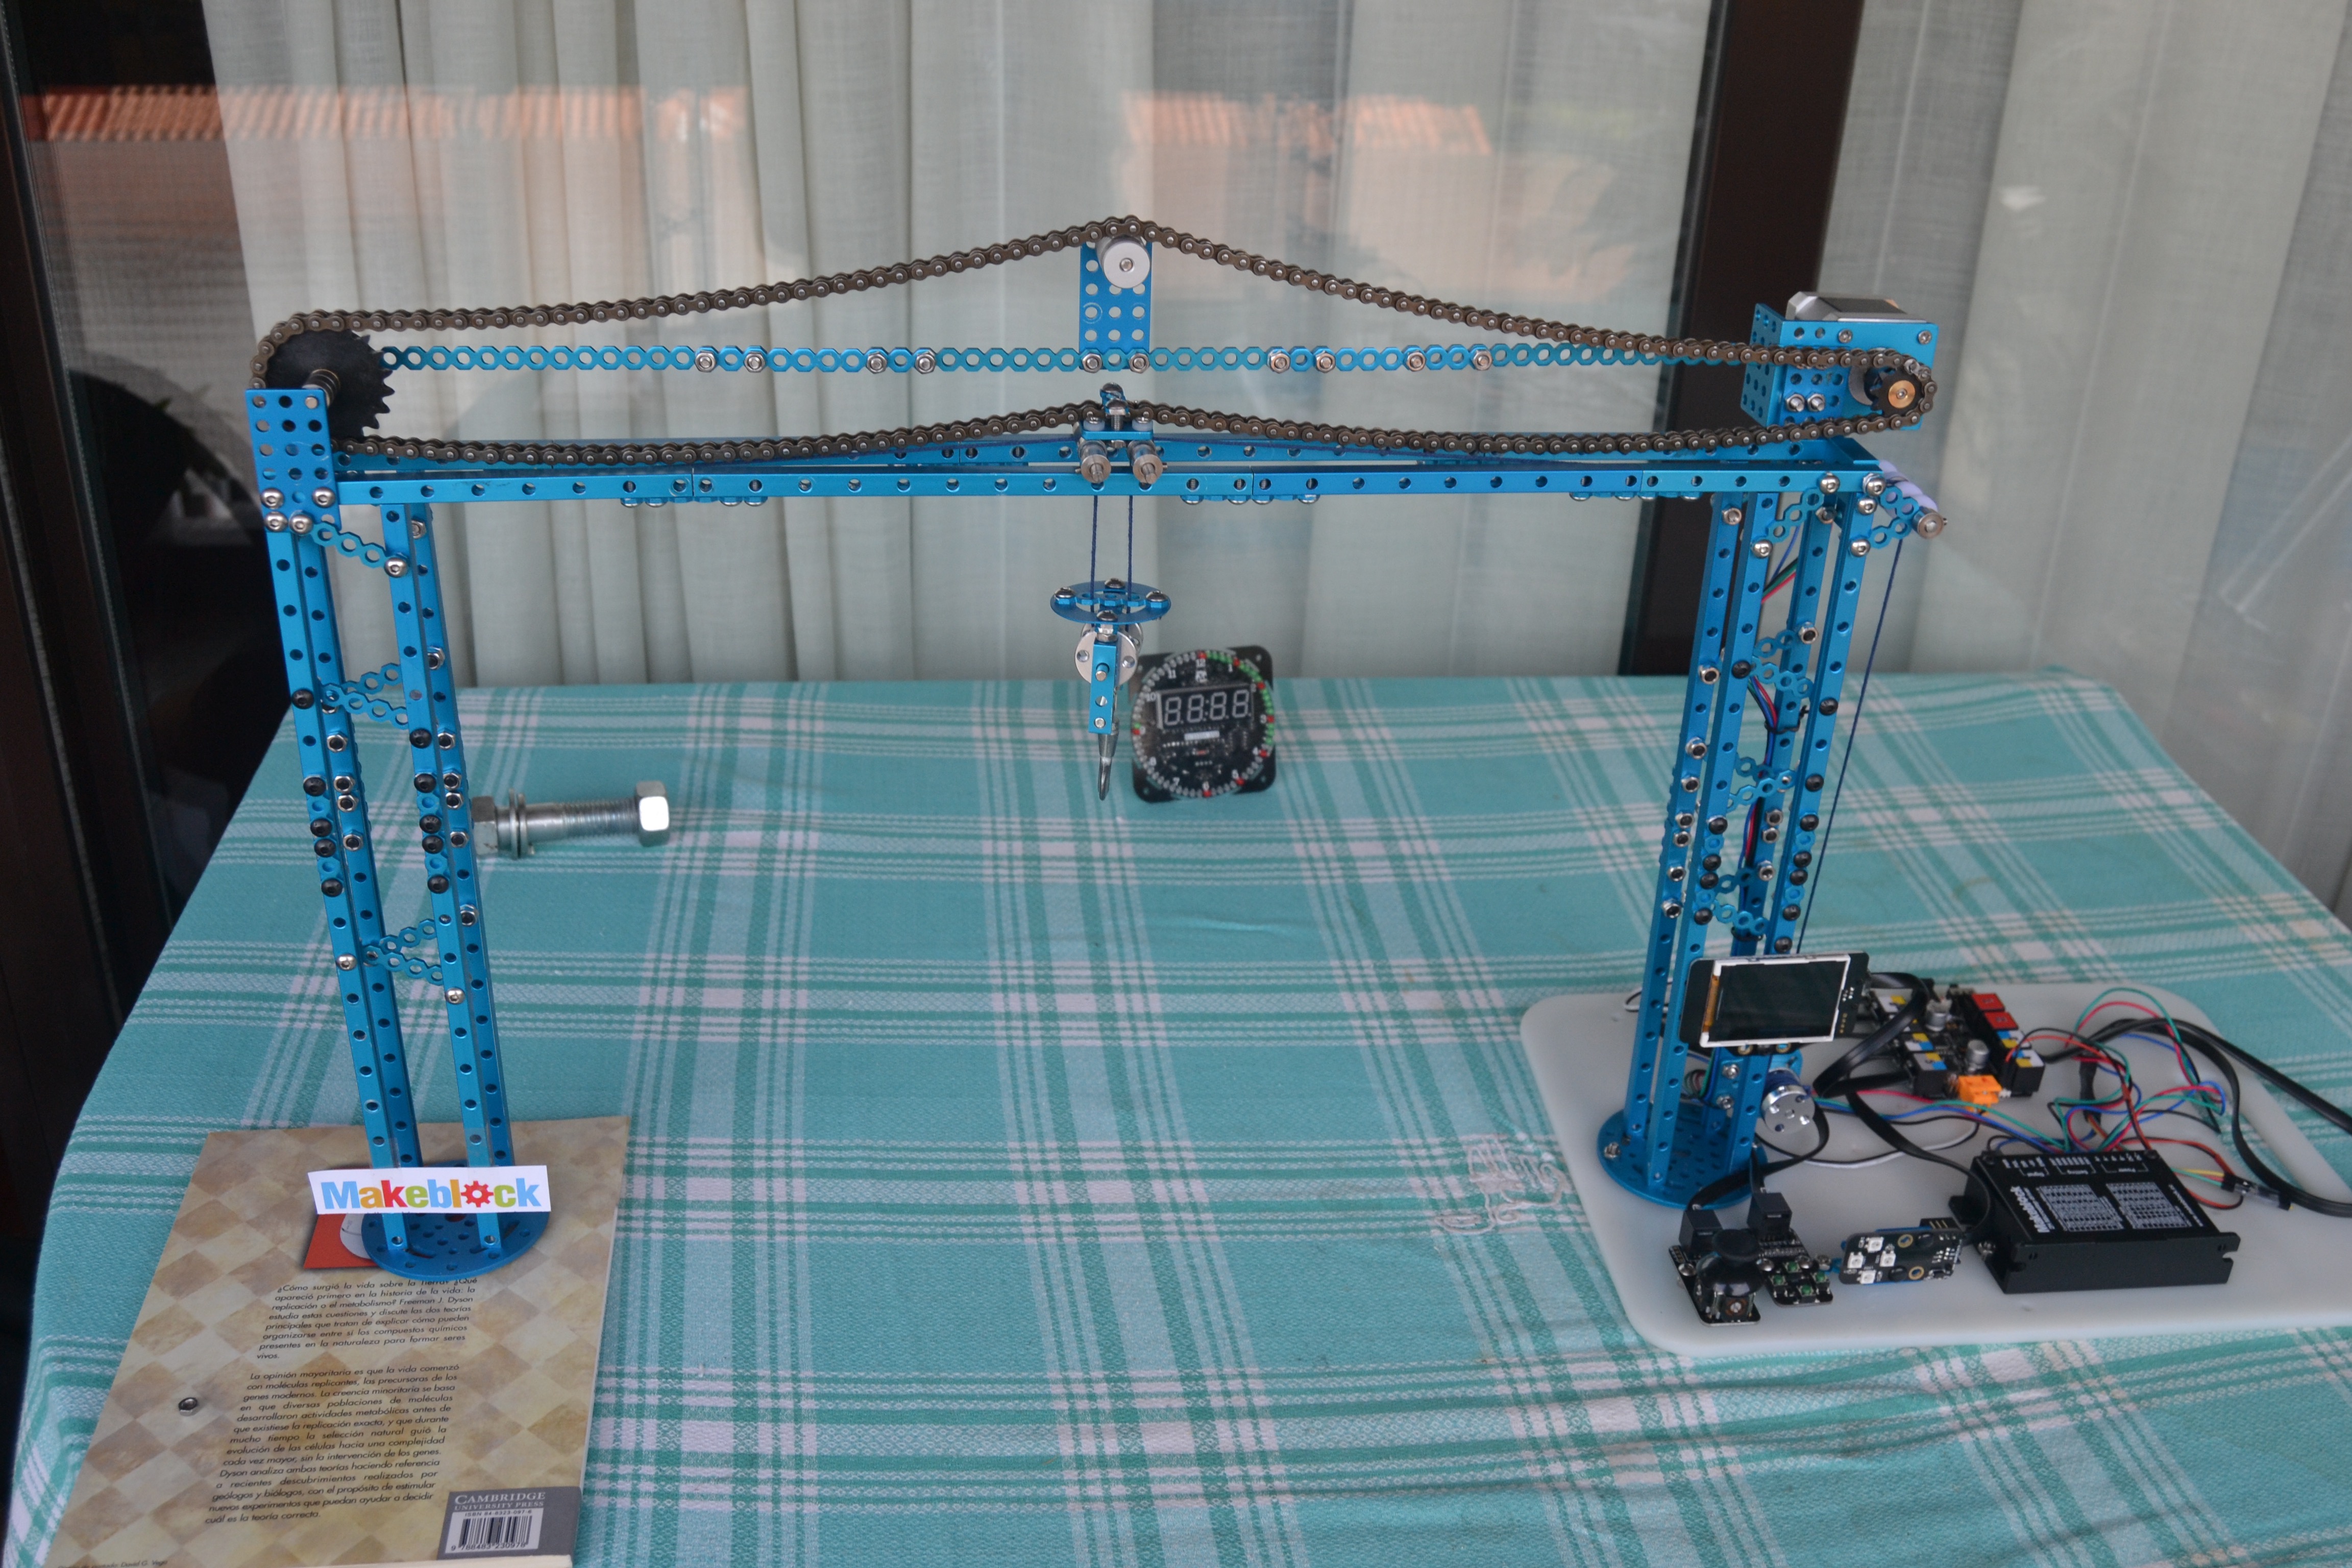
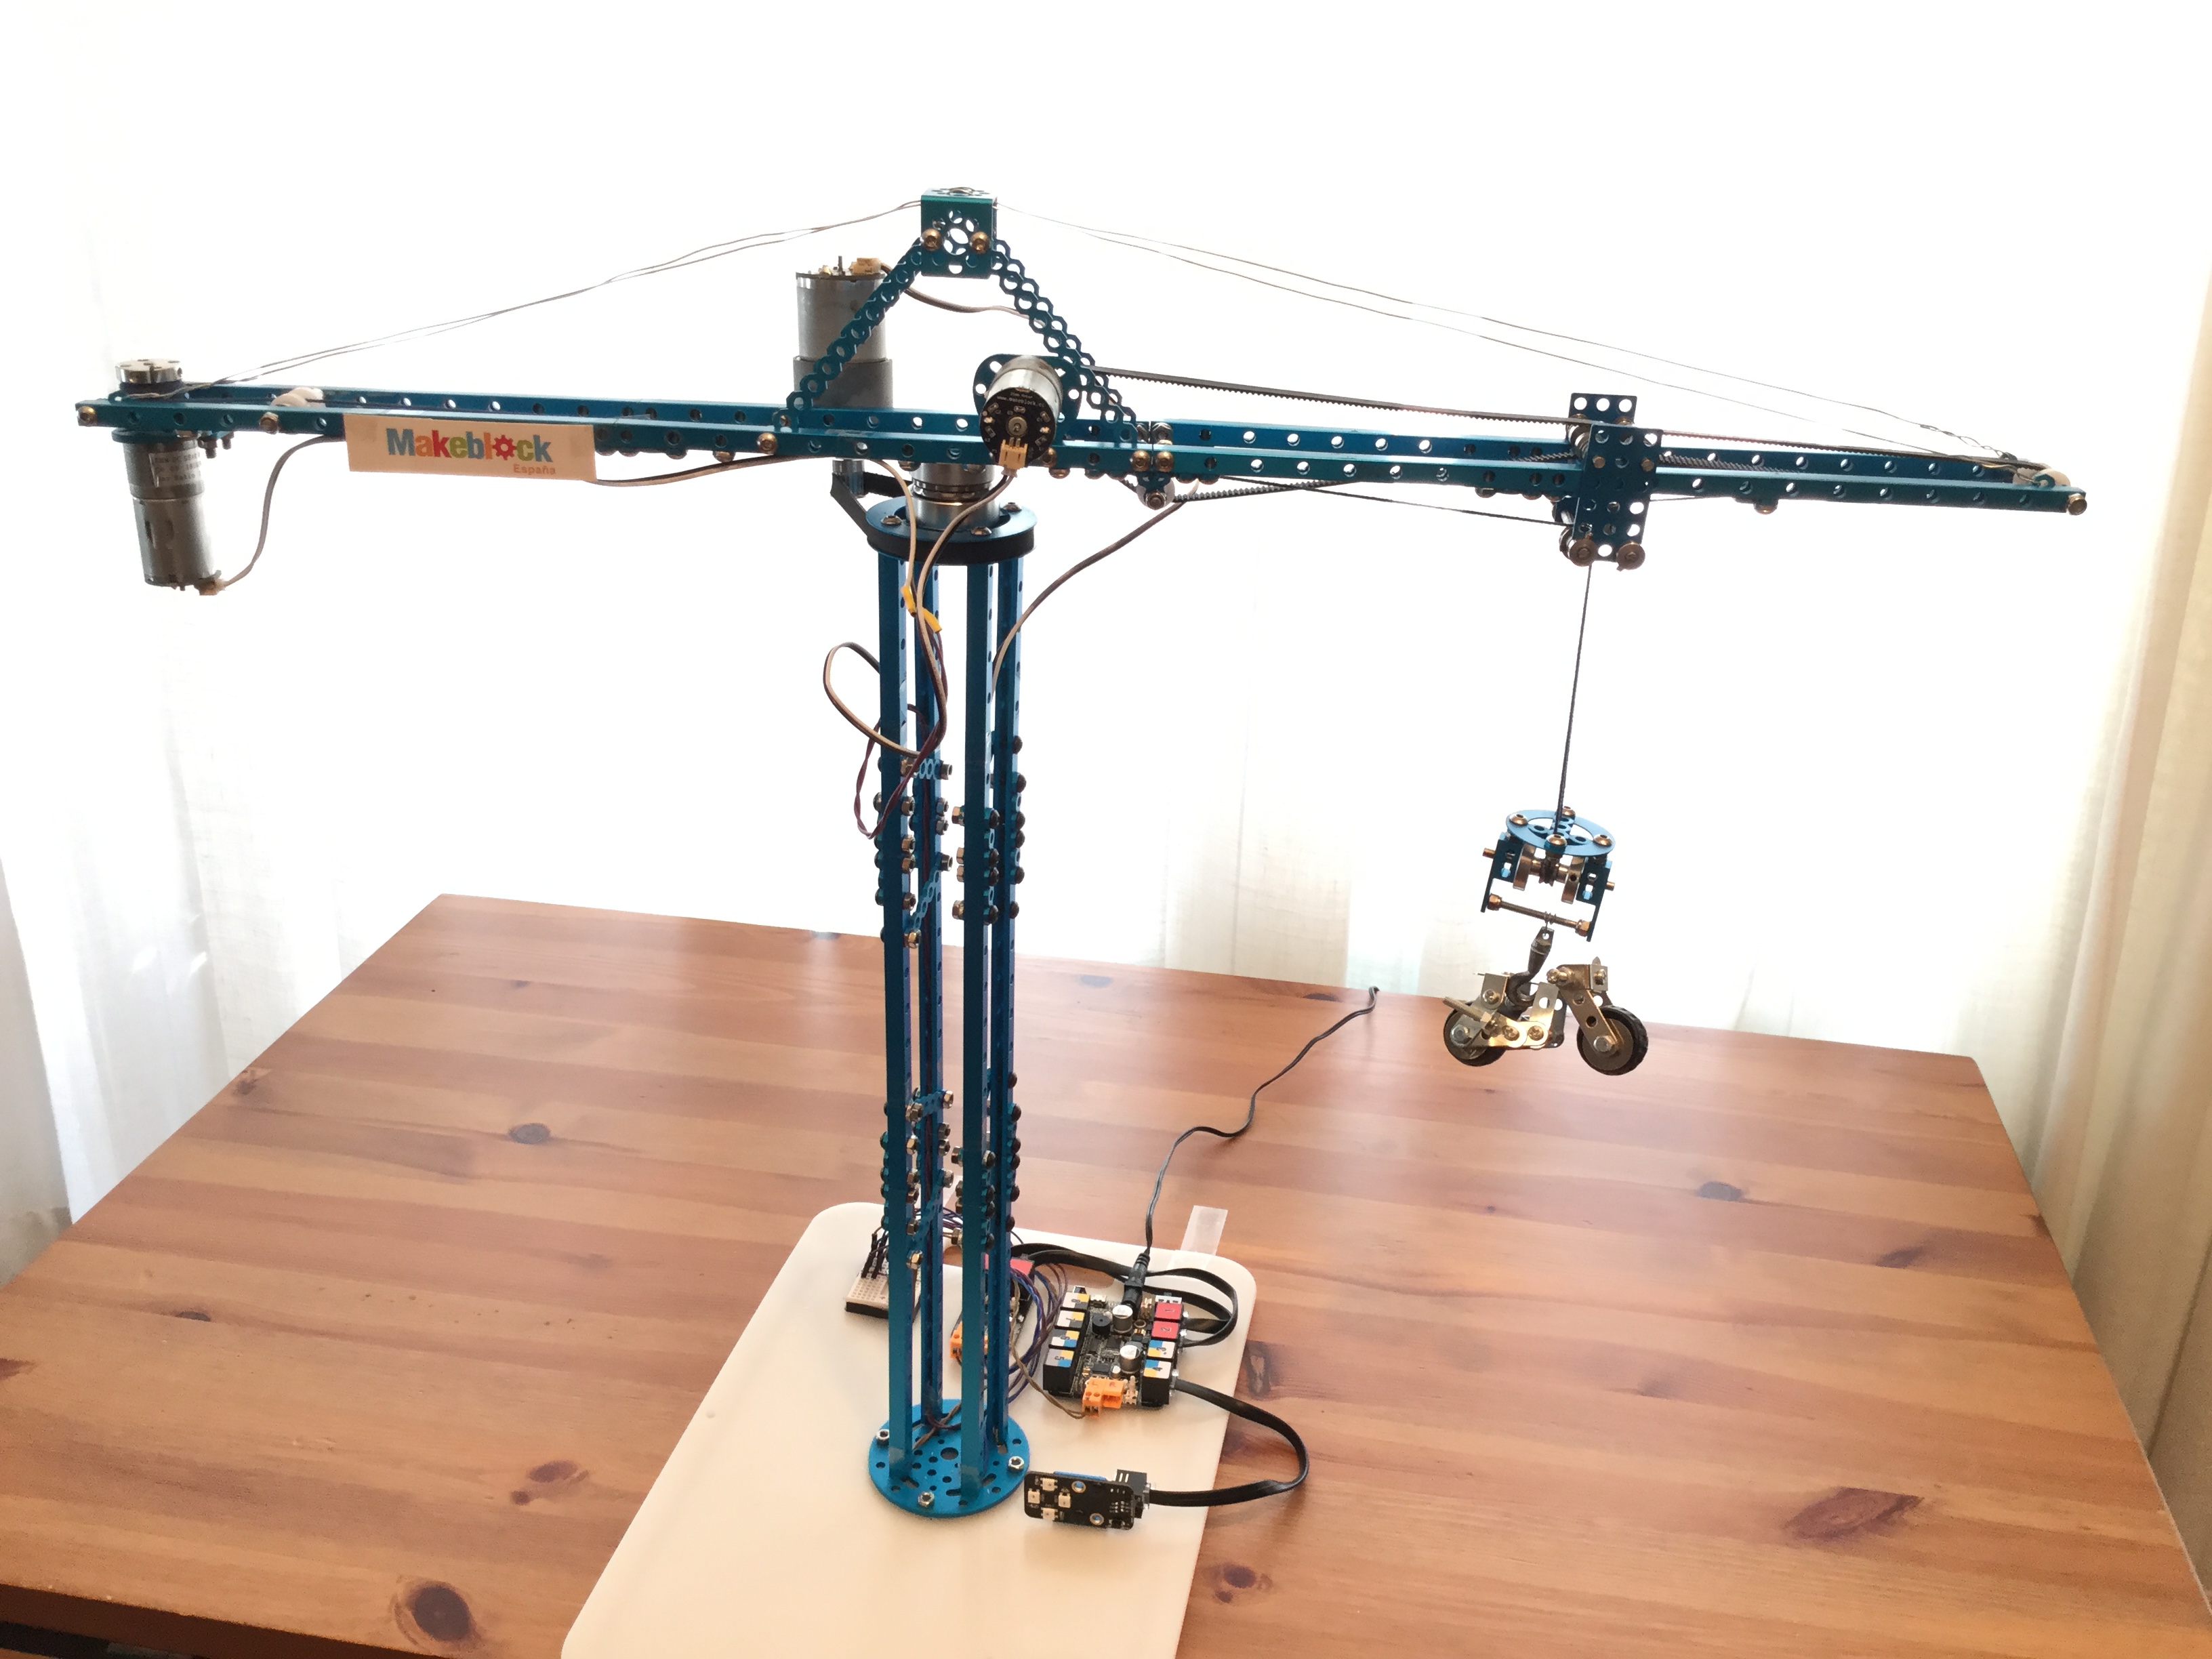
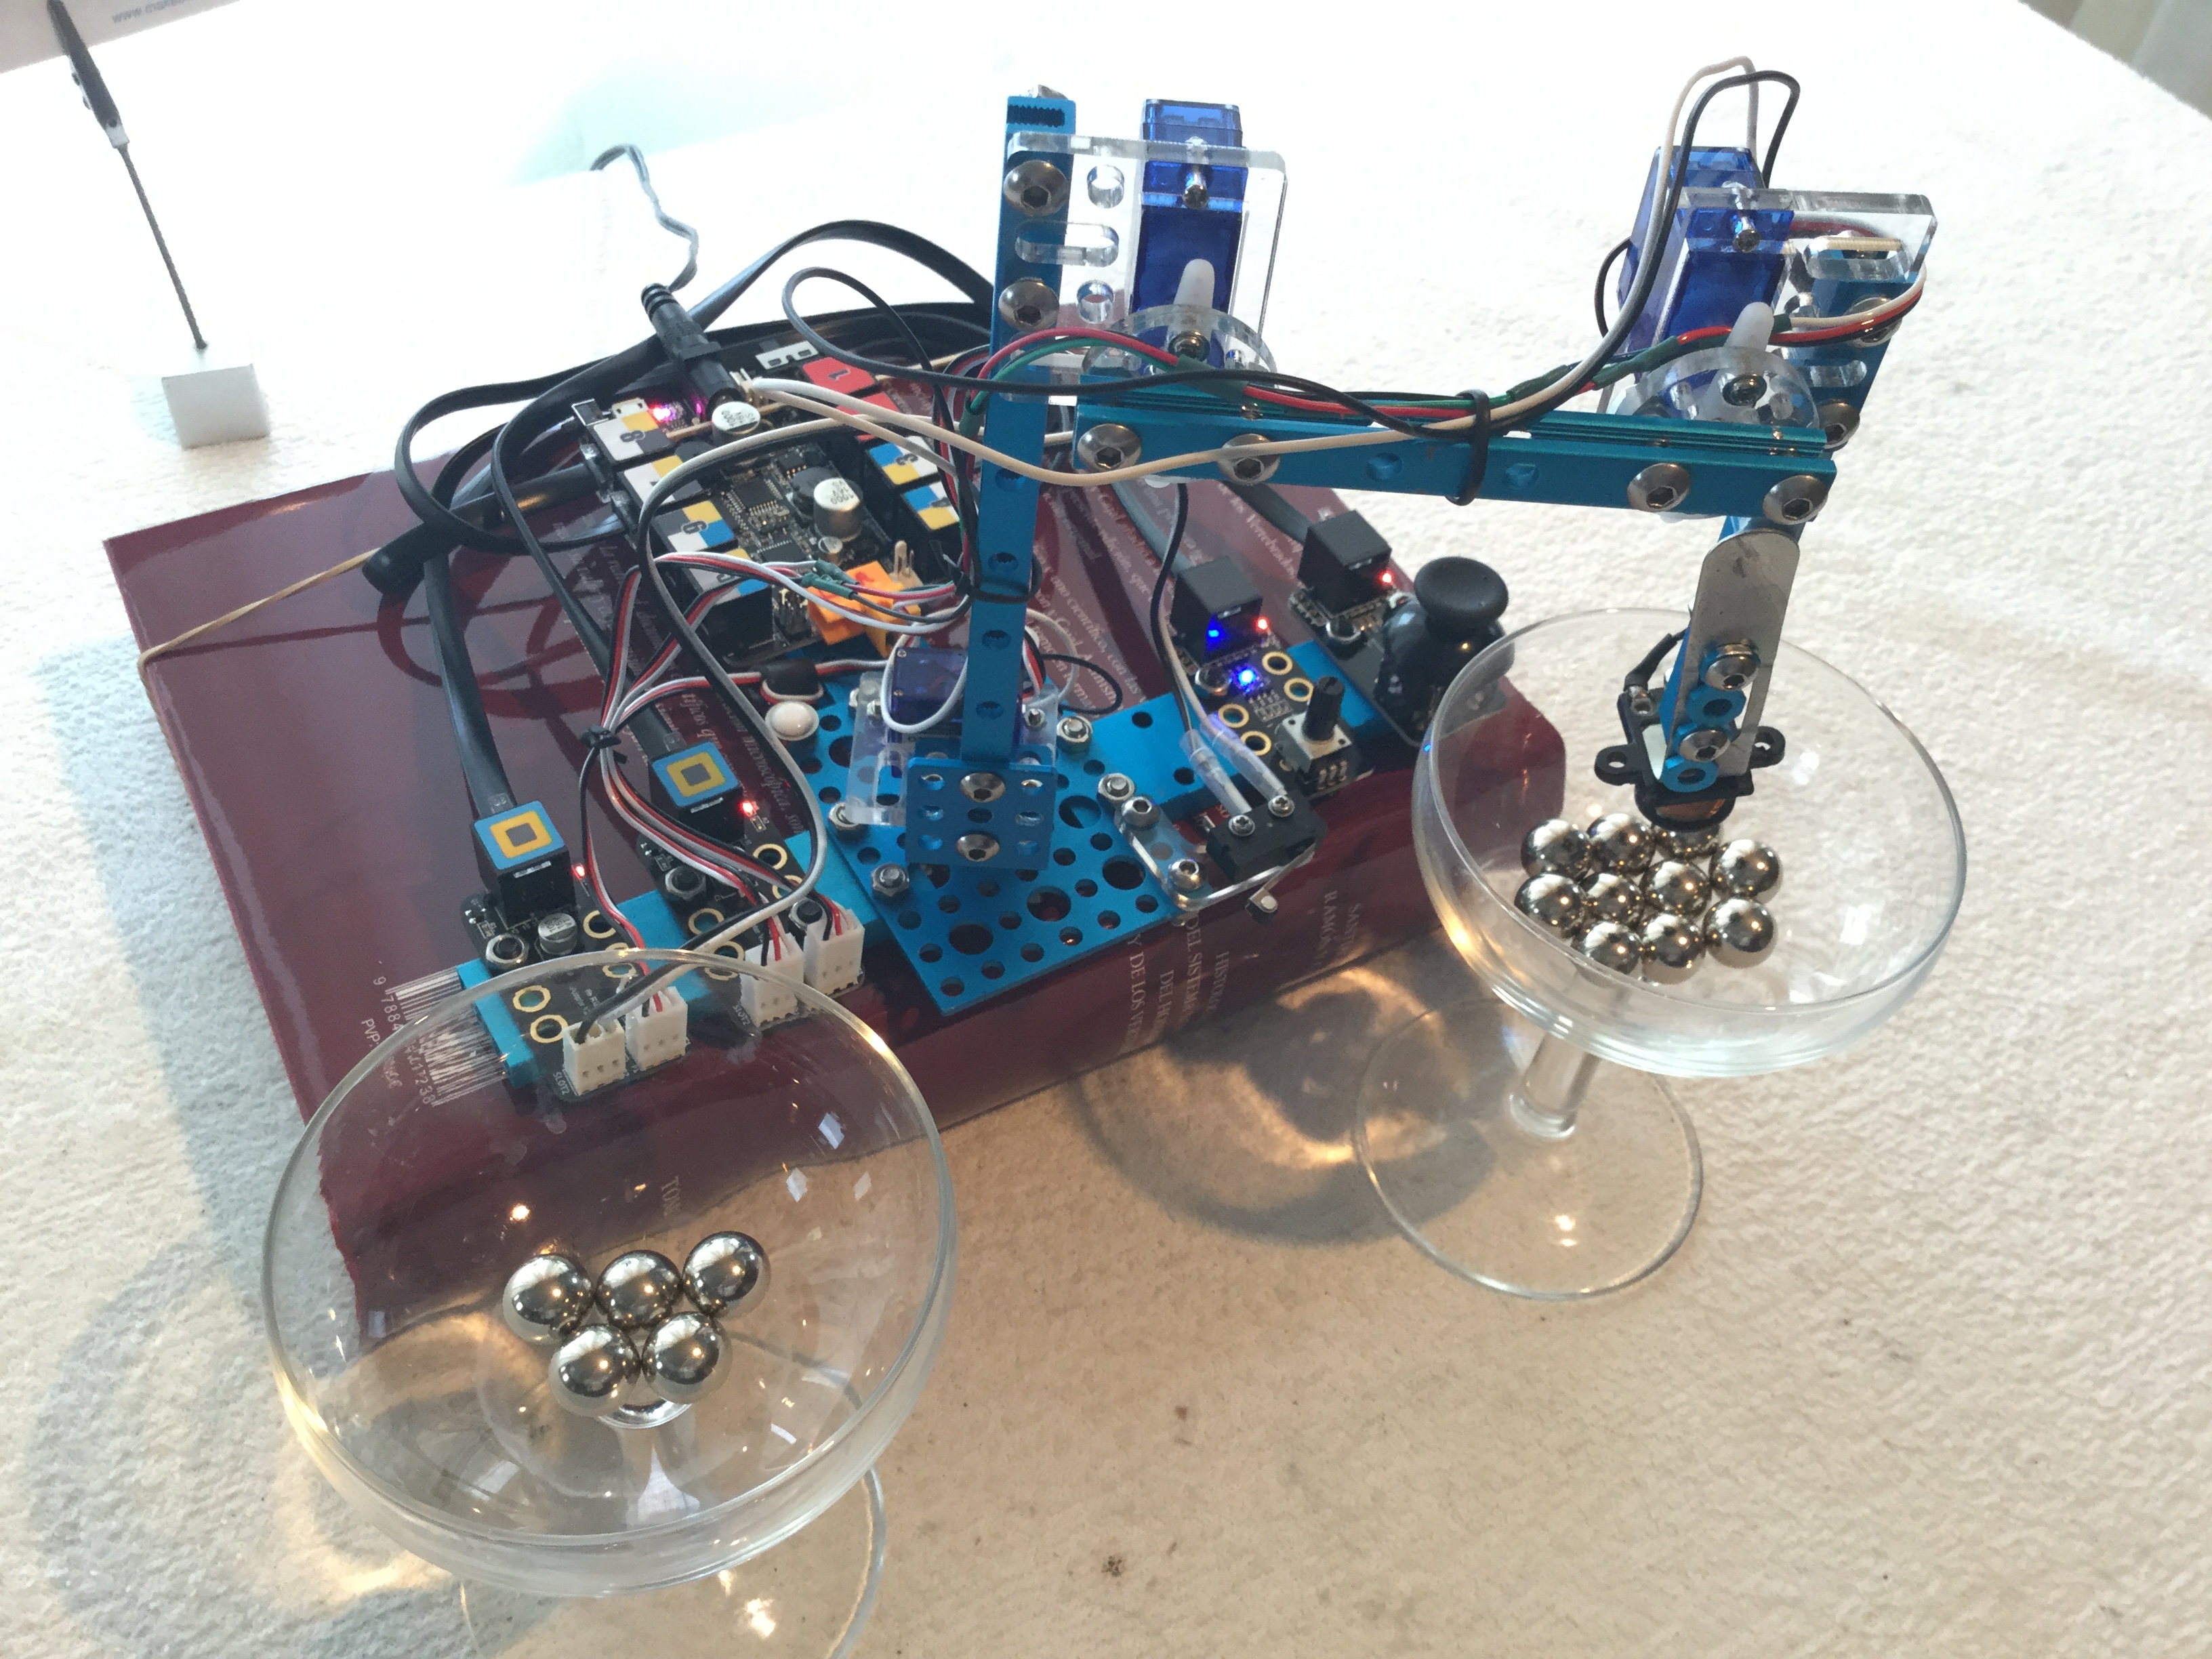
Grúa puente controlada por una placa Orion Posee dos motores, uno DC para manejar el gancho y otro PAP para el carro. Se controla manualmente mediante joystick. Dispone también de una botonera para activar secuencias preprogramadas. El estado de funcionamiento de los motores se monitoriza mediante una tarjeta de leds. Video en acción
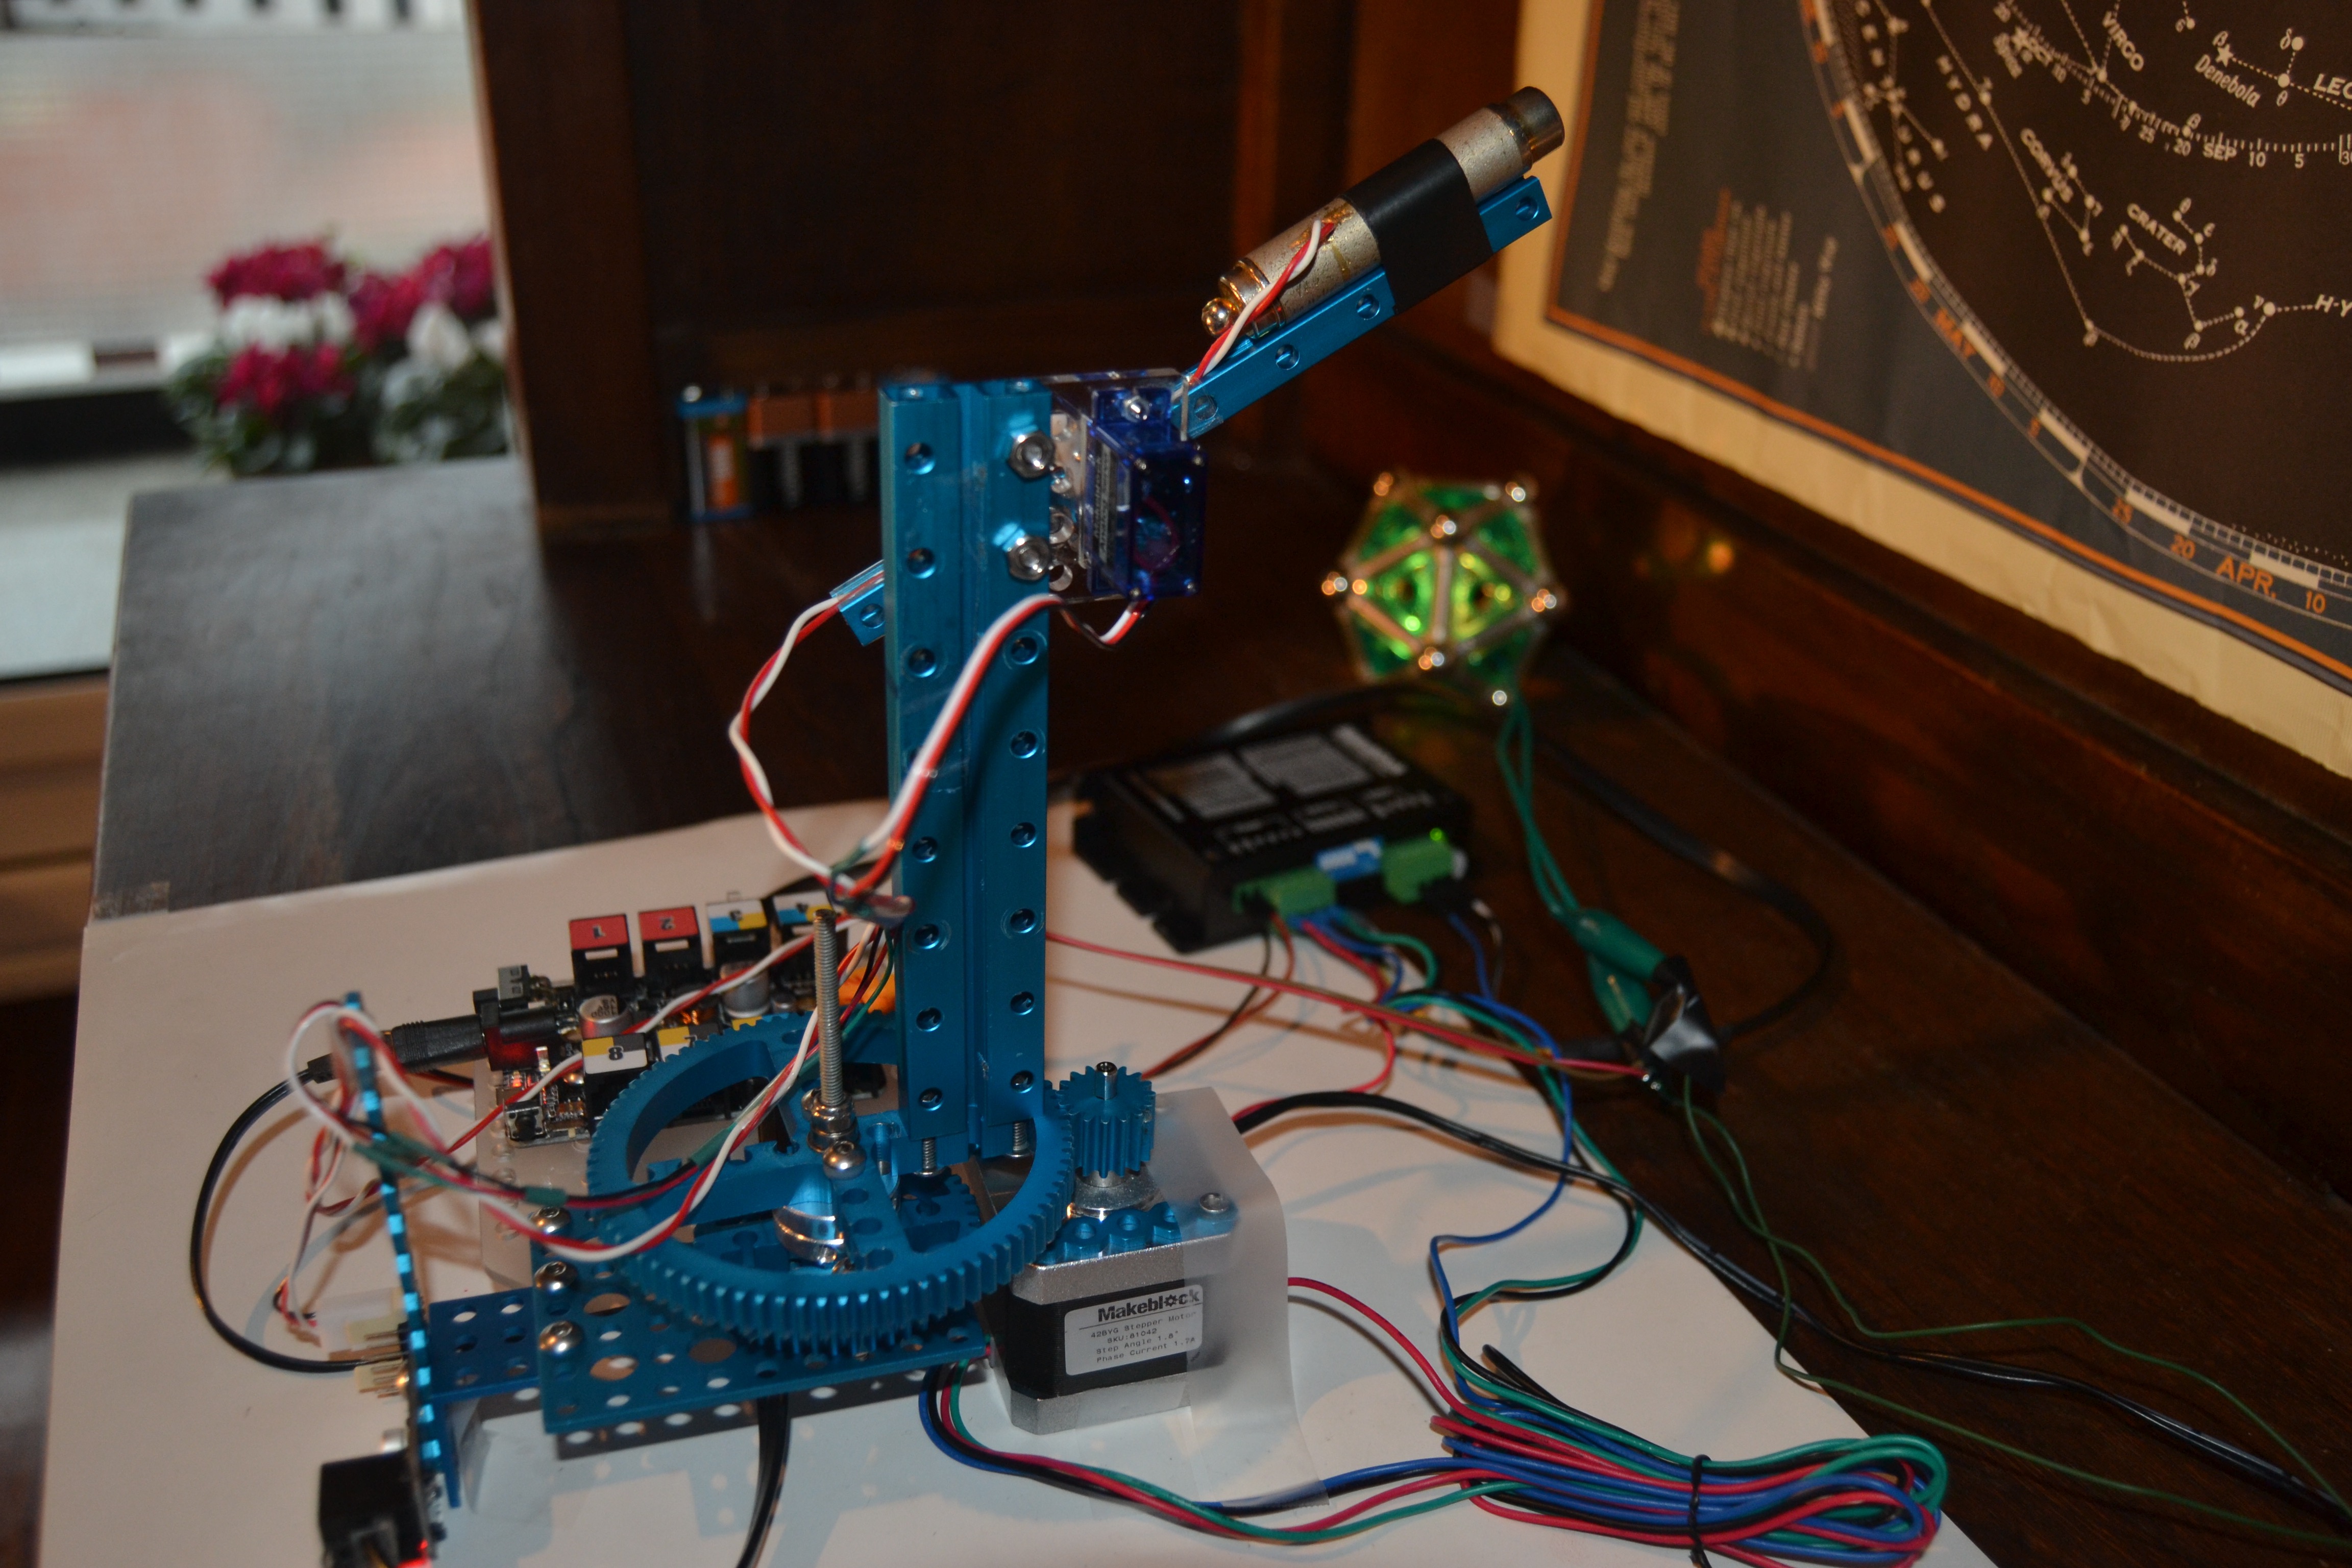
Montaje para operar sobre un planisferio. Un puntero láser adaptado señala a algunas estrellas de las que previamente se han introducido sus coordenadas transformadas de ascensión recta y declinación. La primera se controla con un motor PAP y la segunda con un miniservo. Video en acción
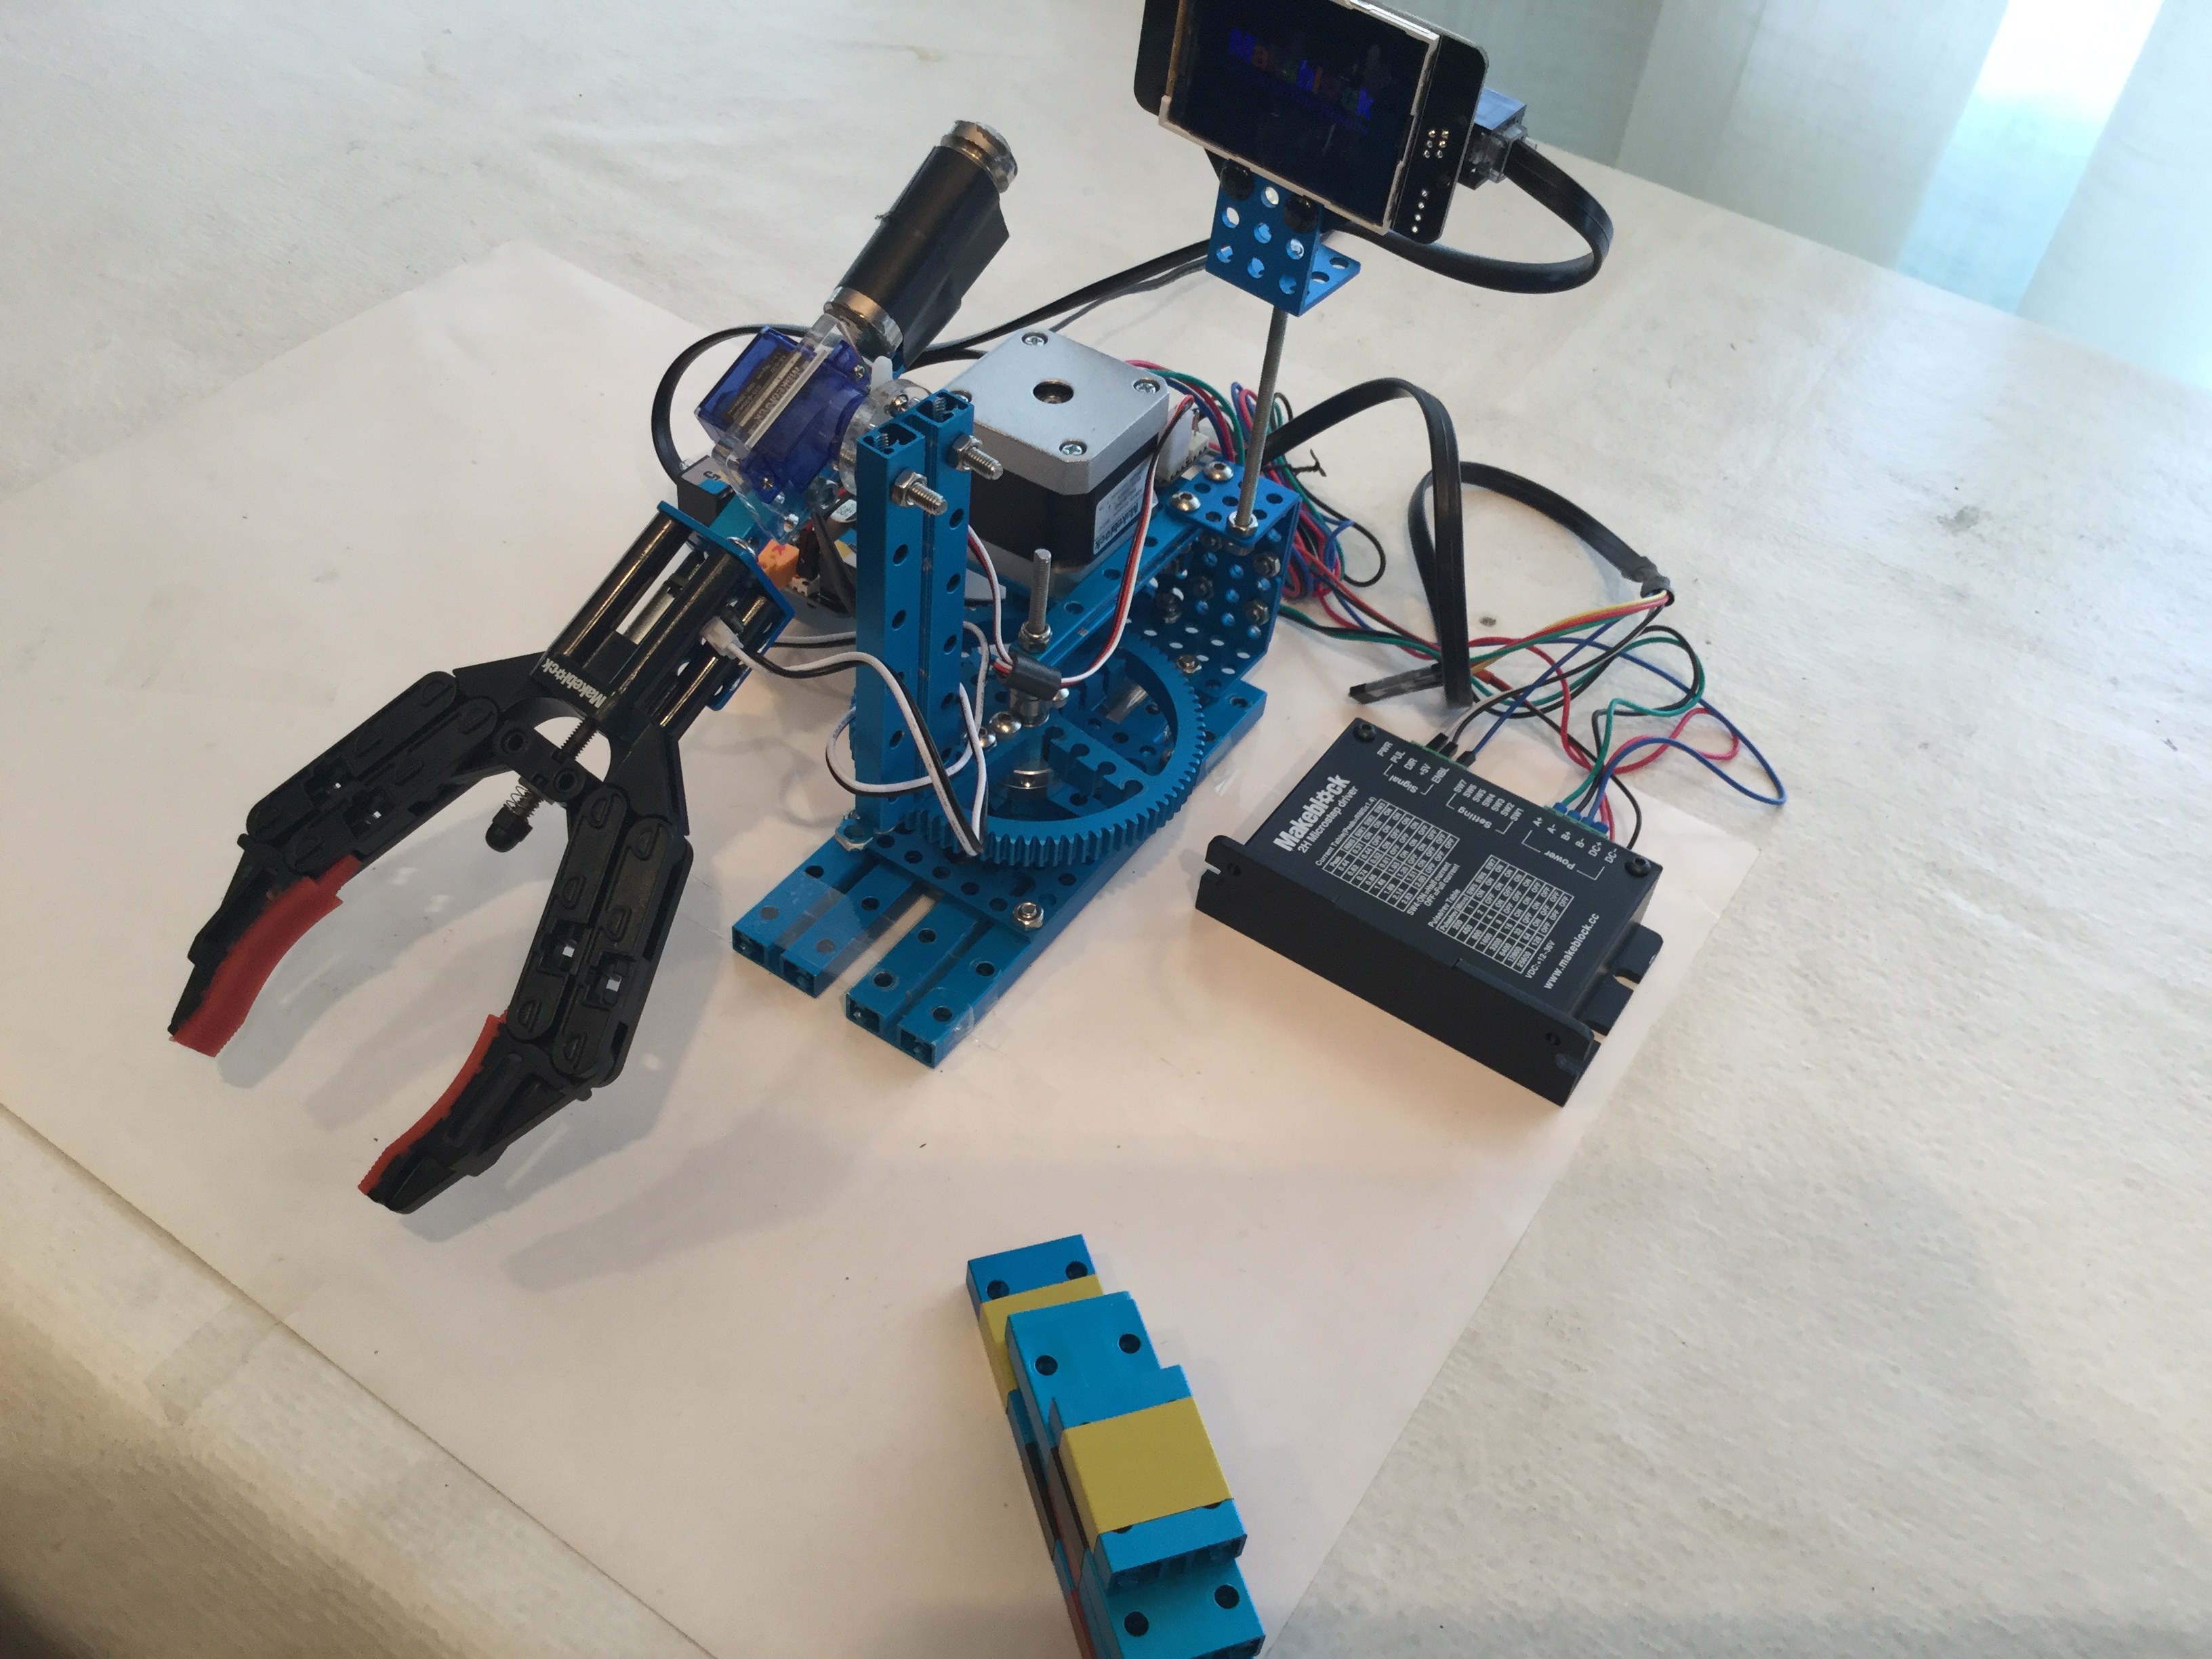
Montaje programado para realizar el juego de las Torres de Hanoi, en este caso con 4 piezas, para lo que se requiere un mínimo de 15 movimientos (2**4 - 1). El eje del brazo esta controlado por un motor paso a paso y su movimiento vertical por un miniservo. Video en acción
Hola amigos. Quiero compartir con vosotros un proyecto personal que consiste en fabricar desde cero este robot/plotter capaz de dibujar. La particularidad de este robot es que añadimos un tercer eje al plotter. He dejado todos los pasos para construirlo en Instructables, espero que os guste:
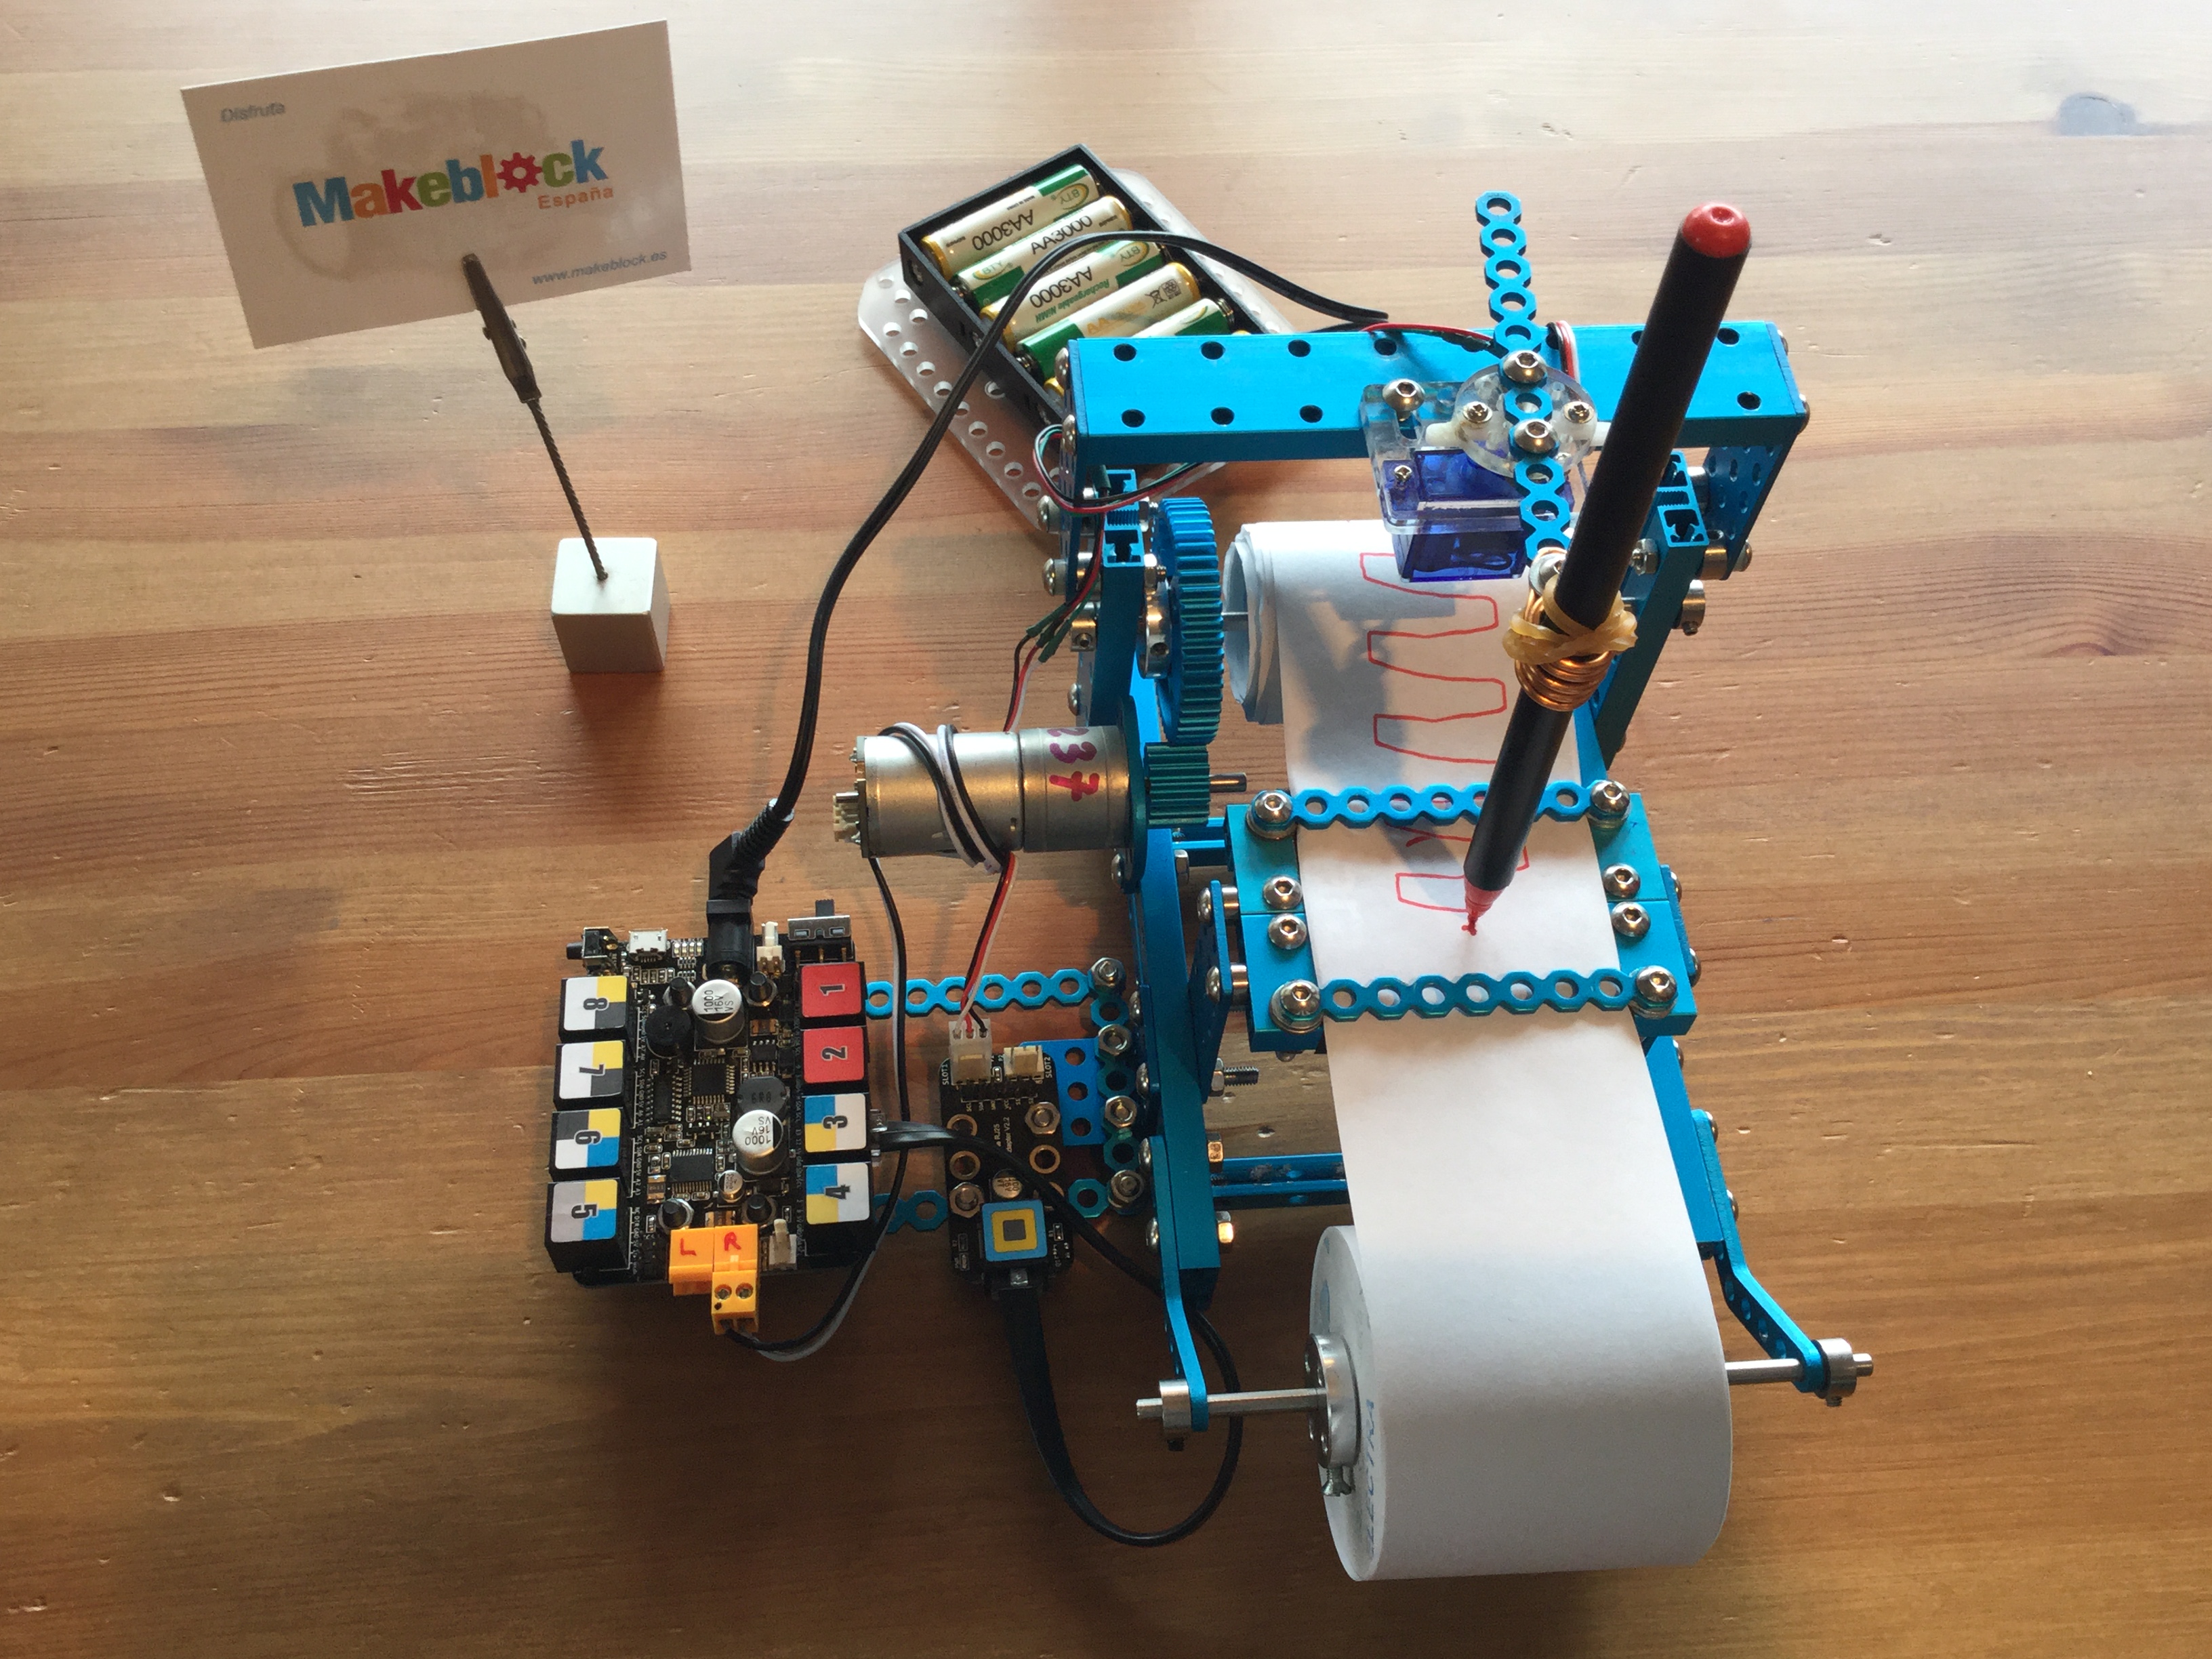
Un intento chapucero de hacer un graficador. Estando dispuesto a emplear mucho "rollo" de papel se podría pensar en registrar alguna variable lenta como luminosidad, temperatura, ... o con un sensor adecuado incluso en detectar mentiras https://youtu.be/XI1oEcNu3EQ
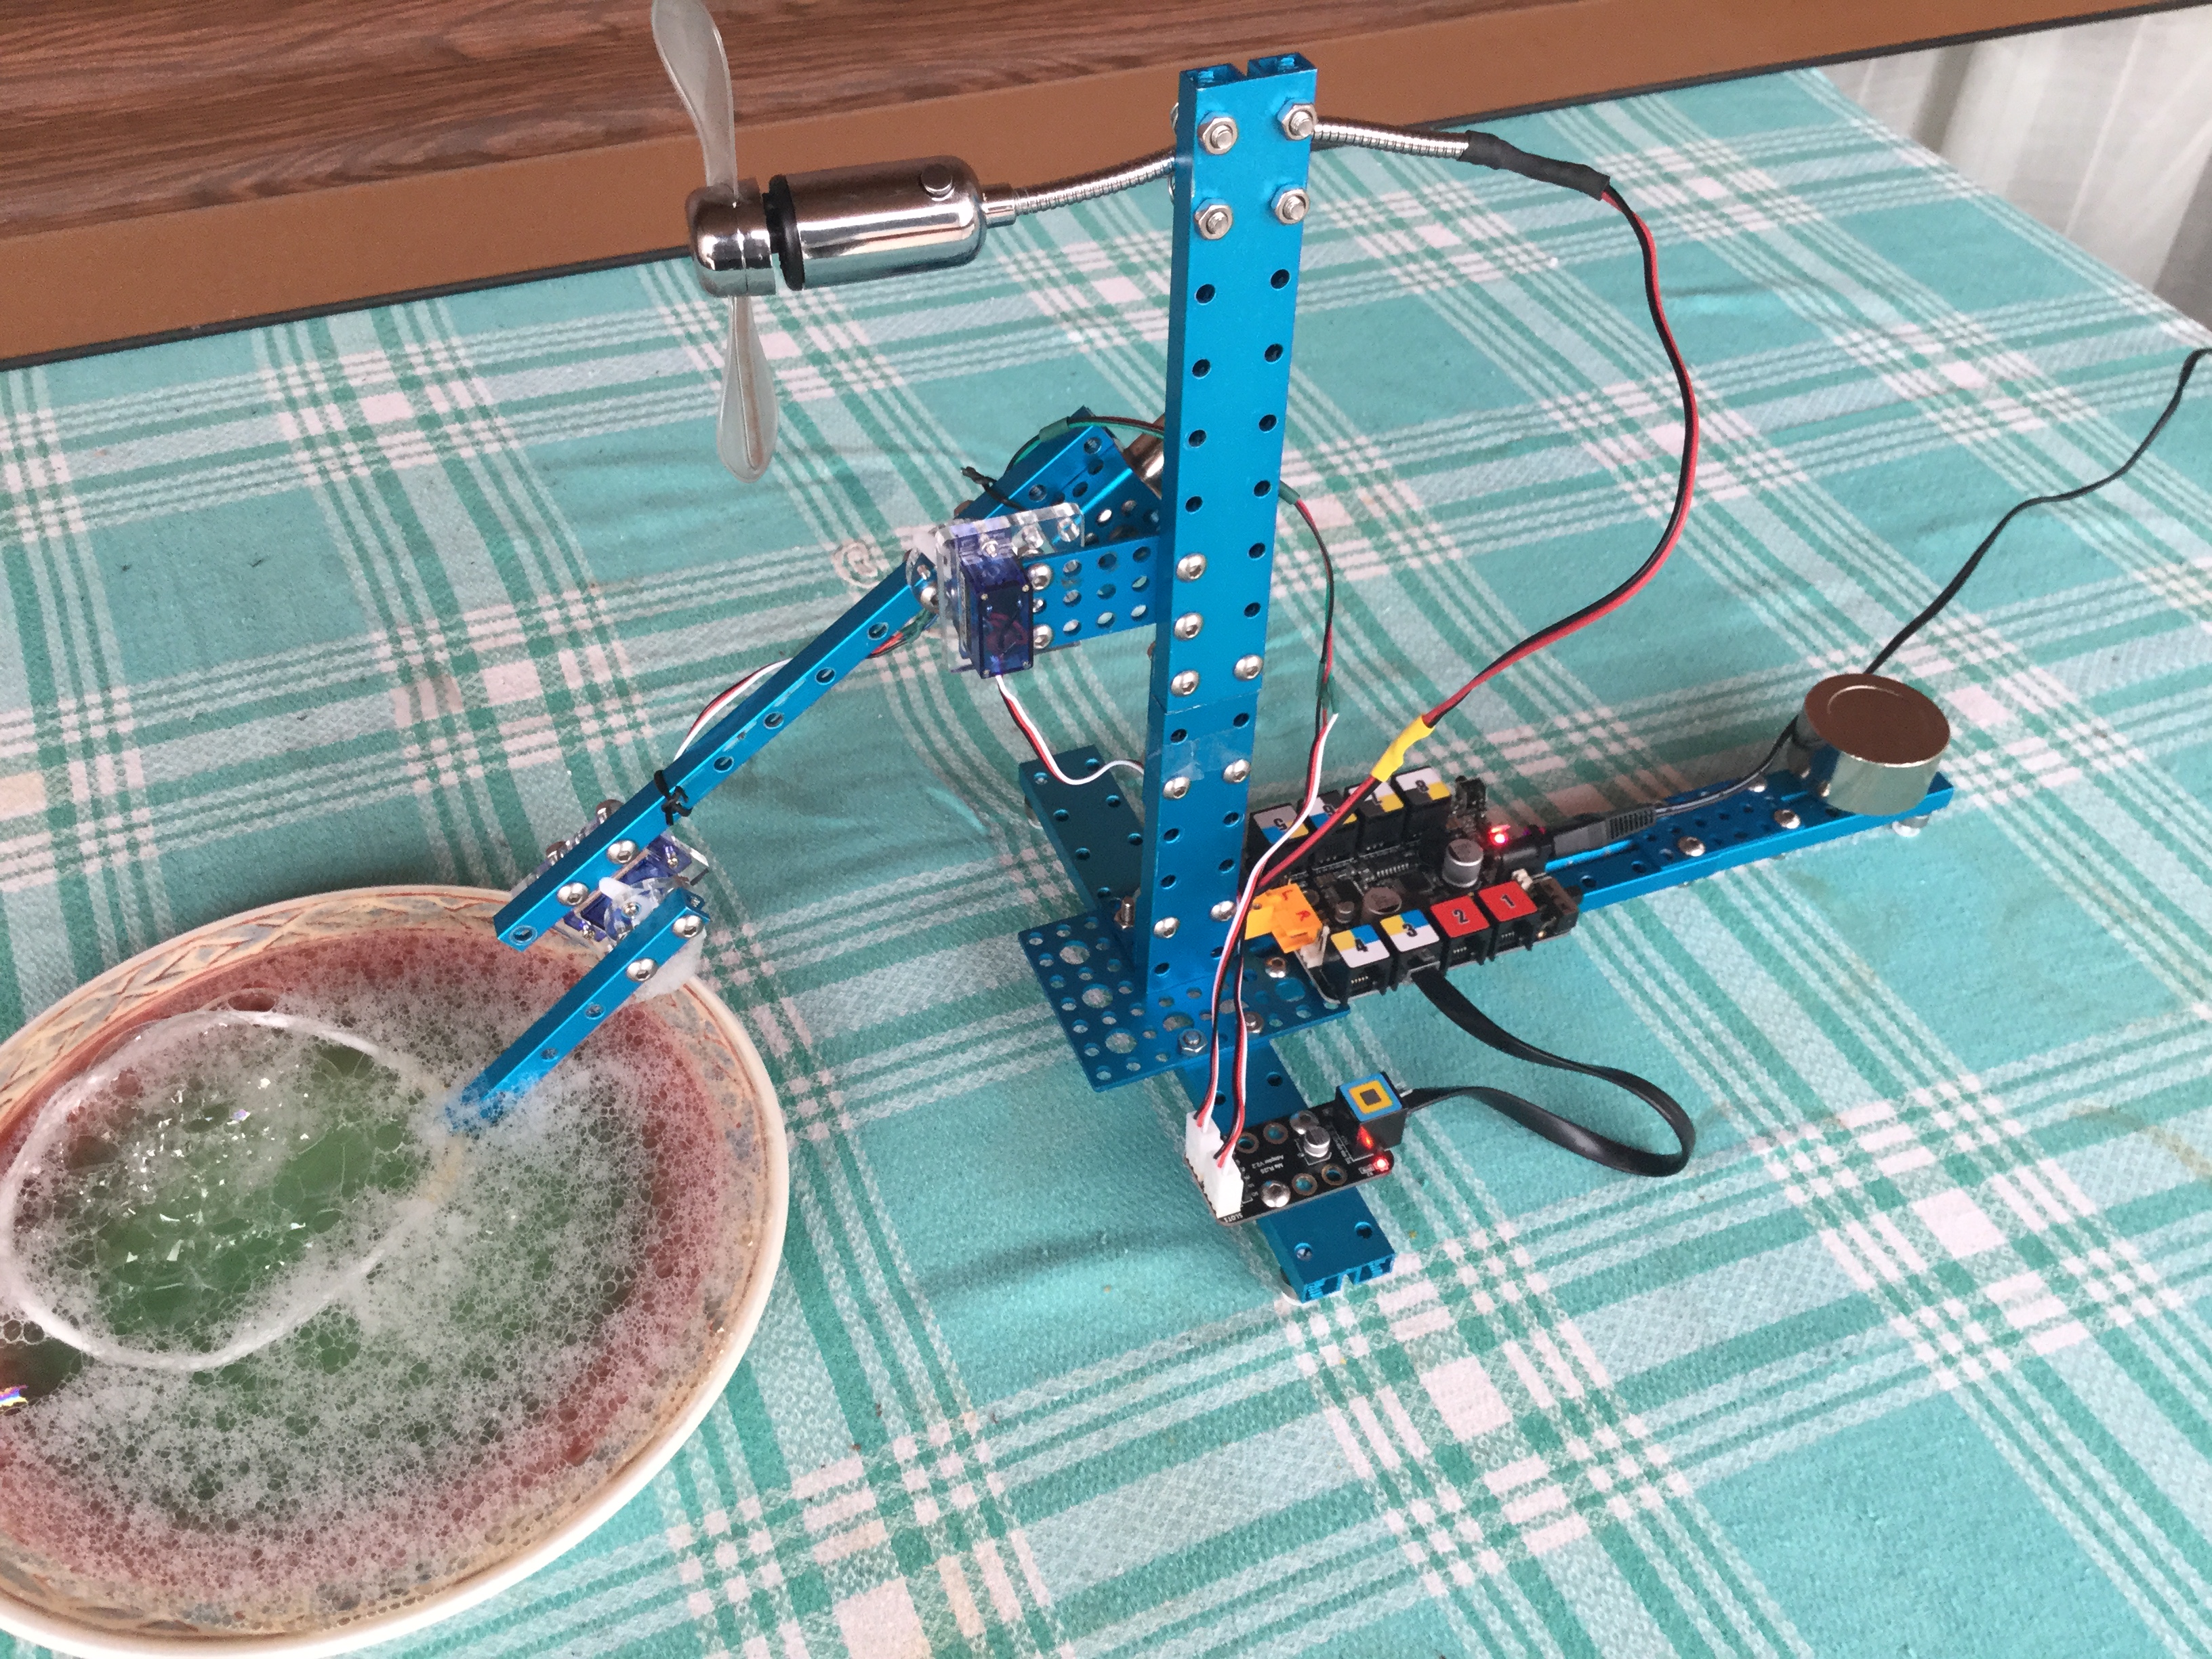
Montaje inspirado en uno de los ejemplos de Makeblock pero un poco mas sofisticado. Tiene dos servos y un ventilador USB adaptado. Alguna pieza que se ve y no corresponde al catálogo de Makeblock funciona de contrapeso para el brazo. Video en Acción
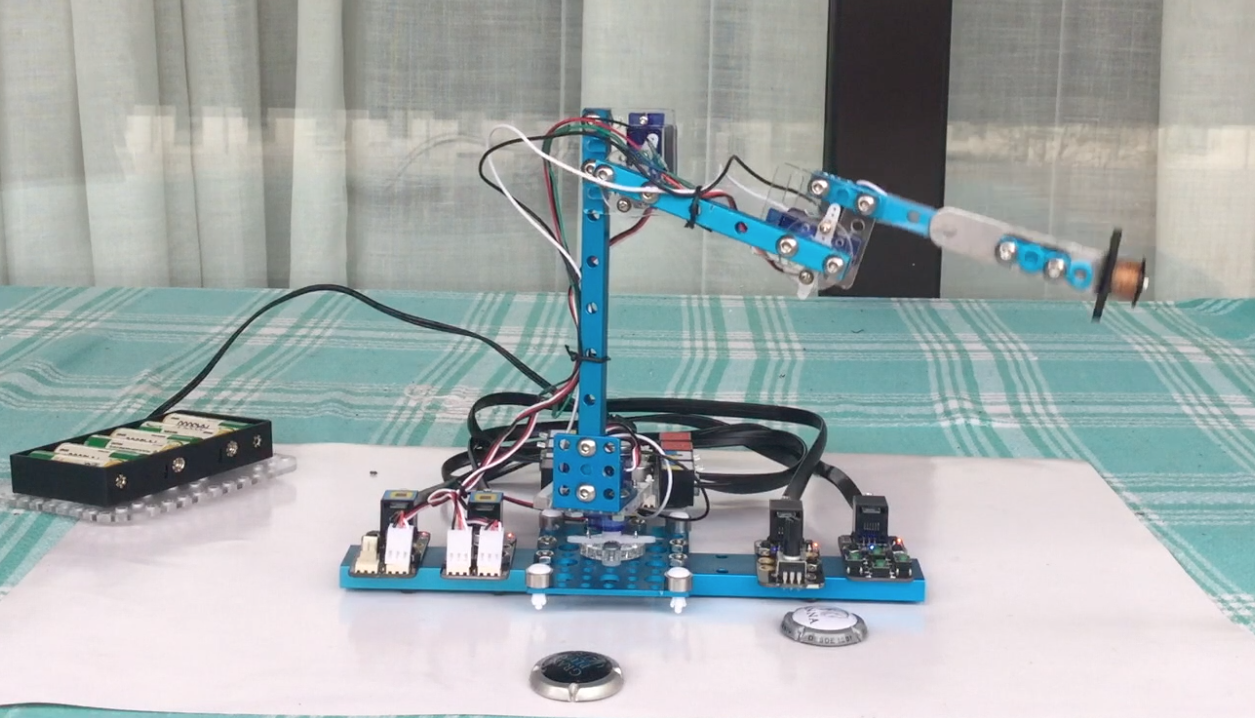
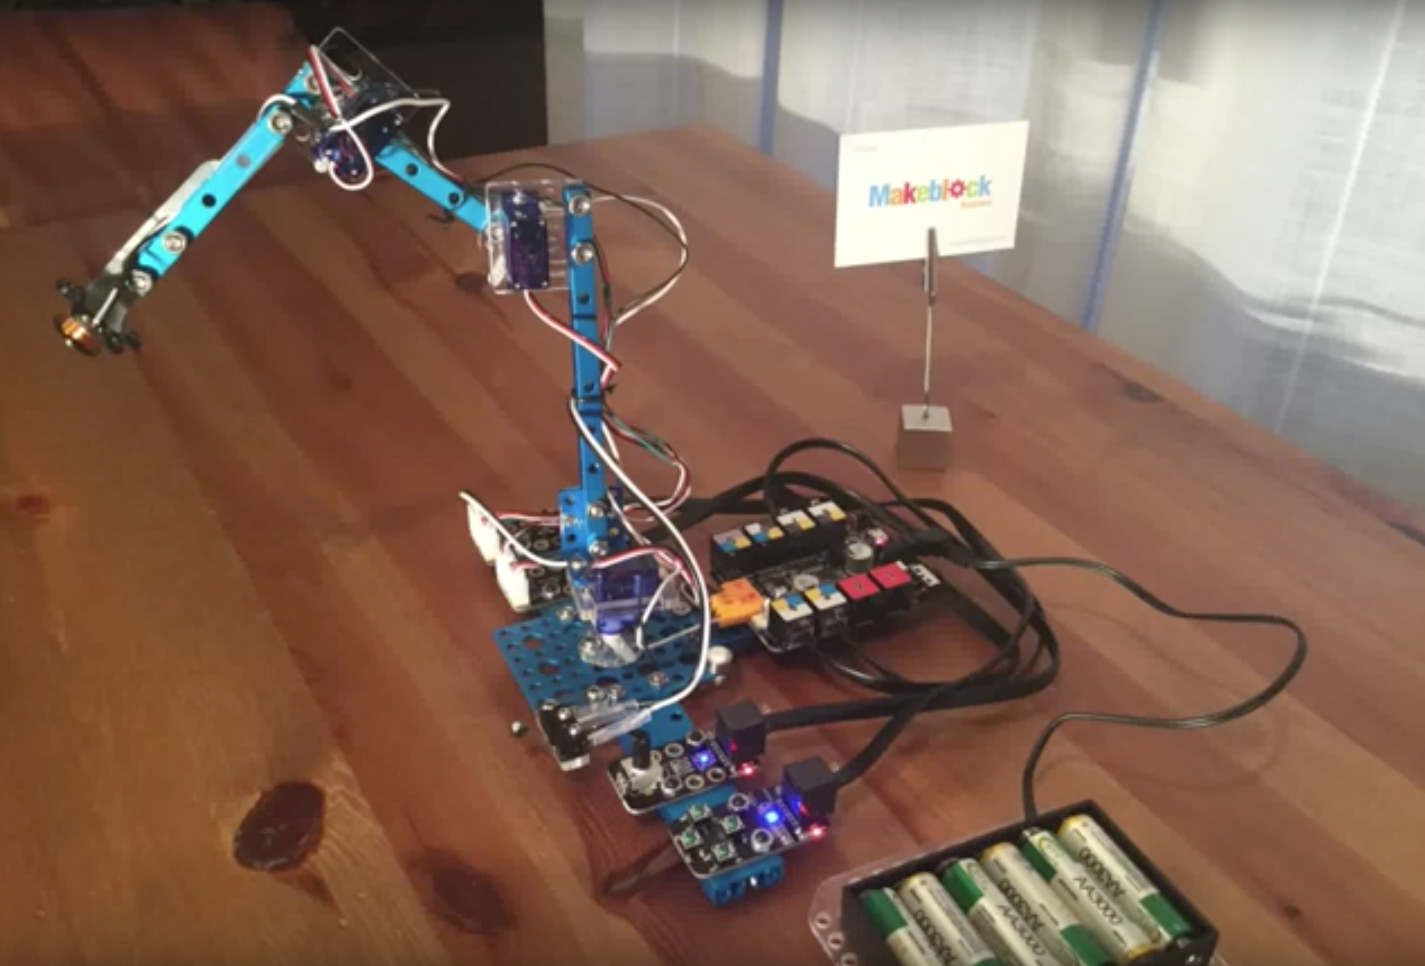
Sencillo brazo robótico que realiza una pequeña tarea. Dispone de 3 microservos para giro de la base, brazo y codo y un electroimán para enganchar las piezas. Video en acción
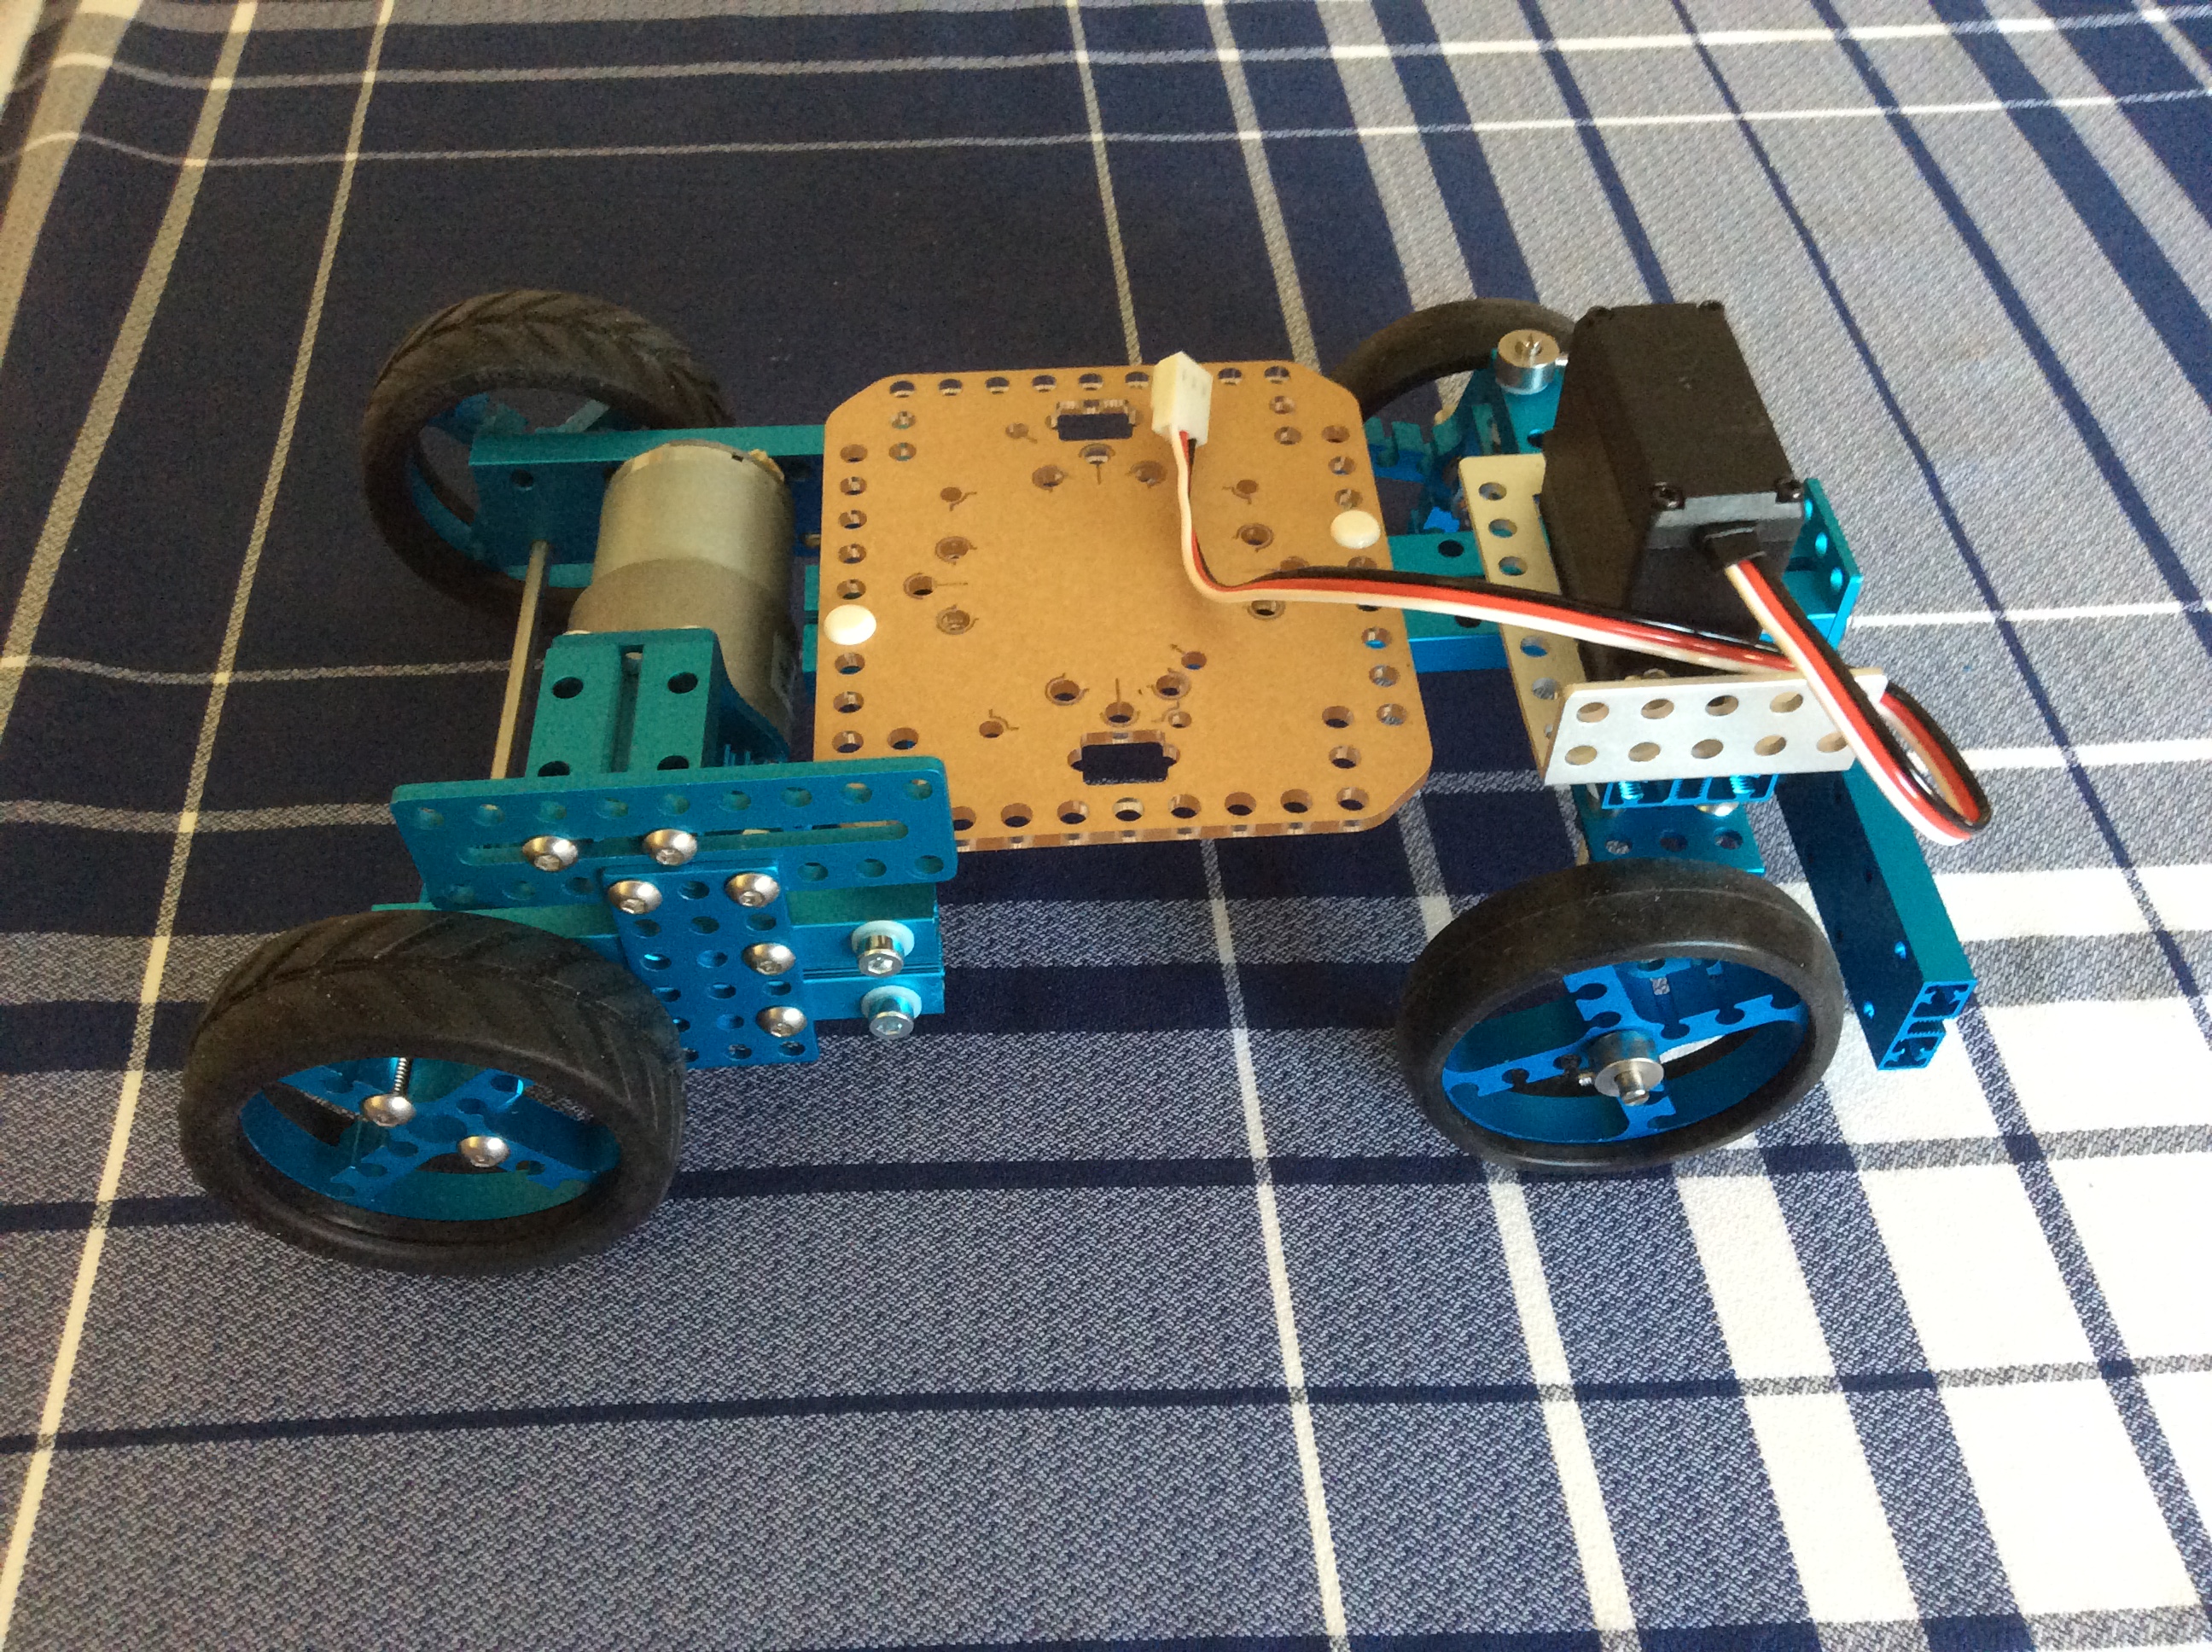
-Los robots móviles típicos que se suelen encontrar por internet para montar con makeblock, son del tipo “tanque” o tracción diferencial, es decir, con dos motores a cada lado del vehiculo para girar y trasladarse. No encontré ningún modelo del tipo “coche convencional”, así que me puse a diseñar uno cogiendo cosas de aqu&ia
Bueno y ya puestos, el mismo montaje que en Brazo robotico1 y Brazo robotico2, pero con control del hombro y codo mediante joystick. La base se controla mediante potenciómetro y el electroimán del extremo mediante las pulsaciones de un interruptor.
Video en acción
Por cierto y por si sirve, en la información suministrada por Makeblock aparece que las funciones
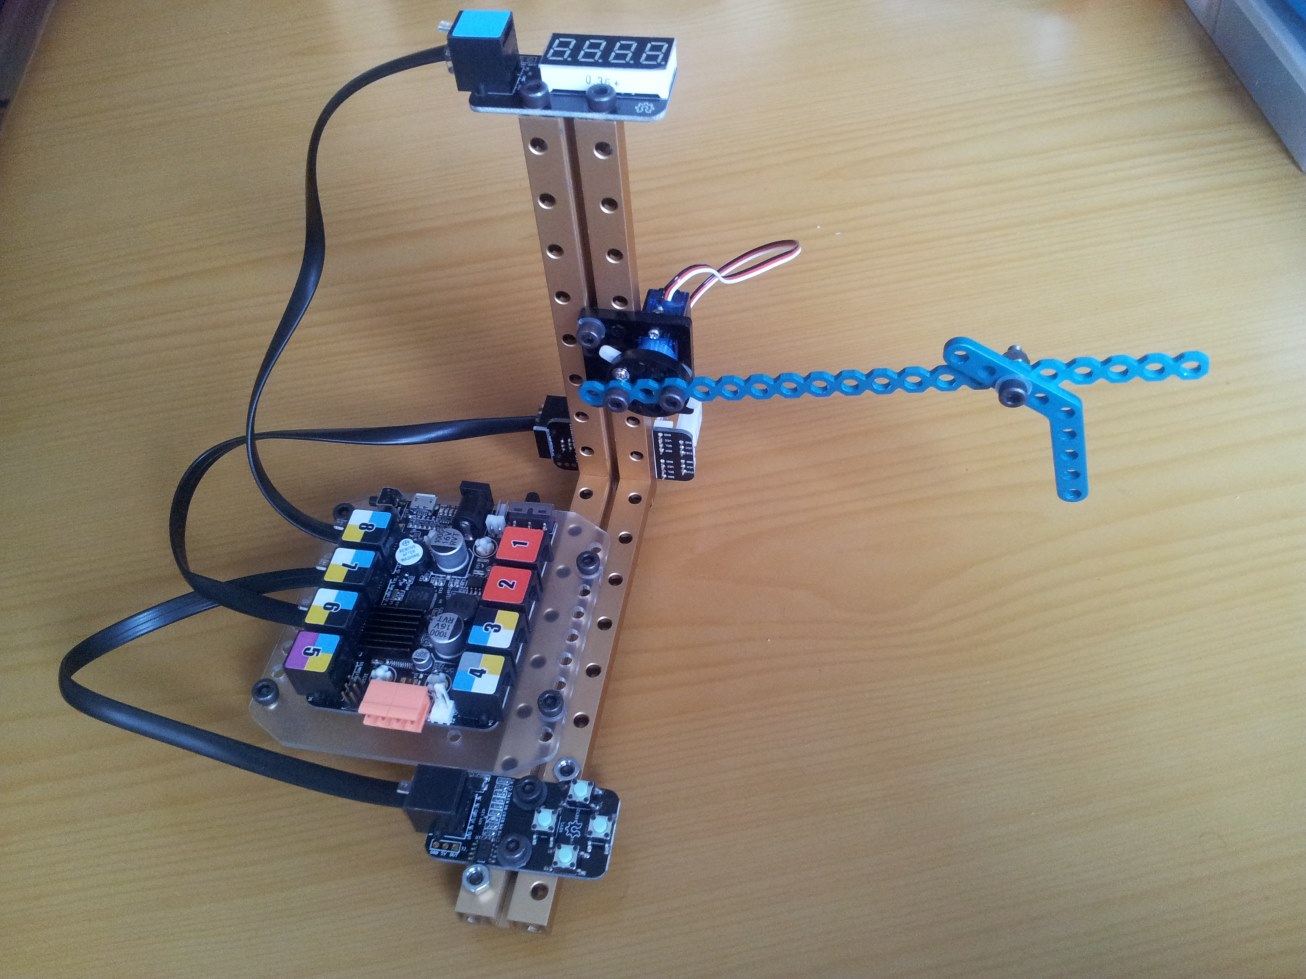
Montaje identico al posteado como Brazo robotico1, pero si ese realizaba una tarea preprogramada este se controla manualmente mediante un módulo potenciómetro para hacer girar la base, otro módulo de 4 botones para mover el hombro y codo del brazo, y un interruptor que activa y desactiva el electroimán del extremo. Video en acción
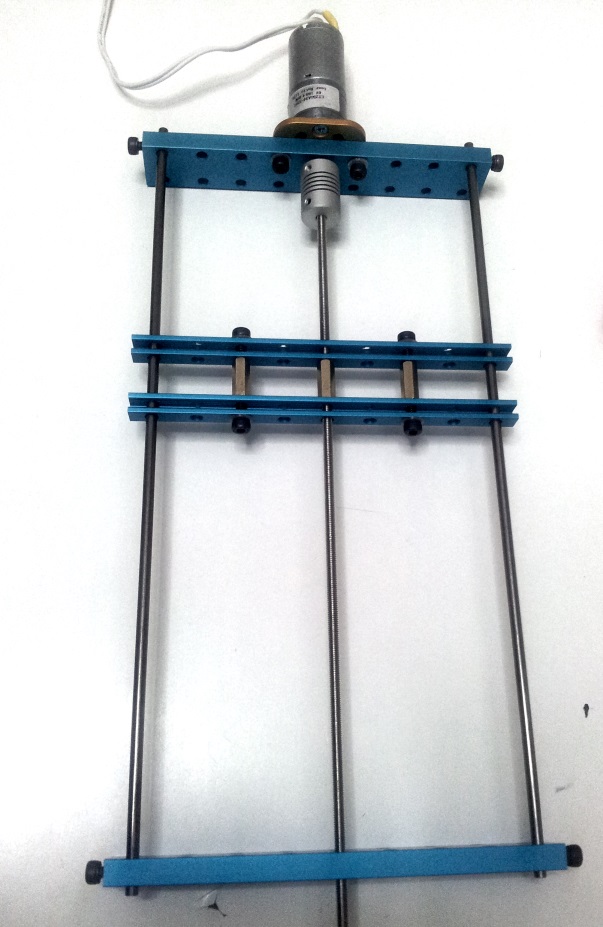
OS voy a explicar paso a paso cómo podéis realizar un deslizador de movimiento lineal muy preciso. Usado por ejemplo como elevador o simple mecanismo arrastre.
Componentes usados
2x vigas 0824
2x vigas 0808
2x ejes de 4mm
1x eje roscado de 4mm
1x junta flexible
3x separadores de 16mm
2x placas de 3x6
Tornillos y arandelas
El motor puede ser de tipo DC o de tipo Paso
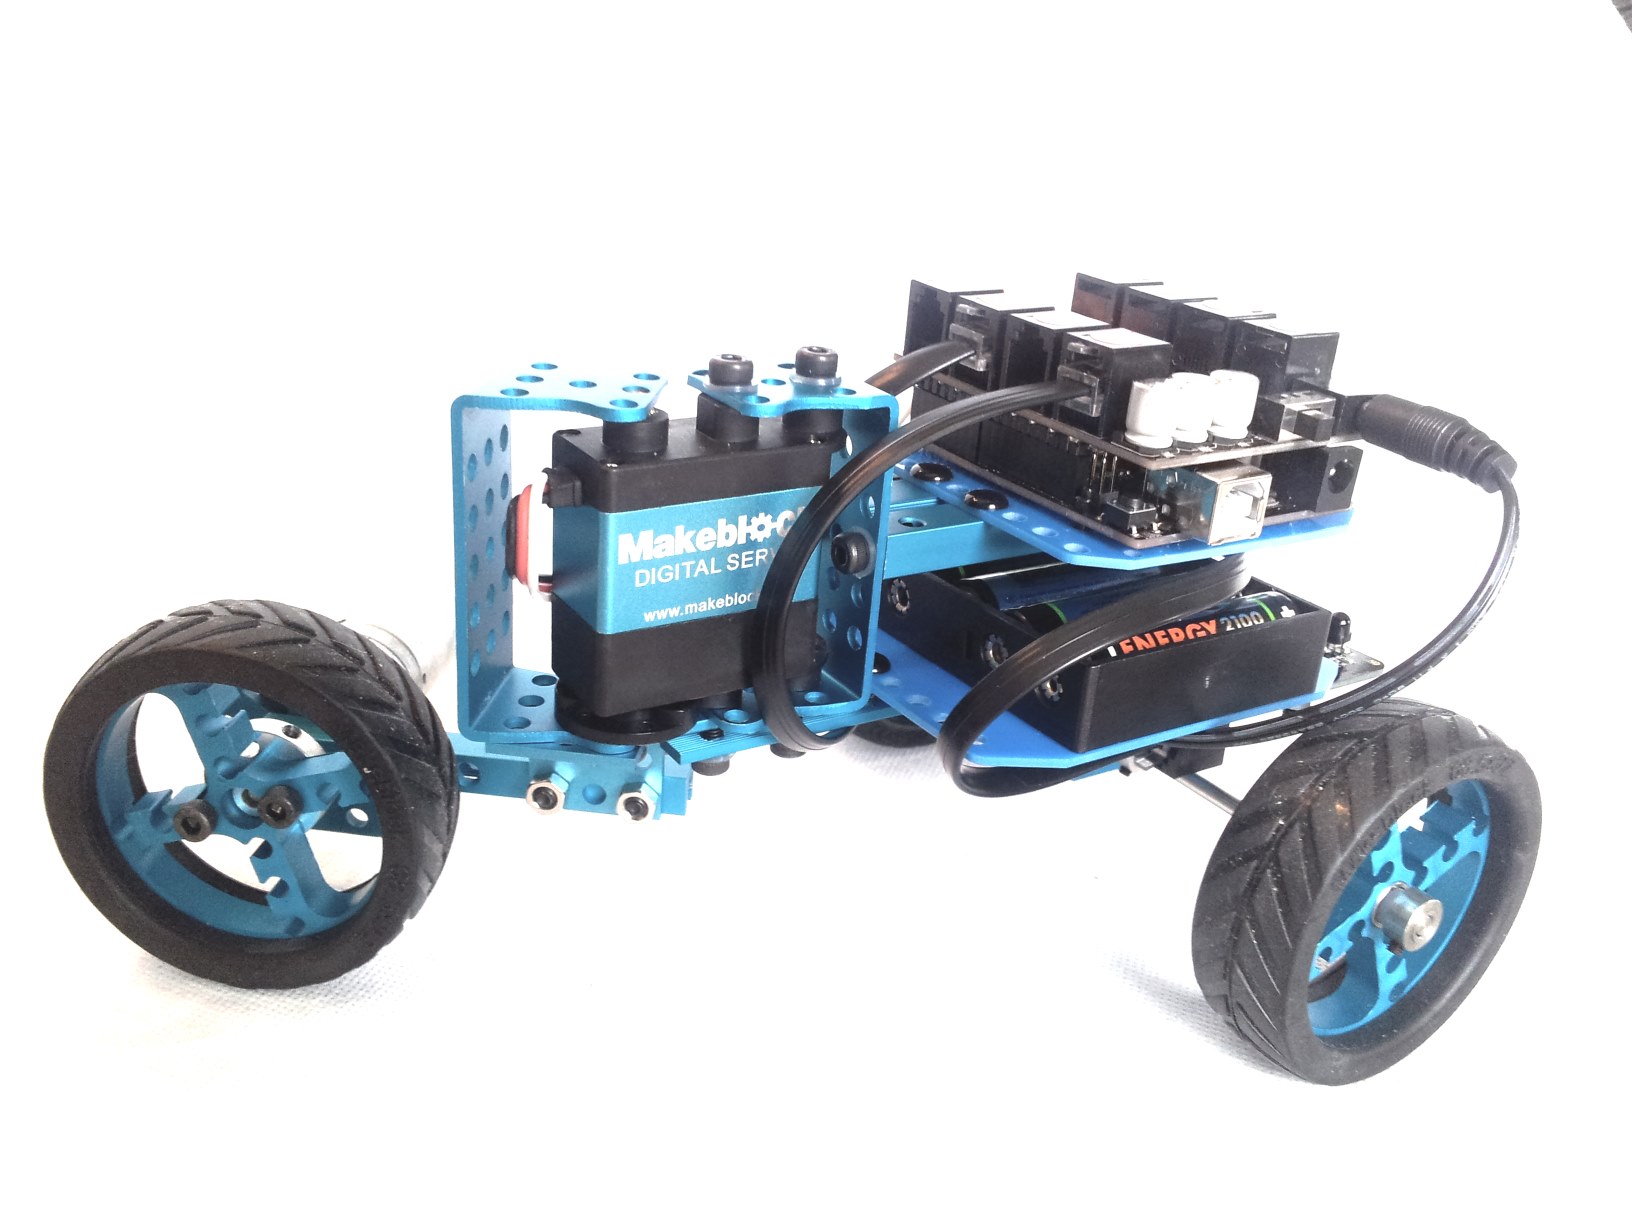
Montaje de una moto de 3 ruedas controlada con el mando de infrarrojos a través del módulo IR + mando La tracción está creada con un motor DC situado en la rueda delantera, y las ruedas traseras están montadas en un simple eje de 160mm